Azionamenti elettrici: motori in continua, asincroni e controllo vettoriale
Motore in continua e uguaglianza delle costanti dimostrata, motore asincrono e scorrimento, controllo a V/f costante dimostrato, motori sincroni a magneti permanenti, trasformazioni di Clarke e Park, frenatura rigenerativa.
Circa metà dell’energia elettrica consumata nel mondo finisce in motori elettrici: pompe, ventilatori, compressori, nastri, veicoli. Un azionamento è l’insieme di un motore, del convertitore che lo alimenta e del controllo, e permette di regolarne velocità e coppia risparmiando energia. In questa lezione vediamo il motore in continua con la dimostrazione dell’uguaglianza delle due costanti, il motore asincrono con lo scorrimento e la caratteristica coppia-velocità, il controllo a tensione su frequenza costante con la sua giustificazione, e il controllo vettoriale dei motori sincroni a magneti permanenti con le trasformazioni di Clarke e Park.
Il motore in continua
Il motore in corrente continua con magneti permanenti ha due relazioni fondamentali: la coppia è proporzionale alla corrente d’armatura,  , e la forza controelettromotrice è proporzionale alla velocità,
 . Il circuito d’armatura è
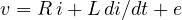 .
Teorema. In unità del Sistema Internazionale le due costanti coincidono:  .
Dimostrazione. La potenza elettrica assorbita dalla forza controelettromotrice,  , è quella che il motore converte in potenza meccanica,
 (le perdite resistive
 sono a parte). Uguagliando:
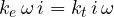 , e quindi
 (in V·s/rad e in N·m/A, che sono la stessa unità). ∎
In regime, a vuoto, la velocità è circa  : si regola la velocità regolando la tensione, con un convertitore DC-DC a ponte (lezione sui convertitori), che con quattro quadranti permette anche di frenare restituendo energia. Il motore in continua è semplice da controllare ma ha spazzole e collettore, che si consumano: oggi è quasi sostituito dai motori in alternata pilotati da inverter.
Il motore asincrono
Il motore asincrono (a induzione), inventato da Galileo Ferraris e Nikola Tesla, è il più diffuso nell’industria: robusto, economico, senza contatti striscianti. Tre avvolgimenti sullo statore, alimentati da correnti trifase, creano un campo magnetico rotante alla velocità di sincronismo  , proporzionale alla frequenza. Il rotore, una “gabbia” di barre in cortocircuito, ruota un po’ più lentamente: il campo che scorre rispetto alle barre vi induce correnti, e le correnti nel campo producono la coppia. La differenza relativa di velocità è lo scorrimento

tipicamente qualche per cento a pieno carico. Senza scorrimento non c’è induzione, e quindi nemmeno coppia.
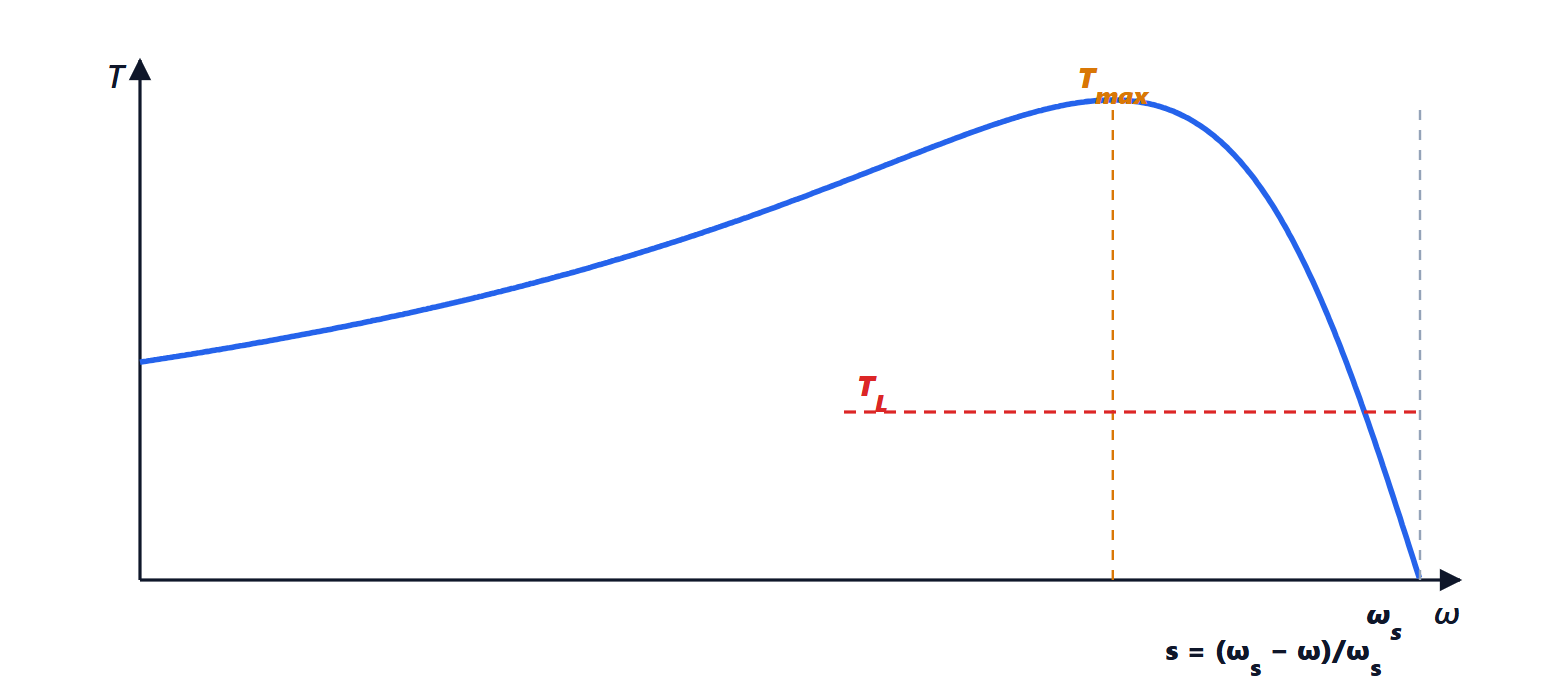
Alimentato direttamente dalla rete il motore asincrono gira a velocità quasi fissa, e all’avviamento assorbe correnti di 5-7 volte quella nominale.
Il controllo a V/f costante
Con un inverter (lezione sugli inverter) si può variare la frequenza, e quindi la velocità di sincronismo. Ma bisogna variare insieme anche la tensione.
Teorema. Trascurando la caduta resistiva dello statore, per mantenere costante il flusso del motore la tensione deve essere proporzionale alla frequenza.
Dimostrazione. La tensione di statore è uguale alla derivata del flusso concatenato,  . Per un flusso sinusoidale
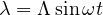 si ha
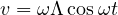 : l’ampiezza della tensione è
 , quindi
 . Il flusso resta costante se
 , cioè
 , è costante. ∎
Abbassando la frequenza senza abbassare la tensione il flusso crescerebbe e il ferro andrebbe in saturazione, con correnti enormi; alzandola senza alzare la tensione il motore si indebolirebbe. Con costante la curva coppia-velocità si sposta rigidamente al variare della frequenza, e il motore dà la coppia nominale a ogni velocità. È il controllo più semplice, usato in pompe e ventilatori, dove regolare la velocità invece di strozzare il flusso con una valvola fa risparmiare spesso il 30-50 % di energia.
I motori sincroni e il controllo vettoriale
Nei motori sincroni a magneti permanenti (PMSM, e i loro parenti detti brushless) il rotore porta i magneti e ruota esattamente alla velocità del campo. Hanno rendimento e densità di potenza altissimi, e sono quelli di quasi tutte le auto elettriche, dei droni e dei robot. Per controllarne bene la coppia si usa il controllo vettoriale (FOC, field-oriented control).
L’idea è trasformare le tre correnti sinusoidali in due grandezze continue. La trasformazione di Clarke combina le tre correnti in due componenti  su assi fissi a 90°; la trasformazione di Park le riporta su assi
 che ruotano con il rotore, misurato da un sensore di posizione:

Per correnti trifase equilibrate di ampiezza  e fase
 rispetto al rotore,
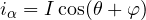 e
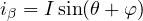 , e sostituendo si ottiene
 ,
 : due costanti, come le correnti di un motore in continua. La coppia vale
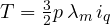 , con
 le coppie polari e
 il flusso dei magneti: è controllata direttamente da
 , mentre
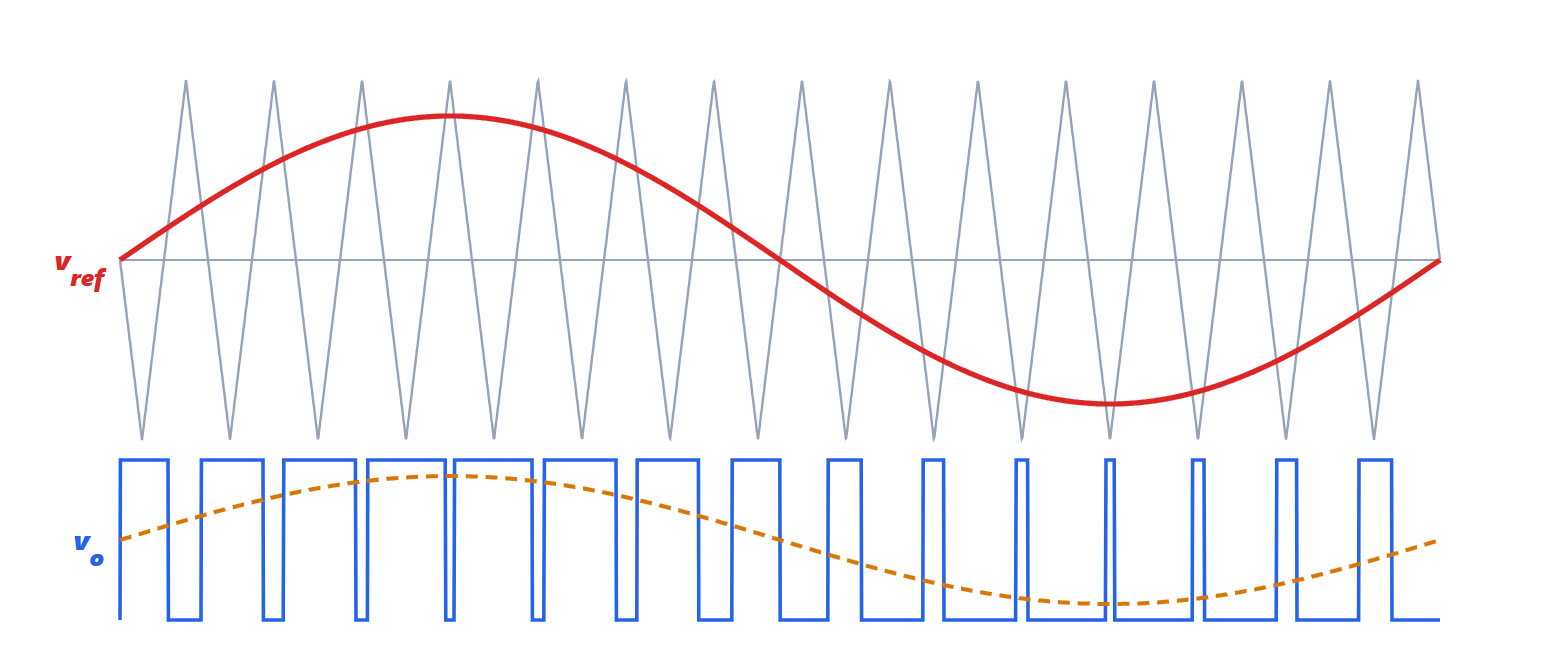
 si tiene a zero (o negativa, per indebolire il flusso e superare la velocità base). Due regolatori PI su e , le trasformazioni inverse e la modulazione vettoriale (lezione sugli inverter) completano lo schema, eseguito da un microcontrollore decine di migliaia di volte al secondo.
Il risultato è una coppia precisa e prontissima, dalla velocità zero alla massima. Invertendo il segno di il motore frena e diventa generatore, restituendo energia alla batteria: è la frenatura rigenerativa delle auto elettriche.