Modèles de processus industriels et identification par essai en échelon
Variable de procédé, variable manipulée et consigne, modèles issus des bilans de masse, temps mort, le modèle du premier ordre avec retard, la méthode des deux points démontrée, un exemple d'échangeur de chaleur, les processus intégrateurs.
https://www.electronics-engineering.com/fr/modeles-de-processus-premier-ordre-avec-retard-identification/
Le contrôle des processus est l’automatique appliquée aux installations industrielles : raffineries, centrales électriques, usines chimiques et agroalimentaires, réseaux d’eau, papeteries. Les grandeurs à réguler sont des températures, des pressions, des débits, des niveaux et des compositions, les processus sont lents et souvent mal connus, et le régulateur le plus répandu reste le PID. Dans cette leçon, nous regardons le vocabulaire du domaine, les modèles simples qui suffisent pour régler les régulateurs et comment les obtenir à partir d’un seul essai en échelon, avec la démonstration de la méthode des deux points.
Le vocabulaire des installations
Dans chaque boucle de régulation, il y a trois grandeurs :
- la variable de procédé (PV) : celle que l’on mesure et que l’on veut maintenir à la valeur désirée, par exemple la température de sortie d’un échangeur de chaleur ;
- la consigne (SP, set point) ;
- la variable manipulée (MV), sur laquelle agit le régulateur : presque toujours l’ouverture d’une vanne, ou la vitesse d’une pompe.
Par rapport aux systèmes de commande vus dans le cours d’automatique, l’objectif principal est différent : la consigne change rarement, tandis que les perturbations (variations de charge, de la température de l’eau de refroidissement, de la composition des matières premières) arrivent en continu. C’est un problème de régulation plus que de poursuite. Dans les schémas d’installation (P&ID), chaque boucle a une étiquette : TIC est un régulateur indicateur de température, FIC un régulateur de débit, LIC un régulateur de niveau, PIC un régulateur de pression.
Les modèles issus de la physique
De nombreux processus se décrivent par un bilan de masse ou d’énergie.
Un réservoir. Avec une section  , un débit d’entrée
 et un débit de sortie
 , le bilan de masse donne
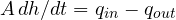 . Si la sortie s’écoule librement à travers une résistance hydraulique,
 , et l’on obtient un système du premier ordre de constante de temps
 . Si, au contraire, la sortie est imposée par une pompe, ne dépend pas de
 et le niveau est l’intégrale de la différence des débits : un processus intégrateur, qui ne se stabilise pas tout seul.
Une conduite. Si la mesure est prise à une distance  de l’endroit où se fait l’action, et que le fluide s’écoule à la vitesse
 , toute variation atteint le capteur après un temps mort
 . Le retard pur est l’une des caractéristiques les plus typiques, et les plus gênantes, des processus industriels.
Le modèle du premier ordre avec retard
La plupart des processus stables, même d’ordre élevé, sont bien approchés par le modèle à trois paramètres
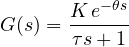
avec un gain  , une constante de temps
 et un temps mort
 . C’est le modèle FOPDT (first order plus dead time). Sa réponse à un échelon d’amplitude
 est nulle jusqu’à , puis
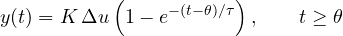
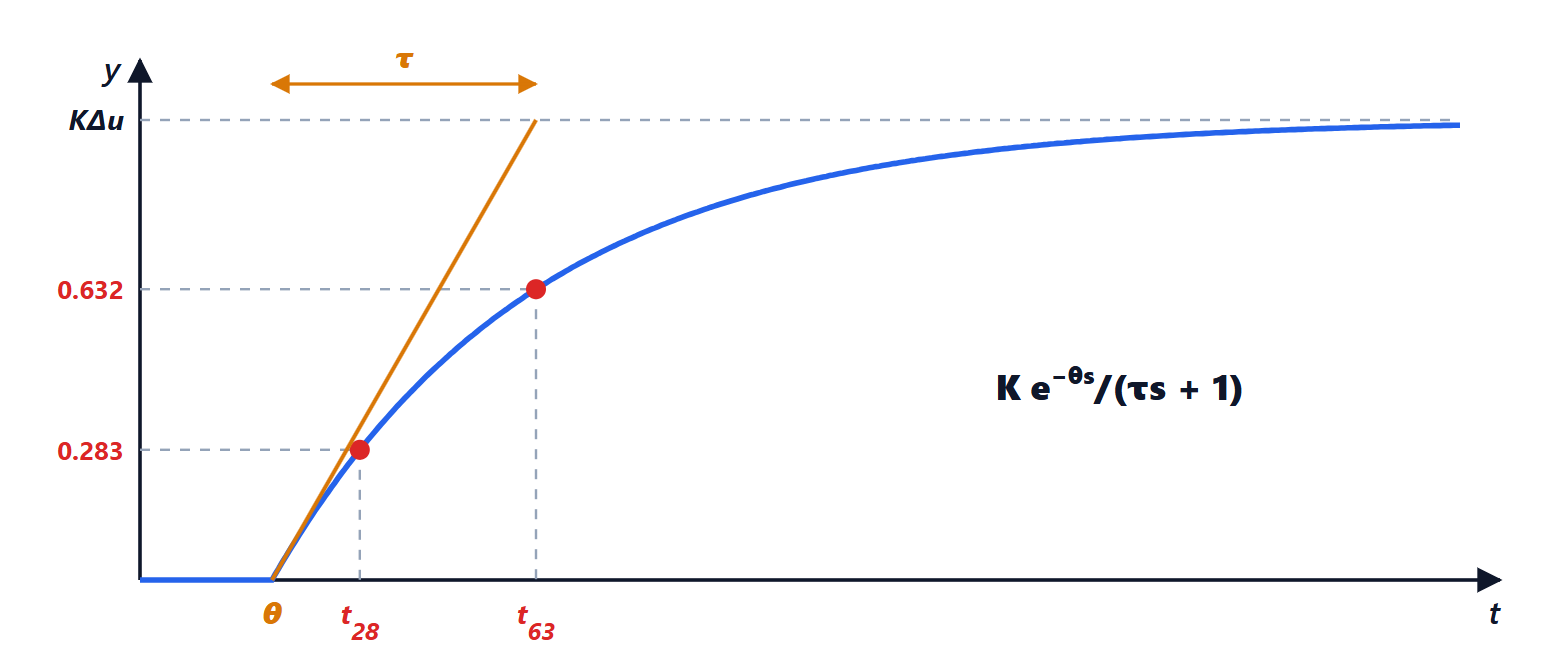
Le rapport  dit si le processus est difficile : en dessous de 0,1, il est facile et peut être régulé de façon agressive ; au-dessus de 1, le retard domine, et aucun régulateur ne peut répondre plus vite que le retard lui-même (leçon sur les processus à temps mort).
L’identification par essai en échelon
Le régulateur étant en manuel, on applique un échelon à la variable manipulée, par exemple de 40 à 50 % d’ouverture, et l’on enregistre la réponse. Le gain est le rapport entre la variation finale de la sortie et celle de l’entrée : 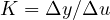 . Pour la constante de temps et le retard, on utilise deux instants particuliers.
Théorème (méthode des deux points). Soient  et
 les instants où la réponse atteint 28,3 % et 63,2 % de la variation finale. Alors
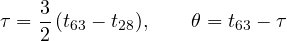
Démonstration. D’après la réponse, la fraction atteinte au temps  est
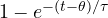 . Comme
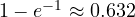 ,
 ; et comme
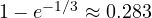 ,
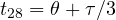 . La différence est
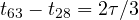 , ce qui donne ; puis
 . ∎
Exemple. Un échangeur de chaleur : la vanne de vapeur passe de 40 à 50 % et la température de sortie passe de 50 à 58 °C. Le gain est 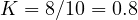 °C/%. La température atteint 52,3 °C (28,3 % de 8 °C au-dessus de 50) après 70 s et 55,1 °C (63,2 %) après 130 s. Alors
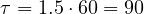 s et
 s. Le rapport
 : un processus de difficulté moyenne, typique des échangeurs de chaleur.
La méthode des deux points est moins sensible au bruit que l’ancienne méthode de la tangente, qui trace la droite de pente maximale et lit ses intersections : tracer une tangente sur une courbe bruitée est très incertain. Pour un processus d’ordre plus élevé, le modèle FOPDT est une approximation : le « temps mort » trouvé comprend aussi les plus petites constantes de temps, qui de loin se comportent comme un retard.
Les précautions pratiques
- L’échelon doit être assez grand pour se détacher du bruit (la sortie doit varier d’au moins cinq ou dix fois le bruit de mesure) et assez petit pour ne pas faire sortir le processus des conditions normales.
- Les processus industriels sont non linéaires : le gain change avec le point de fonctionnement, par exemple parce que la vanne a une caractéristique non linéaire (leçon sur les vannes). Il est conseillé d’essayer vers le haut et vers le bas, et autour du vrai point de fonctionnement.
- Aucune autre perturbation ne doit arriver pendant l’essai ; si c’est le cas, on le répète.
- Pour les processus intégrateurs, l’échelon produit une rampe : le modèle est
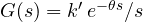 , avec
 égal à la pente de la rampe divisée par l’échelon et le retard avant le début de la rampe.
Avec ces trois nombres, , et , on peut régler un PID de façon raisonnée : c’est le sujet de la leçon suivante.


Benvenuti nella pagina su «Modelli dei processi industriali e identificazione con la prova al gradino». L'ho scritta pensando a chi studia ingegneria elettronica: se un passaggio non vi torna, un esercizio vi dà un risultato diverso o volete altro materiale sull'argomento, chiedete pure nei commenti e vi risponderò. Un voto con le stelle qui sopra mi aiuta a capire quali pagine migliorare.Welcome to the page on “Industrial process models and identification with a step test”. I wrote it for engineering students: if a step does not add up, an exercise gives you a different result or you would like more material on the topic, just ask in the comments and I will reply. A star rating above helps me understand which pages to improve.