Esercizi su diagrammi di Bode, Nyquist e margini di stabilità svolti
Nove esercizi con soluzione e diagrammi: Bode asintotico, picco di risonanza, margini, guadagno per un margine di fase, margine di ritardo, rete anticipatrice, Nyquist di un processo instabile, conteggio dei giri, zero a fase non minima.
https://www.electronics-engineering.com/esercizi-bode-nyquist-margini-svolti
Esercizi su diagrammi di Bode, criterio di Nyquist e margini di stabilità del tipo che si danno nei corsi di Controlli automatici, in tre livelli: base, con il disegno a mano e la lettura dei diagrammi; medio, con margini, ritardi e progetto del guadagno; esame, con processi instabili in anello aperto, conteggio dei giri, reti correttrici e sistemi a fase non minima. Il risultato è indicato subito; la soluzione completa, con il diagramma, si apre con un clic. Le dimostrazioni e il codice MATLAB e Python sono nell’approfondimento collegato in cima.
Livello base
Esercizio 1. Bode a mano
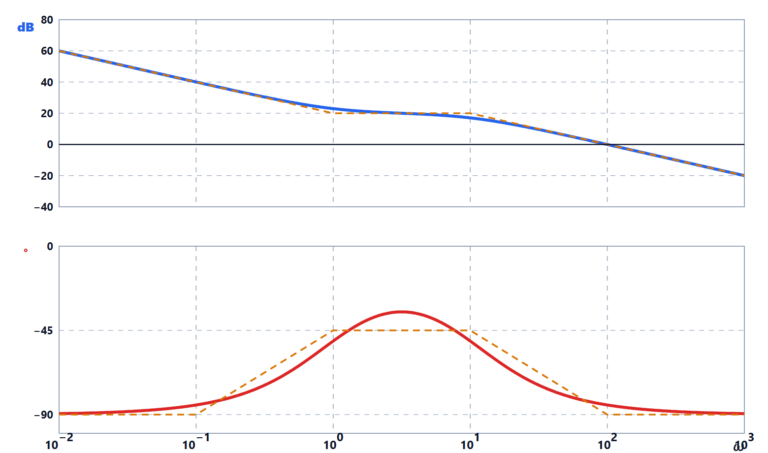
Disegna i diagrammi di Bode asintotici di  e stima la pulsazione di attraversamento e il margine di fase.
Risultato: forma di Bode  ; attraversamento circa 100 rad/s; margine di fase circa 95°.
Soluzione
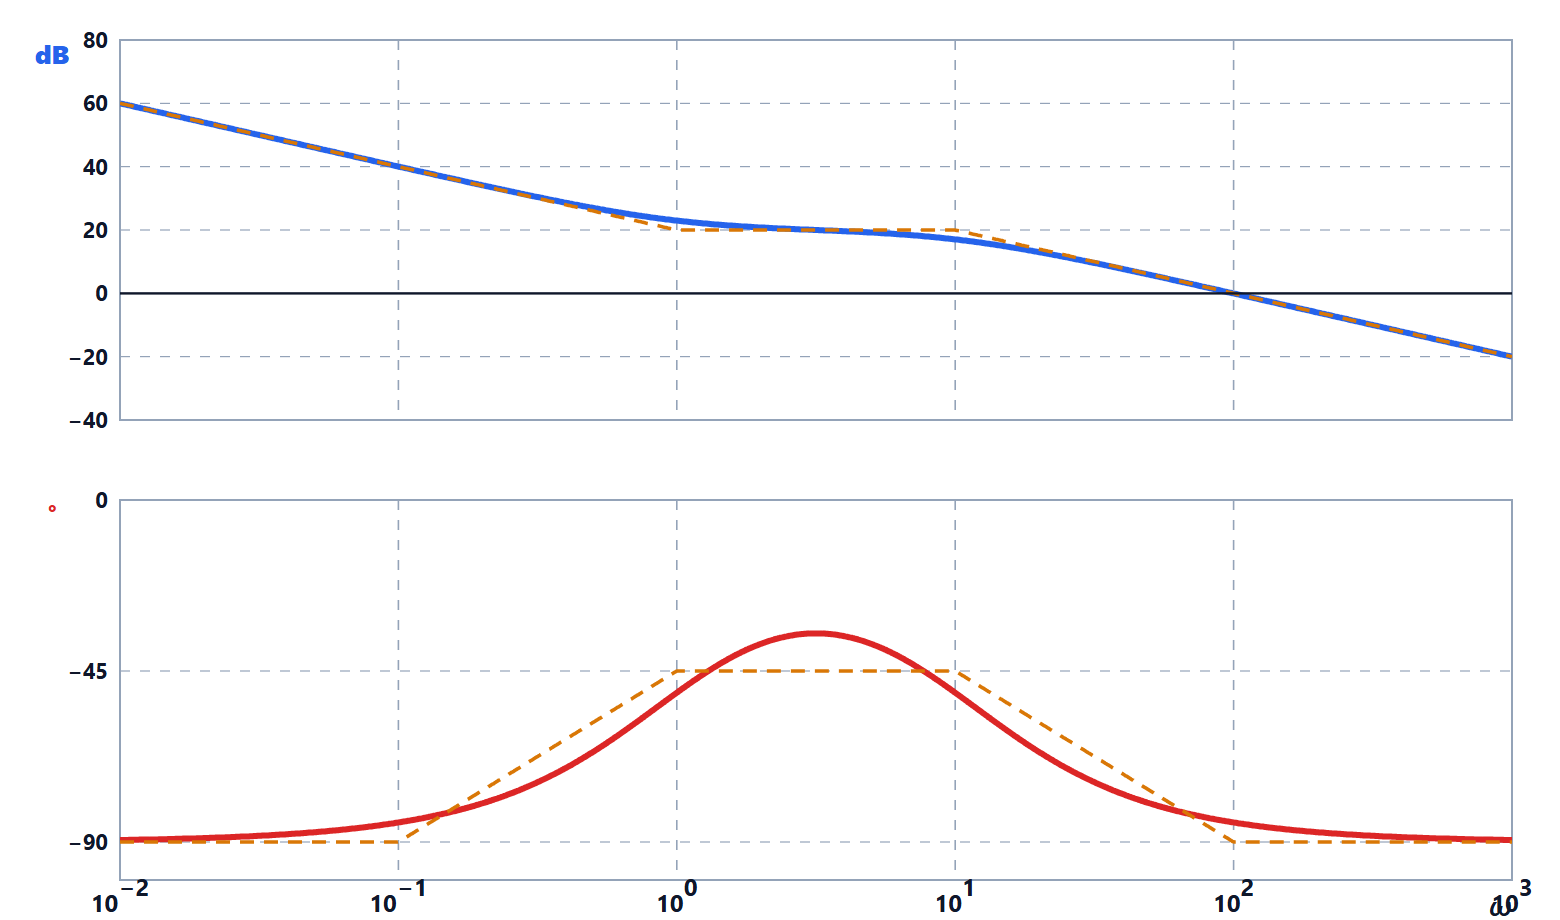
Forma di Bode (i fattori con il termine noto 1):  . Guadagno 10, un integratore, uno zero in 1, un polo in 10.
Modulo asintotico. Per  :
 , retta a −20 dB per decade che vale 20 dB in
 . Tra 1 e 10 lo zero compensa l’integratore: piatto a 20 dB. Dopo 10: di nuovo −20 dB per decade,
 , che vale 0 dB in
 .
Fase. Parte da  (integratore), sale verso
 per effetto dello zero, torna a dopo il polo. In :
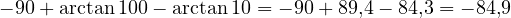 , quindi
 .
Valori esatti (con il codice dell’approfondimento):  rad/s,
 ; in il modulo reale è 23 dB (l’asintoto dà 20: l’errore di +3 dB dello zero).
Esercizio 2. Il picco di risonanza
Un sistema del secondo ordine ha  rad/s e
 . Calcola il picco di risonanza, la pulsazione a cui si trova e la fase in
 .
Risultato:  (8,1 dB) a
 rad/s; fase in .
Soluzione
Dall’approfondimento: 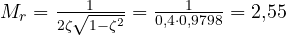 , cioè
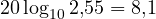 dB.
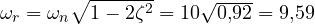 rad/s. In
 il denominatore
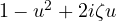 vale
 : fase , modulo
 .
Il picco in frequenza e la sovraelongazione al gradino (52,7 % per ) sono due facce dello stesso scarso smorzamento: uno strumento che misura la risposta in frequenza di un sistema permette di stimare  dal picco.

Esercizio 3. Leggere i margini
Per 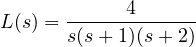 calcola a mano il margine di guadagno e verifica sul diagramma di Nyquist che l’anello chiuso è stabile.
Risultato:  ,
 (3,5 dB);
 a 1,14 rad/s; stabile, con margini piccoli.
Soluzione
Fase 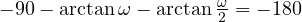 richiede
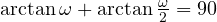 , cioè
 (due angoli complementari hanno tangenti reciproche): .
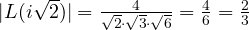 , quindi : il guadagno critico è
 (lo stesso che dà Routh su
 :
 ).
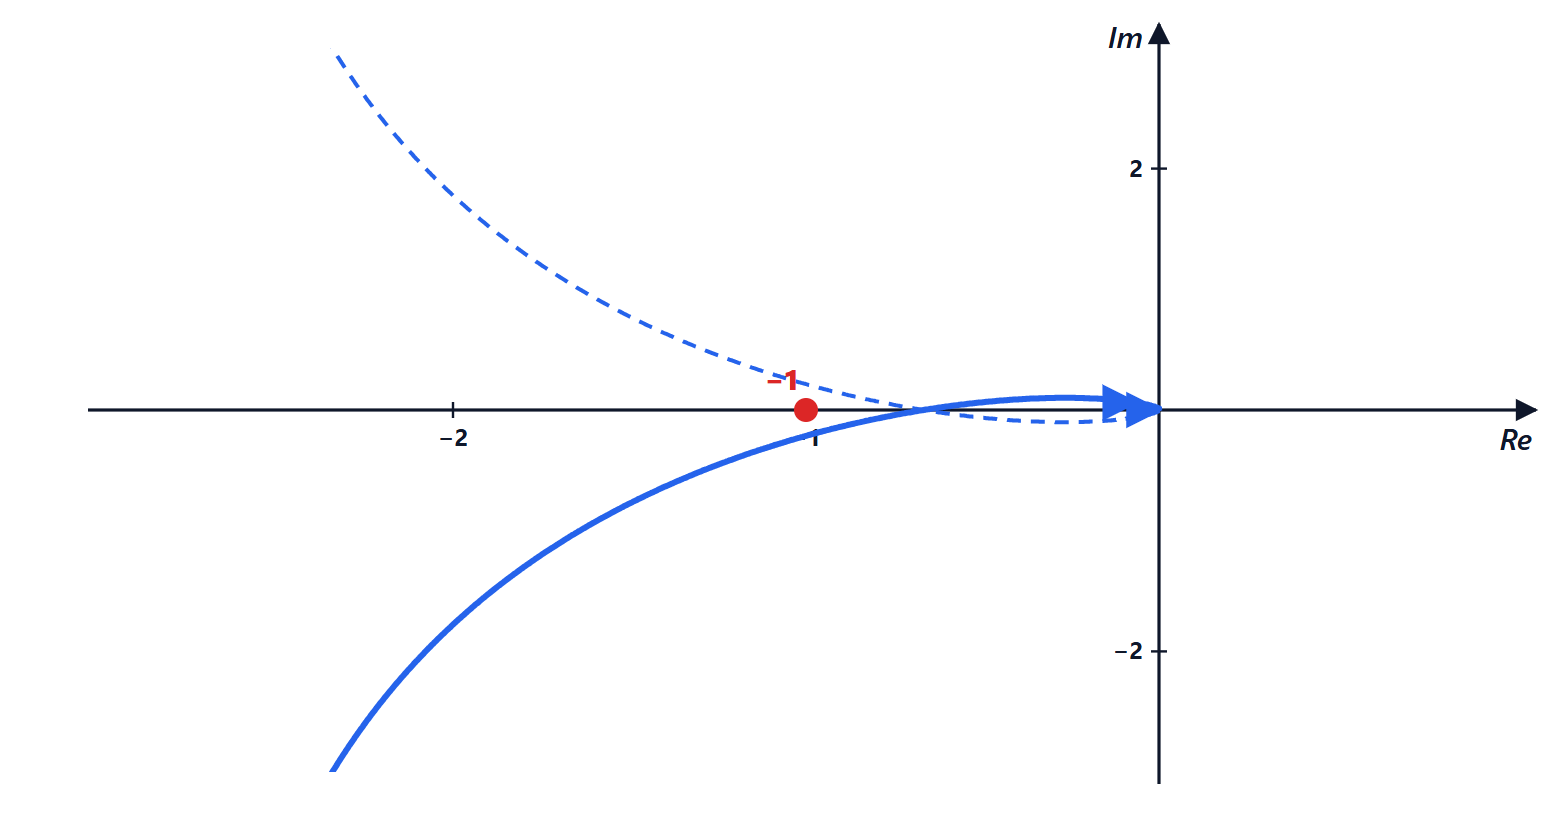
Sul diagramma di Nyquist,  non ha poli nel semipiano destro (
 ) e la curva attraversa il semiasse negativo in
 , senza circondare
 :
 ,
 , stabile.

Livello medio
Esercizio 4. Il guadagno per un margine di fase
Per  trova il guadagno che dà un margine di fase di 45°. Quanto vale allora il margine di guadagno?
Risultato:  , con
 rad/s;
 (13 dB).
Soluzione
Il guadagno non cambia la fase. Si cerca prima la pulsazione dove la fase vale  :
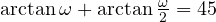 . Con la formula della tangente della somma:
 , cioè
 ,
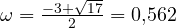 .
Poi si sceglie  perché lì il modulo valga 1:
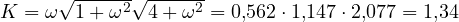 .
Margine di guadagno: il guadagno critico è 6 (esercizio 3), quindi 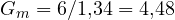 . La sovraelongazione in anello chiuso risulta del 24 %, coerente con la regola
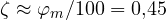 .
Esercizio 5. Quanto ritardo si può tollerare
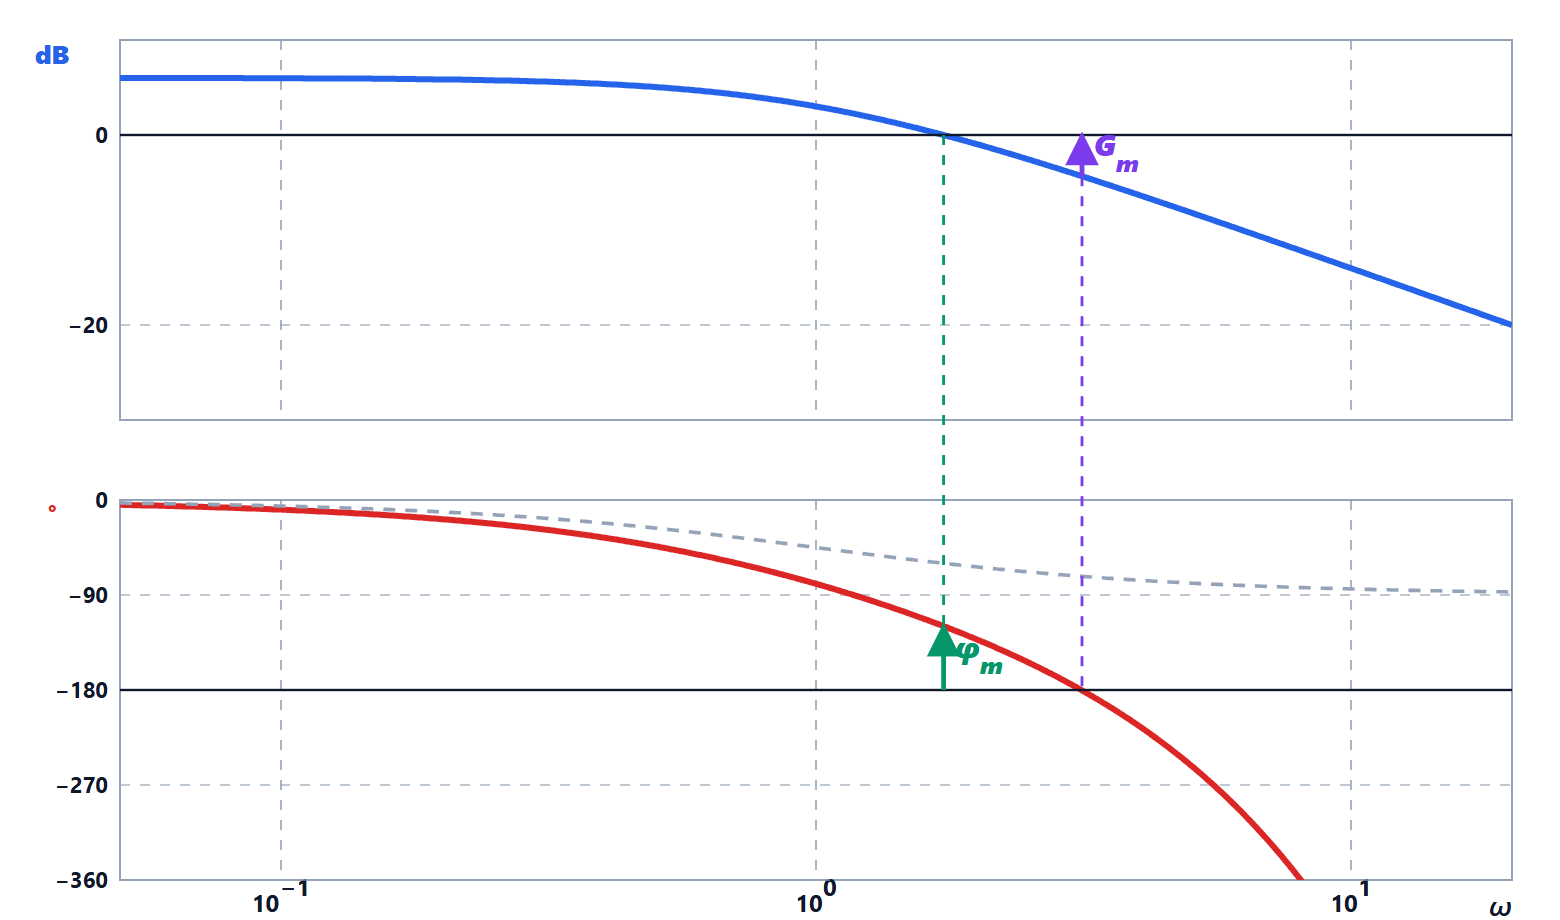
Per 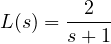 calcola il margine di fase e il ritardo massimo che si può inserire nell’anello prima dell’instabilità.
Risultato:  ,
 ; ritardo massimo 1,21 s.
Soluzione
 per . Fase
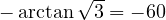 , margine
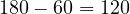 .
Un ritardo  aggiunge alla fase
 senza cambiare il modulo: l’attraversamento resta a
 , e l’instabilità arriva quando
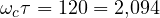 rad, cioè
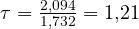 s.
Senza ritardo il sistema del primo ordine è stabile per qualunque guadagno; con un ritardo, no. È il motivo per cui i sistemi controllati attraverso una rete (veicoli, robot teleoperati) devono tenere conto della latenza.
Esercizio 6. Una rete anticipatrice
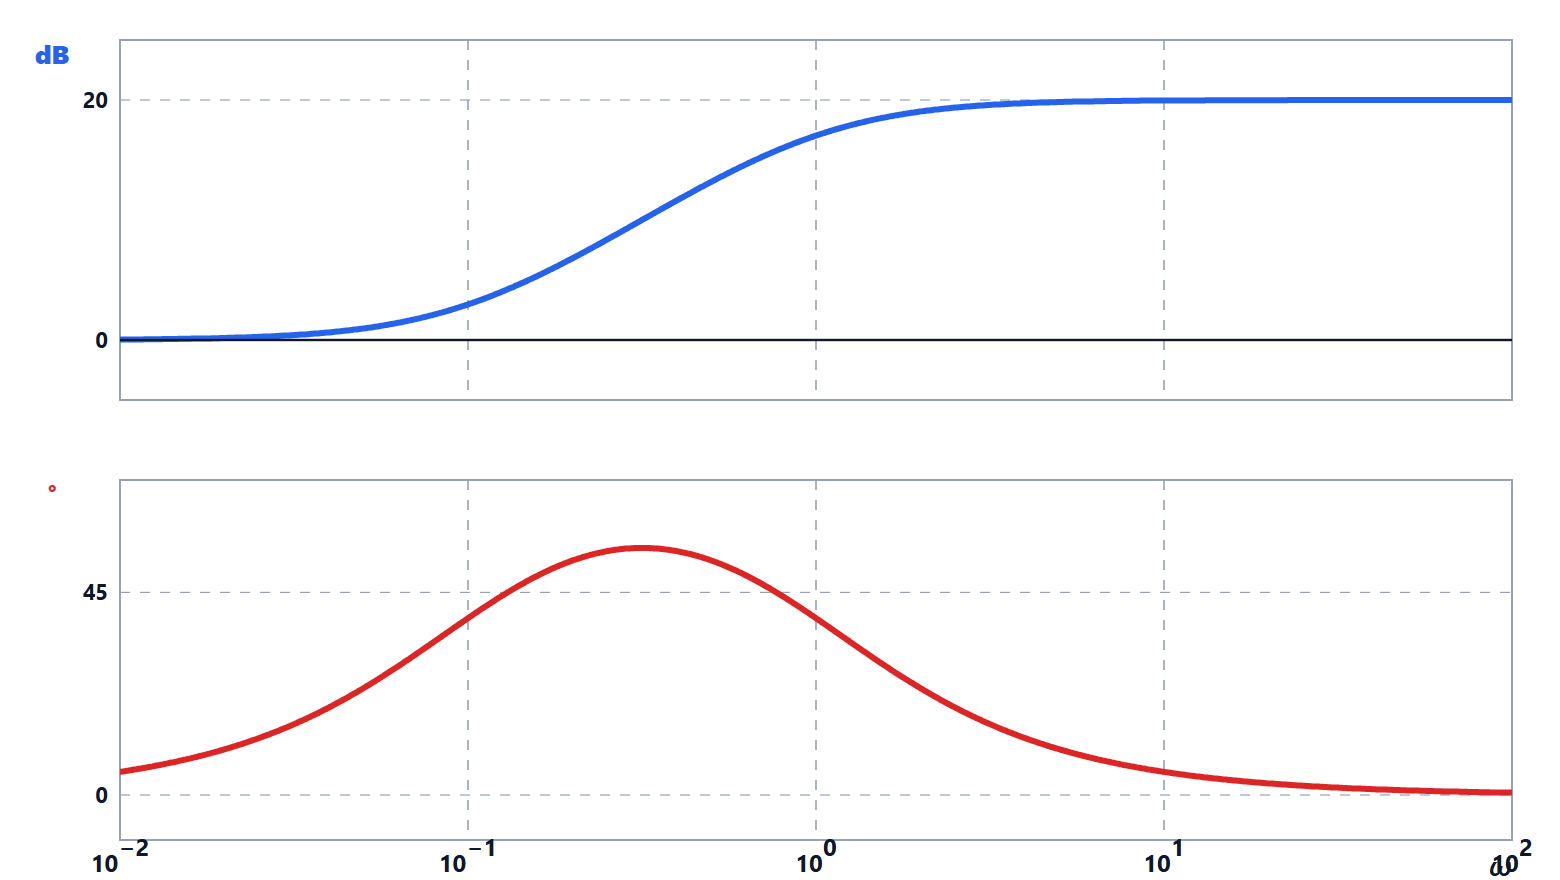
La rete  è una rete anticipatrice con
 . Trova l’anticipo di fase massimo, la pulsazione a cui si ottiene e il guadagno in quel punto.
Risultato:  a
 rad/s; guadagno
 , cioè 10 dB.
Soluzione
Con  (qui
 ), la fase è
 . Derivando e ponendo a zero si trova il massimo alla media geometrica delle due pulsazioni di rottura:
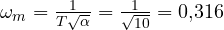 .
Lì 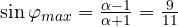 ,
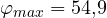 , e
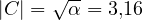 (10 dB, metà dei 20 dB totali).
Nel progetto si colloca  sulla nuova pulsazione di attraversamento, per sfruttare tutto l’anticipo dove serve; il guadagno
 va compensato.
Livello esame
Esercizio 7. Nyquist con un processo instabile
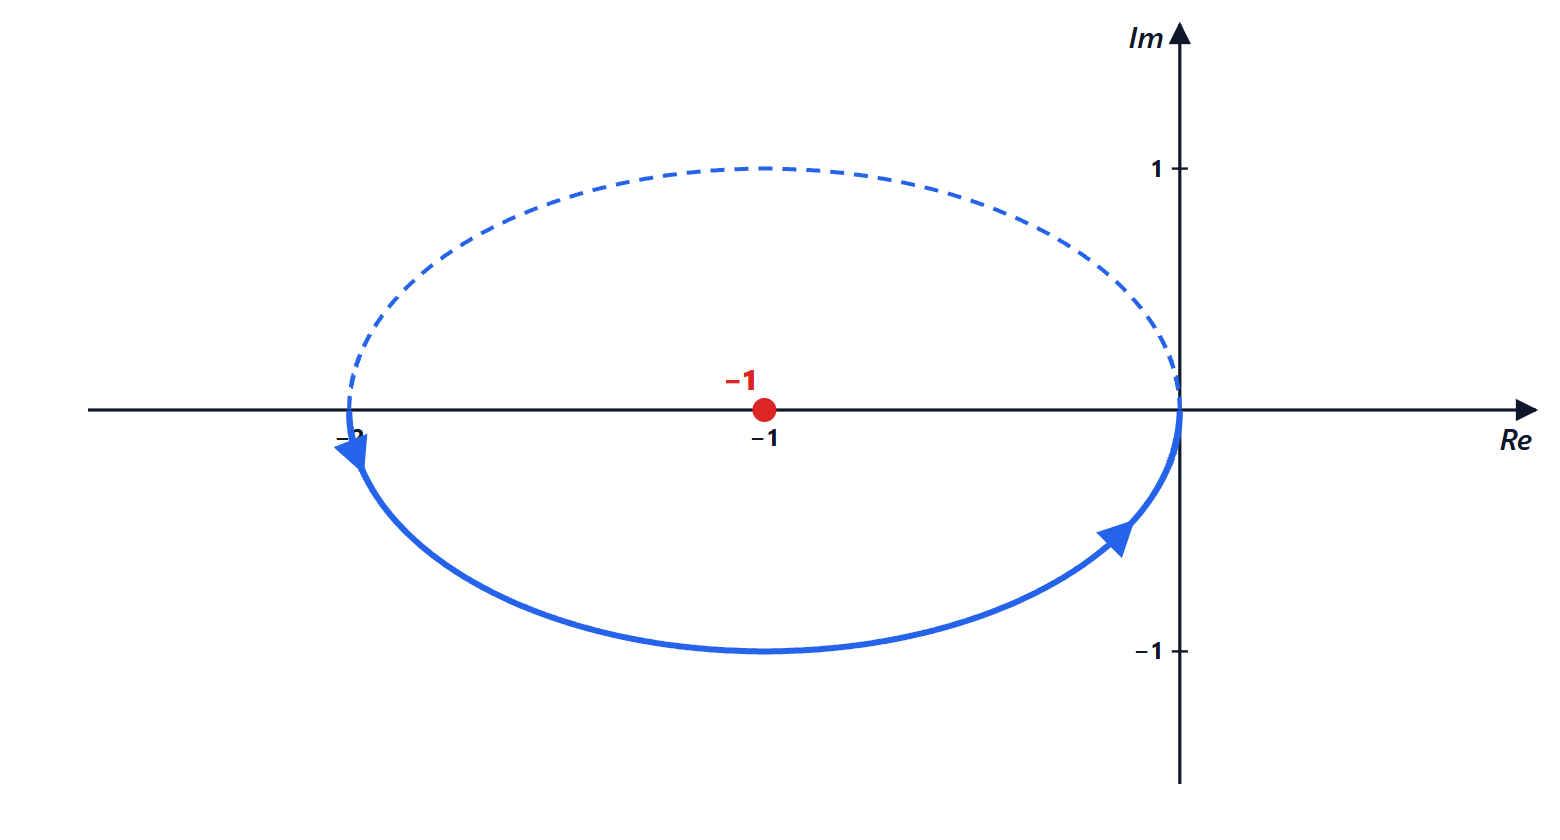
Il processo  ha un polo instabile. Disegna il diagramma di Nyquist per
 e determina con il criterio per quali l’anello chiuso è stabile.
Risultato: stabile per  ; per il diagramma circonda una volta in senso antiorario.
Soluzione
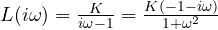 . Per
 vale
 , per
 tende a 0. Parte reale e immaginaria soddisfano
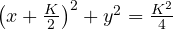 : una circonferenza di centro
 e diametro da a 0.
Il processo ha  . Se la circonferenza contiene , percorsa (per
 da
 a
 ) in senso antiorario:
 , quindi
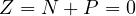 , stabile. Se
 , resta fuori: ,
 , instabile.
Verifica diretta: l’anello chiuso ha polo  , negativo per . Con un processo instabile, il diagramma deve girare attorno a , nel verso giusto, per avere un anello stabile.
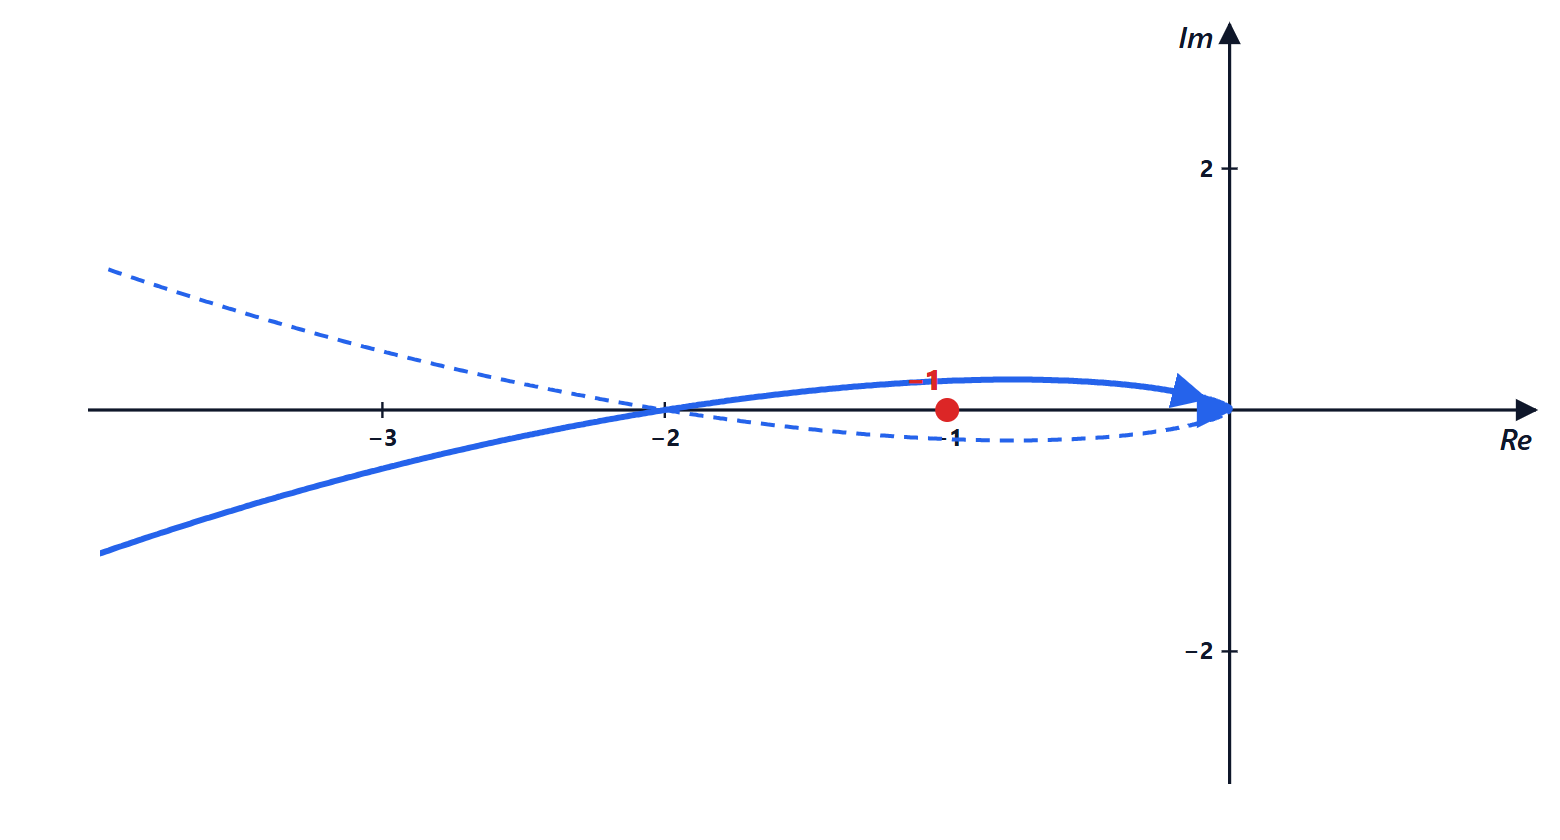
Esercizio 8. Contare i giri
Per  usa il criterio di Nyquist per contare i poli instabili dell’anello chiuso.
Risultato: due giri in senso orario attorno a :  , anello chiuso instabile con una coppia di poli nel semipiano destro.
Soluzione
Dalla lezione, per  il diagramma attraversa il semiasse negativo in
 alla pulsazione
 . Con
 l’attraversamento è in
 , a sinistra di .
Seguendo la curva completa (per positivi e negativi, chiusa all’infinito in senso orario per l’integratore), il punto viene circondato due volte in senso orario:  . Il processo è stabile, , quindi .
Verifica con Routh su 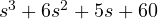 :
 , due cambi di segno nella prima colonna, due poli instabili.
Esercizio 9. Uno zero a fase non minima
Il sistema 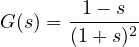 ha uno zero in
 . Calcola la risposta al gradino, il valore minimo e l’istante in cui viene raggiunto, e confronta la fase con quella di
 .
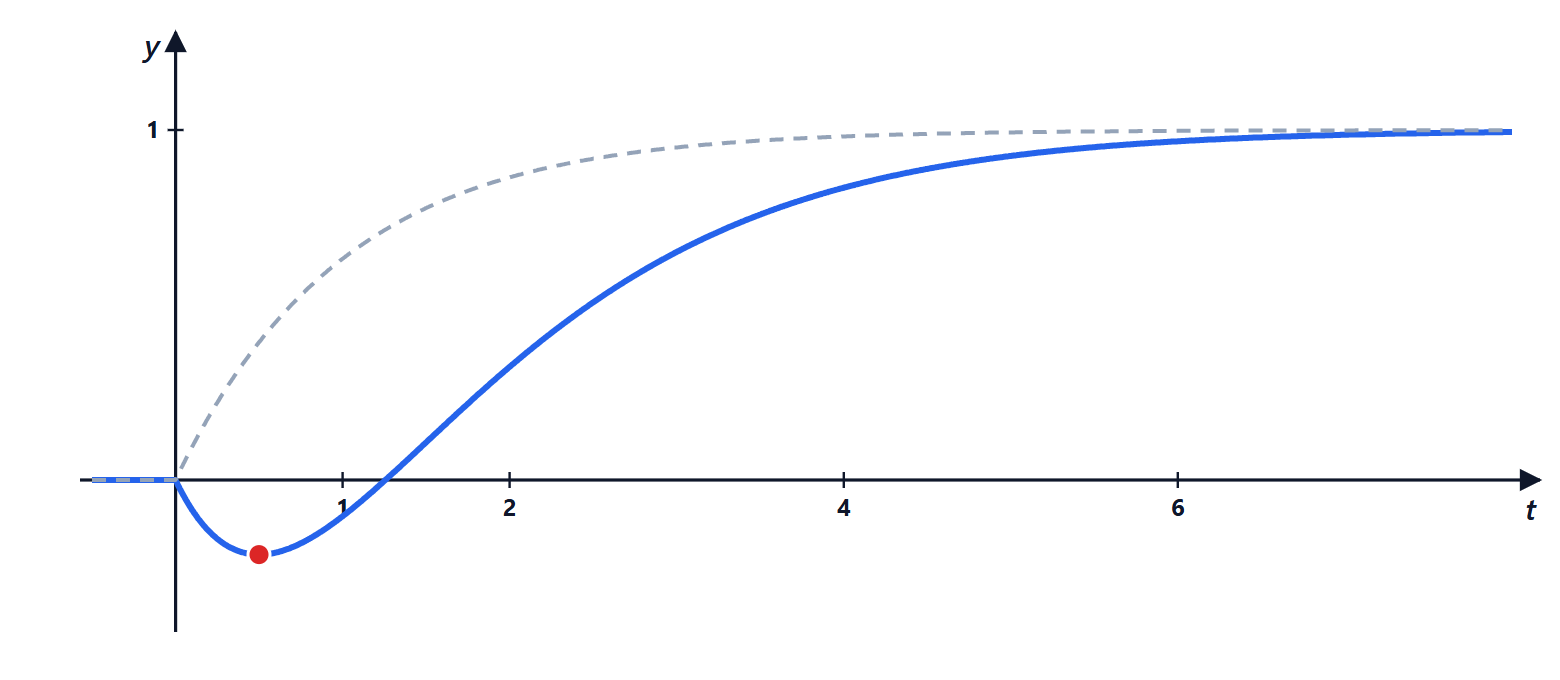
Risultato: 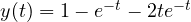 ; minimo
 in
 s; la fase scende fino a
 invece di fermarsi a .
Soluzione
 (residui: in 0 vale 1; per il polo doppio,
 ,
 ,
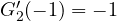 ). Quindi
 .
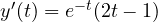 : negativa per
 . La risposta parte verso il basso, raggiunge
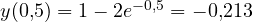 e poi sale verso 1.
In frequenza: 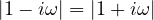 , stesso modulo; ma
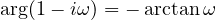 invece di
 . La fase totale va da 0 a . Il ritardo di fase in più riduce il margine e limita la banda ottenibile: con uno zero instabile in
 , la pulsazione di attraversamento non può superare circa
 .

Benvenuti nella pagina su «Esercizi su diagrammi di Bode, Nyquist e margini di stabilità svolti». L'ho scritta pensando a chi studia ingegneria elettronica: se un passaggio non vi torna, un esercizio vi dà un risultato diverso o volete altro materiale sull'argomento, chiedete pure nei commenti e vi risponderò. Un voto con le stelle qui sopra mi aiuta a capire quali pagine migliorare.Welcome to the page on “Solved exercises on Bode plots, Nyquist and stability margins”. I wrote it for engineering students: if a step does not add up, an exercise gives you a different result or you would like more material on the topic, just ask in the comments and I will reply. A star rating above helps me understand which pages to improve.