ACC 5: pianificazione, inseguimento, avvicinamento elastico, preboost e stop & go
Time gap corto, medio, lungo e molto lungo, stabilità e stabilità della colonna dimostrate, avvicinamento cinematico con elasticità, preboost di sorpasso, legge di arresto dello stop & go, MPC.
https://www.electronics-engineering.com/acc-pianificazione-time-gap-stabilita-colonna-avvicinamento-preboost-stop-and-go
Abbiamo l’obiettivo: la sua distanza  , la sua velocità
 , la sua accelerazione
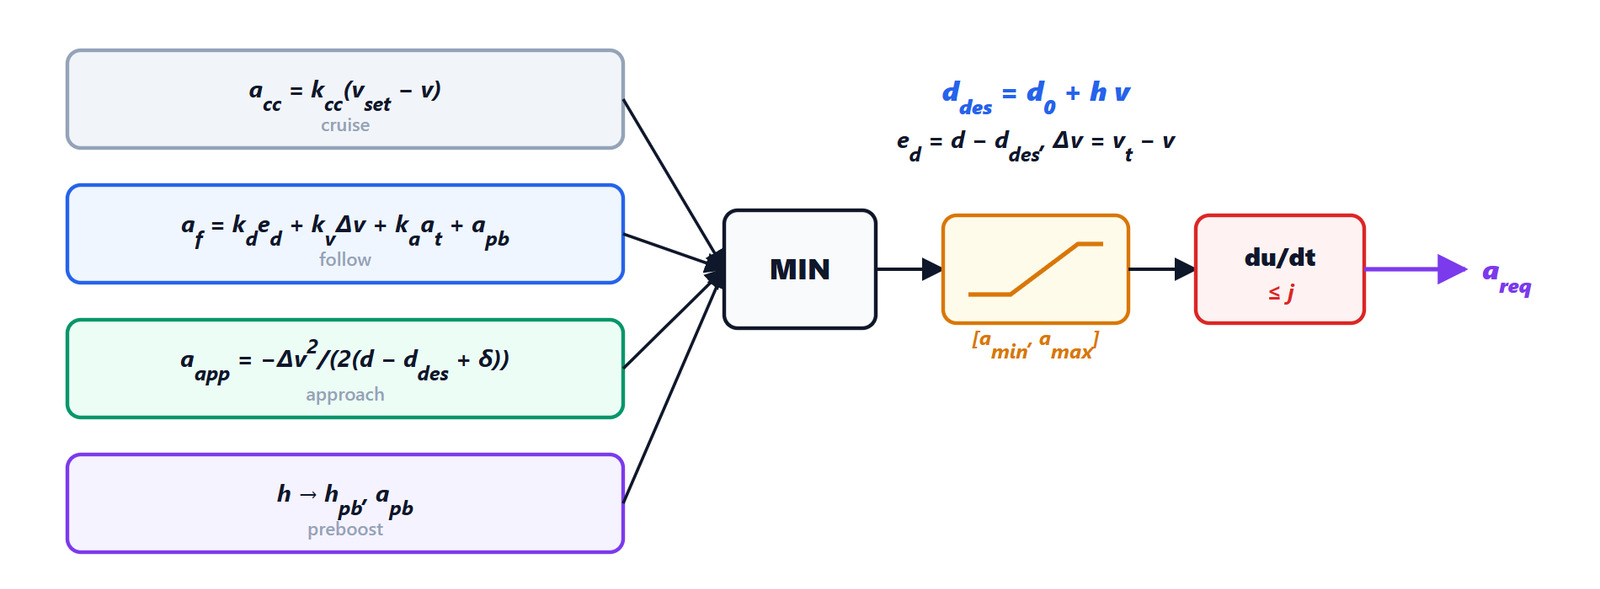
 . Il pianificatore decide, ogni 20 ms, quale accelerazione chiedere all’auto. Non basta un regolatore: inseguire a regime, avvicinarsi a un veicolo molto più lento, preparare un sorpasso e fermarsi in coda sono problemi diversi, con soluzioni diverse. La struttura che usiamo è quella di molti sistemi di serie, a regole: ogni modo propone un’accelerazione, vince la più prudente, poi limiti e strappo.
 al controllo di coppia.
La politica a tempo di distanziamento costante
La distanza desiderata è 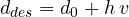 : cresce con la nostra velocità. Gli errori che il pianificatore usa sono

Perché proprio così e non una distanza fissa? Con una distanza fissa una colonna di auto con ACC amplifica i disturbi lungo la colonna a meno di comunicare tra veicoli; con il tempo di distanziamento si può evitare, come dimostriamo tra poco. Il guidatore sceglie  tra quattro valori.
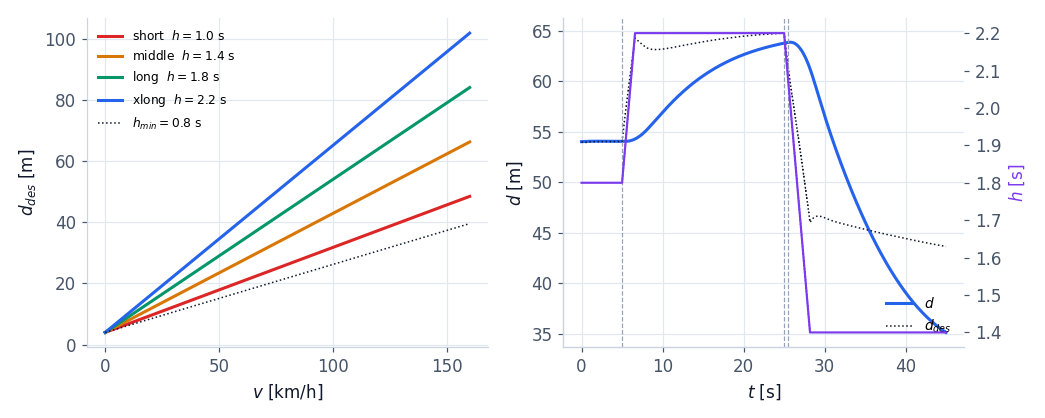 (viola) cambia di 0.25 s al secondo e la distanza lo segue senza strappi.
Il cambio di è volutamente lento: un salto da 2.2 a 1.0 s significherebbe un errore di distanza di 33 m in un istante, e il regolatore accelererebbe di colpo.
Inseguimento a regime
Il modo di base è un regolatore proporzionale-derivativo sull’errore di distanza, con l’accelerazione dell’obiettivo in anticipo:
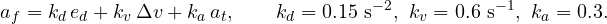
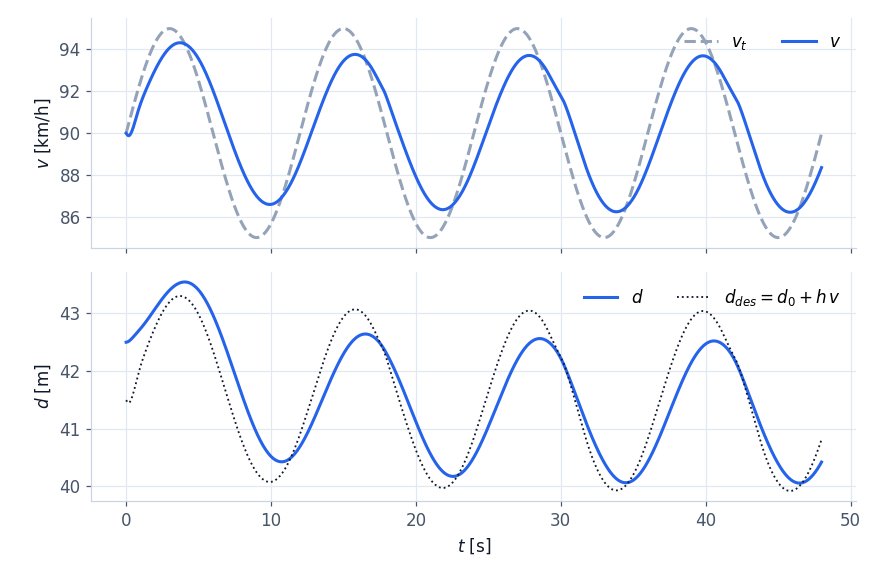
Stabilità. Supponiamo per ora che l’auto realizzi subito l’accelerazione chiesta ( ) e che l’obiettivo vada a velocità costante. Allora
 e
 , cioè
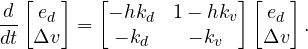
La traccia è 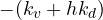 , il determinante
 : il polinomio caratteristico è
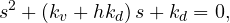
stabile per ogni  ,
 (il criterio di Routh per il secondo ordine). Con
 s: pulsazione naturale
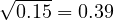 rad/s e smorzamento
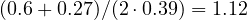 , cioè nessuna sovraelongazione (la risposta del secondo ordine). Un inseguimento lento e tranquillo è quello che si vuole: nessuno vuole un’auto che reagisce a ogni piccola variazione di chi la precede.
La stabilità della colonna
Una sola auto stabile non basta. In una colonna di auto con ACC ognuna segue la precedente: se ciascuna amplifica un po’ le variazioni di velocità, l’ultima subisce un disturbo enorme (è l’onda che nasce dal nulla negli ingorghi). Con le trasformate di Laplace (vedi le funzioni di trasferimento), per l’auto  che segue l’auto
 :

La colonna non amplifica i disturbi se  a ogni frequenza. Con
 :
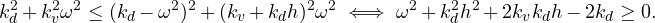
Il caso peggiore è  ; dividendo per
 si ottiene la condizione

Con  ,
 : per
 vale 2.14 e va bene; per
 vale 1.35 e la colonna amplifica. Per questo i guadagni non possono essere fissi: nel codice
 cresce quando il time gap si accorcia,
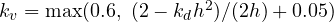 , cioè 0.98 per s.
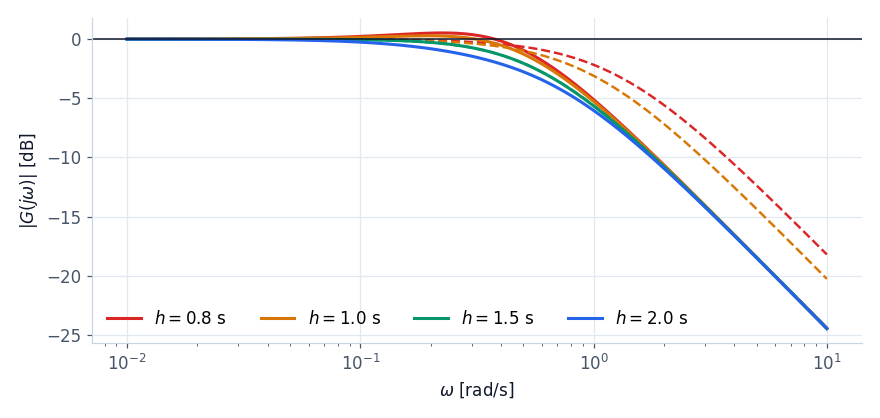
 in decibel per diversi time gap con i guadagni fissi (linee continue): per 0.8 e 1.0 s supera 0 dB, la colonna amplifica. Le linee tratteggiate sono gli stessi time gap con adattato: restano sotto 0 dB.
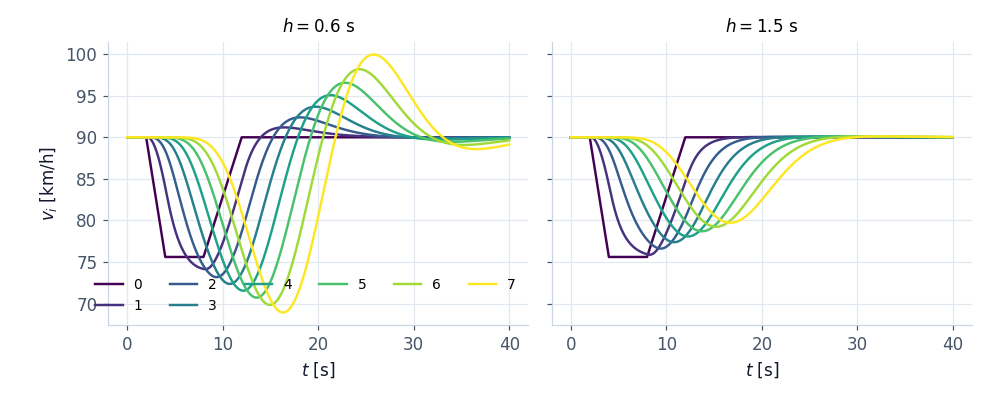
 s e guadagni fissi (sinistra) l’onda cresce: la prima scende a 75.6 km/h, l’ultima a 68.9. Con s (destra) si smorza: l’ultima scende solo a 79.7 km/h. Gli attuatori hanno un ritardo di 0.2 s, che peggiora la condizione: è una delle ragioni del minimo di 0.8 s della norma.
L’avvicinamento a un veicolo più lento
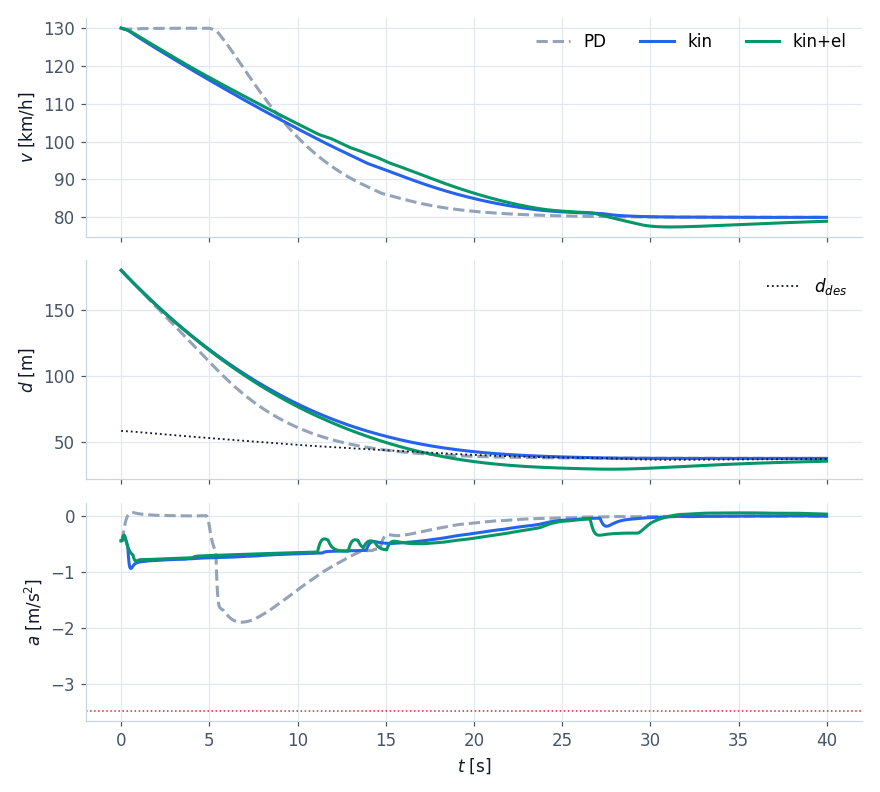
Arriviamo a 130 km/h e davanti, a 200 m, c’è un’auto a 80 km/h. Il regolatore di inseguimento, lasciato fare, aspetta che l’errore di distanza diventi piccolo e poi frena forte: con  m/s il termine
 vale
 m/s², limitato a
 . Un guidatore esperto fa diversamente: smette di accelerare, poi frena dolcemente e in modo costante.
La decelerazione cinematica. Nel moto relativo, con l’obiettivo a velocità costante, una decelerazione costante  annulla la differenza di velocità
 dopo uno spazio relativo
 dato da
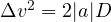 . Se vogliamo che si annulli esattamente quando la distanza arriva a
 , serve
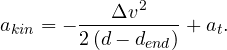
Ricalcolata a ogni ciclo, questa legge corregge da sola gli errori: se l’auto frena meno del previsto, lo spazio rimasto diminuisce e la richiesta aumenta.
L’elasticità. Non è necessario arrivare esattamente a  con
 . Se accettiamo di scendere temporaneamente sotto la distanza desiderata di un margine
 e di recuperarlo dopo con calma, lo spazio disponibile per frenare cresce e la frenata si addolcisce: con
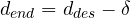 ,
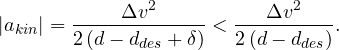
Nel codice  : un quarto della distanza desiderata, mai più di 12 m.
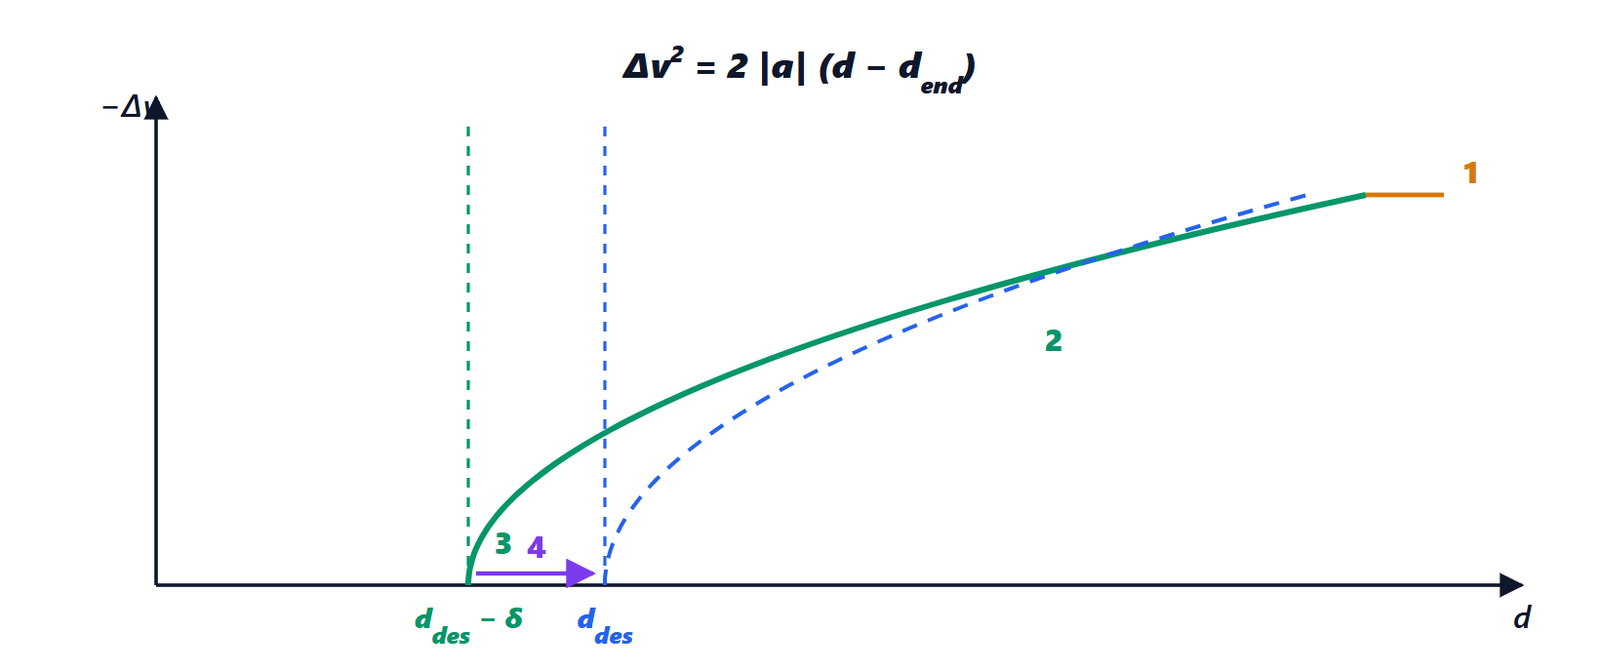
 , che finisce a
 invece che a (tratteggiata); (3) breve sotto-distanza elastica; (4) recupero dolce fino a .
Tre dettagli rendono la manovra robusta:
- modo con isteresi: l’avvicinamento comincia con una velocità di avvicinamento vera (oltre 1 m/s) e finisce quando questa è quasi nulla o il margine elastico è finito; senza isteresi, con vicino a zero il modo si accende e si spegne;
- fase dolce: finché
 è più debole di quanto si ottiene rilasciando il pedale (
 m/s²), si lascia lavorare il regolatore di inseguimento, ma senza frenare più del necessario (
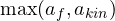 ) e senza avvicinarsi più in fretta di
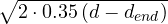 ;
- recupero elastico: dopo l’avvicinamento la distanza mancante si recupera con un guadagno ridotto (
 ) e una decelerazione di al massimo
 m/s²: la distanza si riapre perché rallentiamo appena, non perché freniamo.
Il preboost di sorpasso
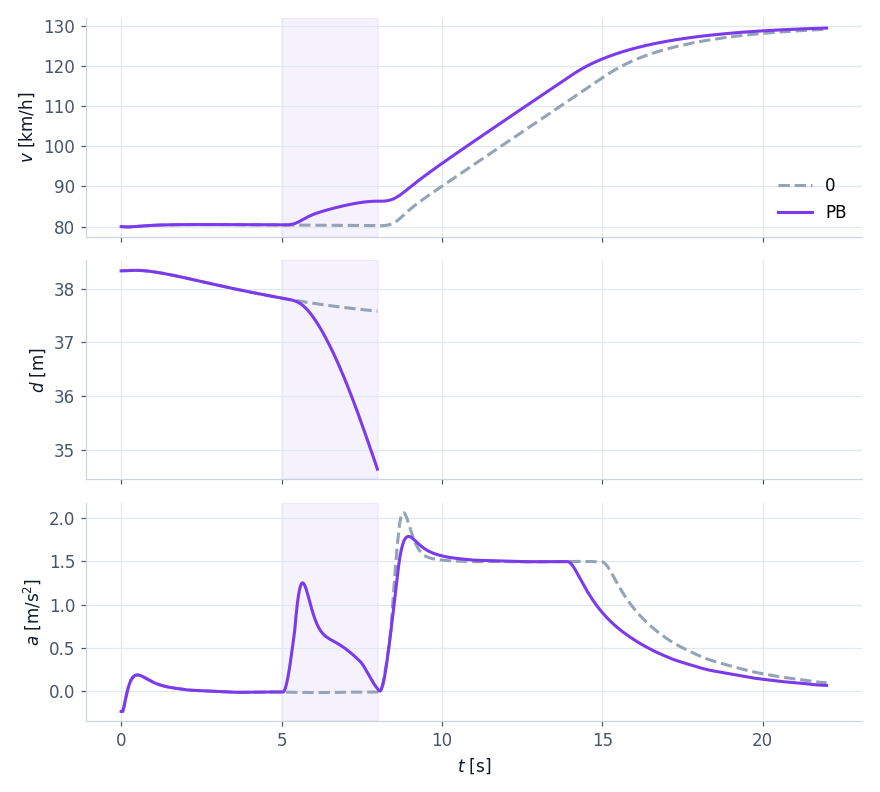
Seguiamo un camion a 80 km/h con la velocità impostata a 130. Il guidatore mette la freccia a sinistra per sorpassare. Un ACC semplice continua a tenere i 37 m di distanza finché il camion non è uscito dal corridoio, e solo allora accelera: il sorpasso comincia lento, e chi arriva da dietro nella corsia di sorpasso deve frenare.
Il preboost anticipa il sorpasso: con la freccia verso la corsia di sorpasso, un obiettivo più lento della velocità impostata e la corsia accanto libera (lo dicono i radar d’angolo e la fusione), il pianificatore
- riduce il time gap verso
 s, sempre con la variazione lenta di 0.25 s al secondo;
- aggiunge un’accelerazione
 m/s² al termine di inseguimento;
- smette dopo 4 s se il cambio di corsia non avviene, o appena la freccia si spegne, e la distanza torna dolcemente al valore normale.
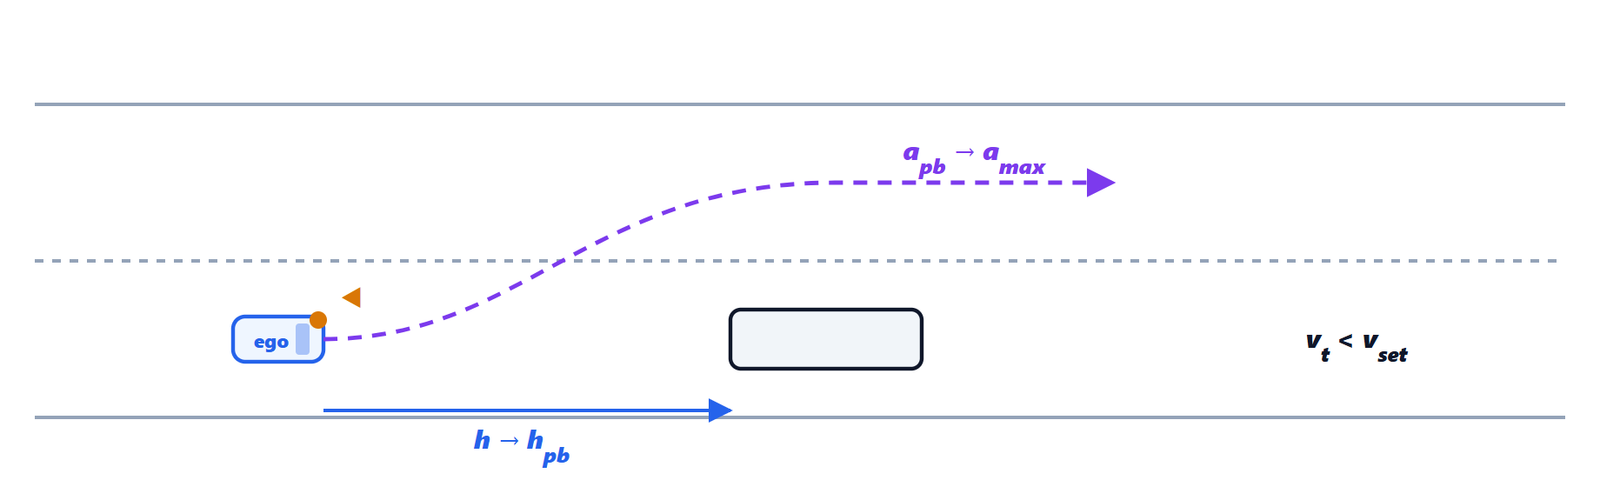
 e l’auto comincia ad accelerare prima che il camion esca dal corridoio; dopo il cambio di corsia l’obiettivo è libero e l’accelerazione sale verso
 .
Stop & go
Nel traffico in coda l’obiettivo frena fino a fermarsi. Il regolatore di inseguimento, con l’accelerazione dell’obiettivo in anticipo, ne copierebbe la frenata e ci fermerebbe dove ci troviamo, magari a 15 m. Serve invece fermarsi a  dal punto in cui l’altro si fermerà.
La legge di arresto. Se l’obiettivo frena con  , si fermerà dopo lo spazio
 , cioè alla distanza
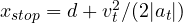 da noi. Per fermarci a dietro quel punto con decelerazione costante:
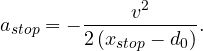
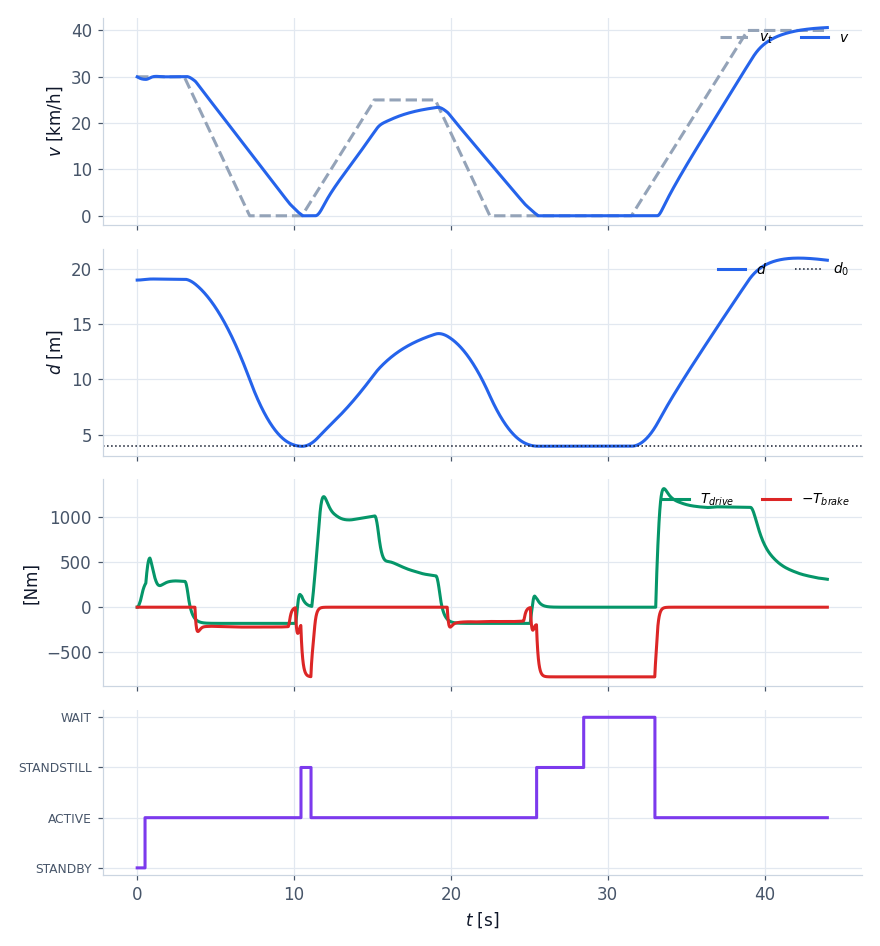
Se l’obiettivo è già fermo,  . La legge sostituisce inseguimento e avvicinamento quando l’obiettivo si fermerà entro 4 s e noi andiamo sotto i 54 km/h. A bassa velocità valgono i limiti più ampi della ISO 22179, interpolati come visto nella lezione 1: fino a −5 m/s² e +4 m/s² sotto i 18 km/h. Quando siamo fermi a meno di
 m dall’obiettivo fermo, il pianificatore chiede l’arresto e la macchina a stati passa in STANDSTILL: i freni tengono l’auto (lezione 6).
Arbitraggio, limiti e strappo
Le proposte dei modi (velocità impostata  , inseguimento, avvicinamento, arresto) entrano nel blocco di minimo: vince la più prudente. Poi:
- saturazione ai limiti della norma, che dipendono dalla velocità (da /
 m/s² sopra 72 km/h a
 /
 sotto 18 km/h);
- limite di strappo: la richiesta cambia al massimo di 2.5 m/s³ (comfort); in frenata decisa (sotto
 m/s²) fino a 5 m/s³ a bassa velocità.
self.mode = min(cands, key=cands.get)                  # the most cautious proposal wins
a_lo, a_hi, j_lo = iso_limits(v, p)                    # ISO 15622 / 22179, speed dependent
a_goal = float(np.clip(cands[self.mode], a_lo, a_hi))
if self.stop_request:
    a_goal, self.mode = min(a_goal, -0.5), "stop"
jerk = j_lo if a_goal < -2.0 else p.jerk_max
self.a_out += float(np.clip(a_goal - self.a_out, -jerk * dt, p.jerk_max * dt))
L’alternativa: il controllo predittivo
Un approccio diverso è il controllo predittivo (MPC), che abbiamo visto nella lezione sul controllo ottimo e predittivo. Con lo stato  e il modello del moto relativo, a ogni ciclo si risolve un problema quadratico su un orizzonte di qualche secondo: minimizzare una somma pesata di errore di distanza, differenza di velocità, accelerazione e strappo, con vincoli espliciti (limiti della norma, distanza minima, velocità impostata). L’avvicinamento dolce, l’elasticità e la frenata anticipata nascono da soli dal costo e dai vincoli.
| A regole (questa lezione) | Predittivo (MPC) | |
|---|---|---|
| comportamento | progettato modo per modo | nasce da costo e vincoli |
| vincoli | con saturazioni e casi particolari | espliciti, rispettati per costruzione |
| calcolo | microsecondi | un problema quadratico ogni 20 ms |
| taratura e certificazione | ogni parametro ha un significato fisico | pesi meno intuitivi, solver da qualificare |
Molti sistemi di serie restano a regole proprio per l’ultima riga; l’MPC è sempre più usato dove la centralina ha potenza di calcolo e servono previsioni lunghe (curve, limiti di velocità, cambi di corsia).
La richiesta è pronta. Ma l’auto non ha un comando di accelerazione: ha un motore e dei freni. Nella prossima lezione la trasformiamo in coppia alle ruote, con tutta la fisica del veicolo.