Sistemi di controllo: retroazione, sensitività e modelli
Anello aperto e chiuso, funzioni di trasferimento dell'anello con dimostrazione, sensitività e reiezione dei disturbi, modello del motore in corrente continua, linearizzazione.
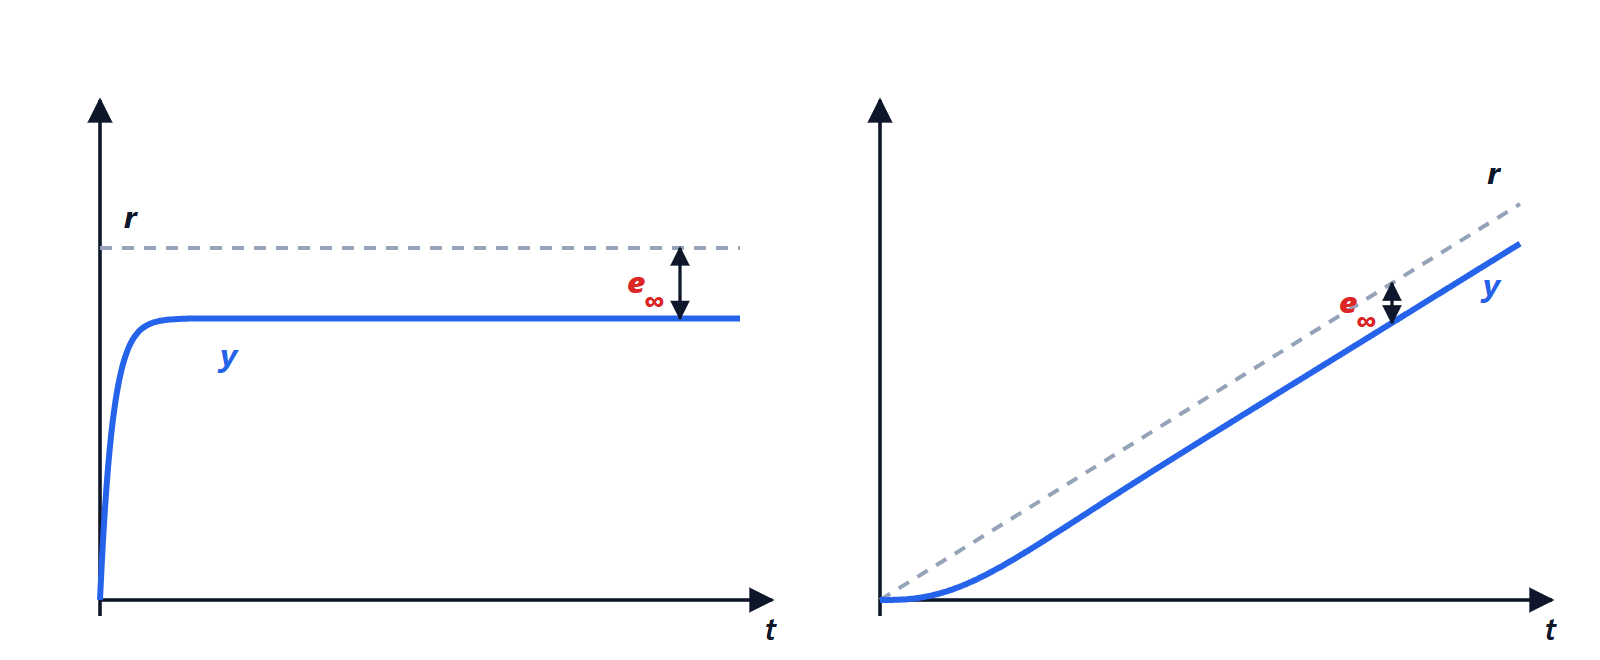
Un sistema di controllo fa in modo che una grandezza fisica segua un valore desiderato: la temperatura di un forno, la velocità di un motore, la quota di un drone, la tensione d’uscita di un alimentatore. L’idea chiave è la retroazione: misurare continuamente il risultato e correggere l’azione in base all’errore. In questa lezione vediamo perché la retroazione funziona, come si scrivono le funzioni di trasferimento di un anello e come si costruisce il modello di un sistema fisico.
Anello aperto e anello chiuso
In anello aperto il comando è calcolato in anticipo: un tostapane scalda per un tempo fissato, senza sapere se il pane è pronto. Funziona solo se il modello del sistema è esatto e non ci sono disturbi.
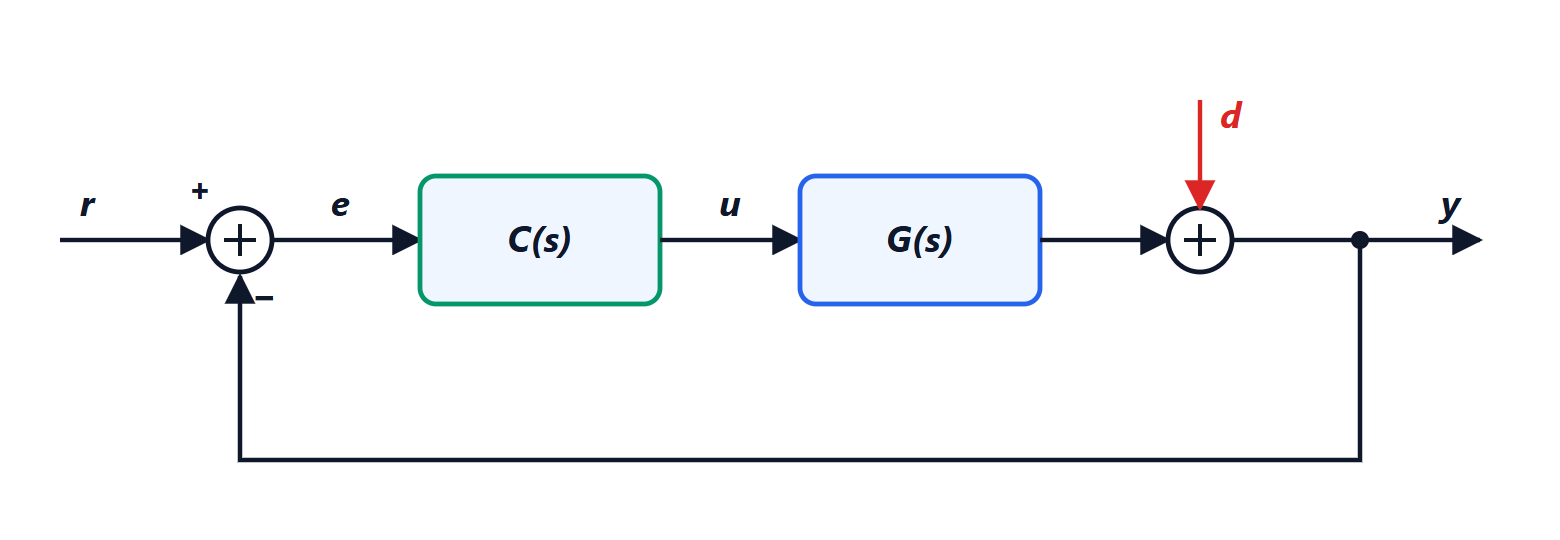
In anello chiuso un sensore misura l’uscita  , la si confronta con il riferimento
 , e il controllore
 decide il comando
 in base all’errore
 . Il processo
 è il sistema da controllare, e
 rappresenta i disturbi che agiscono sull’uscita.
Le funzioni di trasferimento dell’anello
Teorema. Con le notazioni dello schema e 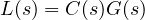 (la funzione d’anello),
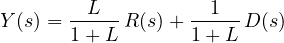
Dimostrazione. Dallo schema 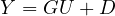 ,
 ,
 . Sostituendo,
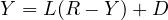 , cioè
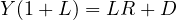 . ∎
Le due funzioni hanno un nome:
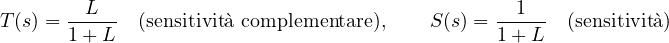
e  . Se il guadagno d’anello
 è grande,
 (l’uscita segue il riferimento) e
 (il disturbo è quasi eliminato).
Perché la retroazione funziona
Reiezione dei disturbi. Un disturbo che in anello aperto arriverebbe tutto sull’uscita viene ridotto di  volte.
Insensibilità alle variazioni del processo. Il processo reale non è mai uguale al modello: i componenti invecchiano, il carico cambia.
Teorema. La variazione relativa di  dovuta a una variazione relativa di
 è ridotta del fattore
 :
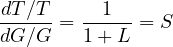
Dimostrazione. 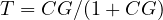 , quindi
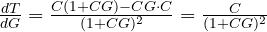 . Moltiplicando per
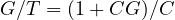 si ottiene
 . ∎
Con un guadagno d’anello di 100, un errore del 10% sul processo diventa un errore dello 0,1% sul comportamento in anello chiuso. È lo stesso principio degli amplificatori operazionali retroazionati, il cui guadagno dipende solo da due resistori e non dal transistor.
Il prezzo. La retroazione può rendere instabile un sistema stabile (correzioni troppo forti e troppo tardive fanno oscillare l’anello), e porta in uscita il rumore del sensore, con funzione di trasferimento  . Le prossime lezioni servono a gestire questi due problemi.
I modelli dei sistemi fisici
Per progettare il controllore serve un modello del processo. Si scrivono le equazioni fisiche, che di solito sono equazioni differenziali, e se ne prende la trasformata di Laplace con condizioni iniziali nulle (lezioni di Metodi matematici).
Esempio: il motore in corrente continua. Il circuito d’armatura ha resistenza  e induttanza
 ; il motore genera una forza controelettromotrice
 e una coppia
 (la stessa costante
 per entrambe, in unità SI); il rotore ha inerzia
 e attrito viscoso
 :
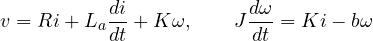
Trasformando ed eliminando  :
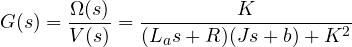
un sistema del secondo ordine. Con l’induttanza trascurabile diventa del primo ordine,  , con una sola costante di tempo meccanica.
La linearizzazione
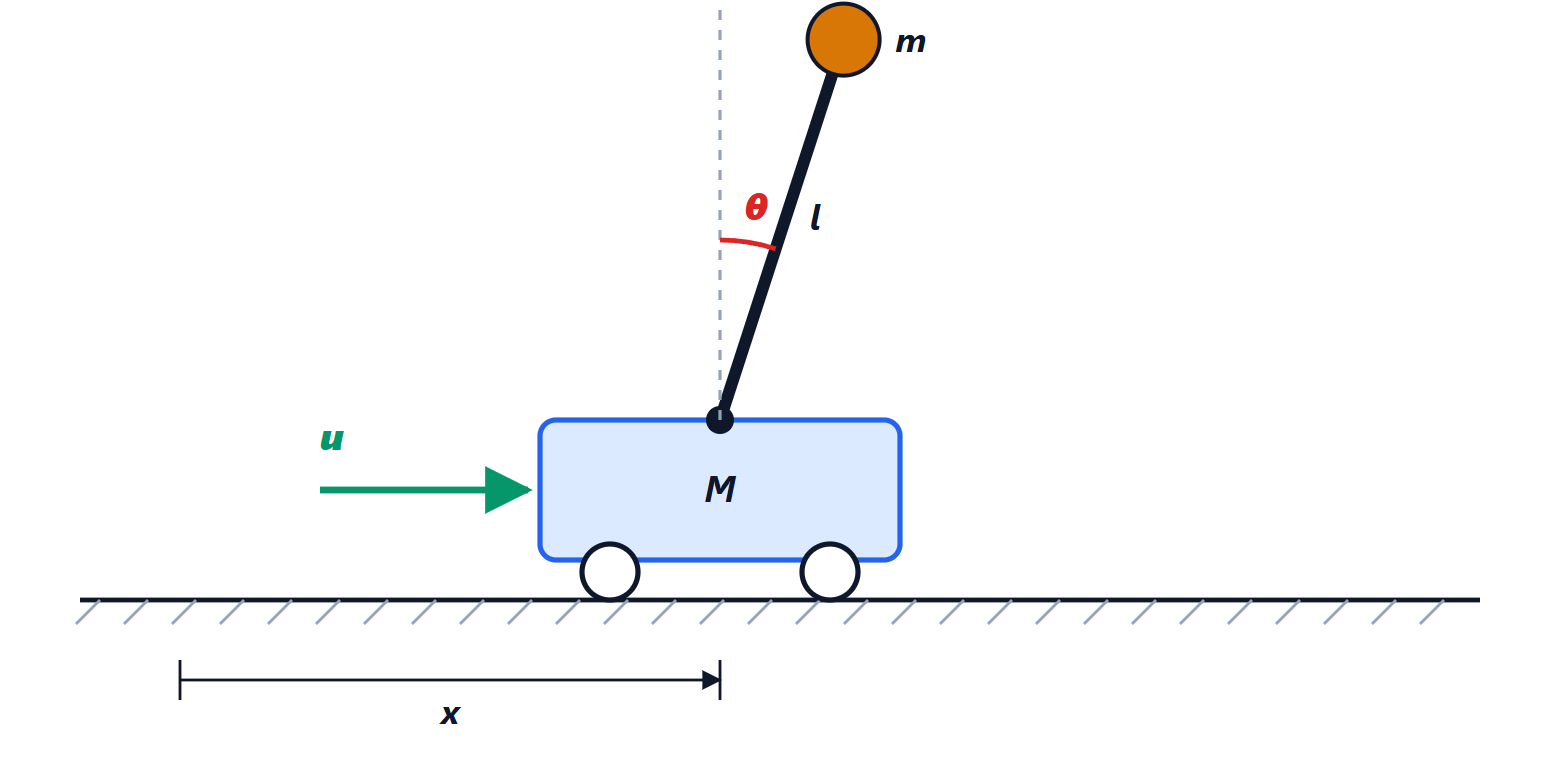
Molti sistemi non sono lineari: un pendolo ha l’equazione 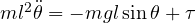 . I metodi di questo corso valgono per sistemi lineari, e si applicano linearizzando attorno a un punto di equilibrio con lo sviluppo di Taylor al primo ordine (lezione di Analisi 1): vicino a
 ,
 , e l’equazione diventa lineare. Il controllore progettato sul modello linearizzato funziona finché il sistema resta vicino all’equilibrio, e la retroazione stessa contribuisce a tenercelo.