Systèmes asservis : rétroaction, sensibilité et modèles
Boucle ouverte et fermée, fonctions de transfert de la boucle avec démonstration, sensibilité et rejet des perturbations, le modèle du moteur à courant continu, linéarisation.
https://www.electronics-engineering.com/fr/systemes-asservis-retroaction-sensibilite-modeles/
Un système de commande fait suivre à une grandeur physique une valeur désirée : la température d’un four, la vitesse d’un moteur, l’altitude d’un drone, la tension de sortie d’une alimentation. L’idée clé est la rétroaction : mesurer continuellement le résultat et corriger l’action en fonction de l’erreur. Dans cette leçon, nous voyons pourquoi la rétroaction fonctionne, comment s’écrivent les fonctions de transfert d’une boucle et comment on construit un modèle d’un système physique.
Boucle ouverte et boucle fermée
En boucle ouverte, la commande est calculée à l’avance : un grille-pain chauffe pendant un temps fixé, sans savoir si le pain est prêt. Cela ne fonctionne que si le modèle du système est exact et qu’il n’y a pas de perturbations.
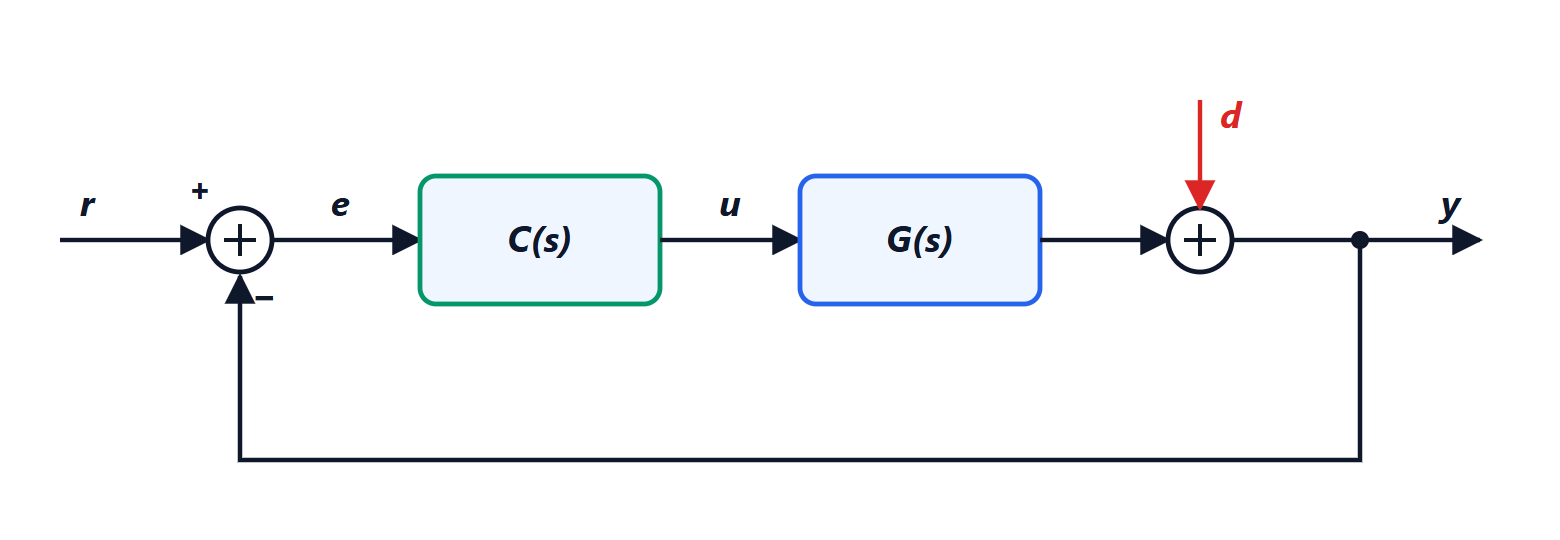
En boucle fermée, un capteur mesure la sortie  , elle est comparée à la référence
 , et le régulateur
 décide de la commande
 en fonction de l’erreur
 . Le procédé
 est le système à commander, et
 représente les perturbations qui agissent sur la sortie.
Les fonctions de transfert de la boucle
Théorème. Avec les notations du schéma et 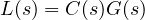 (la fonction de boucle),
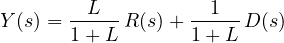
Démonstration. D’après le schéma, 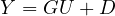 ,
 ,
 . En substituant,
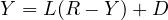 , c’est-à-dire
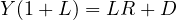 . ∎
Les deux fonctions ont un nom :
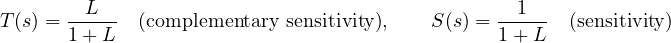
(sensibilité complémentaire et sensibilité) et  . Si le gain de boucle
 est grand,
 (la sortie suit la référence) et
 (la perturbation est presque éliminée).
Pourquoi la rétroaction fonctionne
Rejet des perturbations. Une perturbation qui en boucle ouverte arriverait entière à la sortie est réduite de  fois.
Insensibilité aux variations du procédé. Le procédé réel n’est jamais identique au modèle : les composants vieillissent, la charge change.
Théorème. La variation relative de  due à une variation relative de
 est réduite du facteur
 :
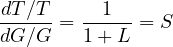
Démonstration. 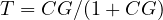 , donc
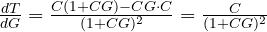 . En multipliant par
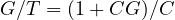 , on obtient
 . ∎
Avec un gain de boucle de 100, une erreur de 10 % sur le procédé devient une erreur de 0,1 % sur le comportement en boucle fermée. C’est le même principe que les amplificateurs opérationnels à rétroaction, dont le gain ne dépend que de deux résistances et non du transistor.
Le prix à payer. La rétroaction peut rendre instable un système stable (des corrections trop fortes et trop tardives font osciller la boucle), et elle amène à la sortie le bruit du capteur, avec la fonction de transfert  . Les leçons suivantes traitent de la gestion de ces deux problèmes.
Modèles de systèmes physiques
Concevoir le régulateur demande un modèle du procédé. On écrit les équations physiques, en général différentielles, et on prend leur transformée de Laplace avec des conditions initiales nulles (leçons de Méthodes mathématiques).
Exemple : le moteur à courant continu. Le circuit d’induit a une résistance  et une inductance
 ; le moteur engendre une force contre-électromotrice
 et un couple
 (la même constante
 pour les deux, en unités SI) ; le rotor a une inertie
 et un frottement visqueux
 :
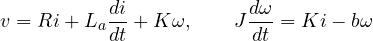
En transformant et en éliminant  :
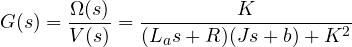
un système du second ordre. Avec une inductance négligeable, il devient du premier ordre,  , avec une seule constante de temps mécanique.
Linéarisation
De nombreux systèmes ne sont pas linéaires : un pendule a pour équation 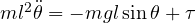 . Les méthodes de ce cours s’appliquent aux systèmes linéaires, et on les utilise en linéarisant autour d’un point d’équilibre avec un développement de Taylor du premier ordre (leçon d’Analyse 1) : près de
 ,
 , et l’équation devient linéaire. Un régulateur conçu sur le modèle linéarisé fonctionne tant que le système reste proche de l’équilibre, et la rétroaction elle-même aide à l’y maintenir.






Benvenuti nella pagina su «Sistemi di controllo: retroazione, sensitività e modelli». L'ho scritta pensando a chi studia ingegneria elettronica: se un passaggio non vi torna, un esercizio vi dà un risultato diverso o volete altro materiale sull'argomento, chiedete pure nei commenti e vi risponderò. Un voto con le stelle qui sopra mi aiuta a capire quali pagine migliorare.Welcome to the page on “Control systems: feedback, sensitivity and models”. I wrote it for engineering students: if a step does not add up, an exercise gives you a different result or you would like more material on the topic, just ask in the comments and I will reply. A star rating above helps me understand which pages to improve.