Systèmes échantillonnés : le processus vu par l'ordinateur
La boucle de commande numérique, la fonction de transfert avec bloqueur d'ordre zéro démontrée, premier ordre, intégrateur et double intégrateur, zéros d'échantillonnage, comportement entre les échantillons.
https://www.electronics-engineering.com/fr/systemes-echantillonnes-bloqueur-fonction-de-transfert-discrete/
Aujourd’hui presque tout régulateur est un programme : un microcontrôleur lit les mesures avec un convertisseur analogique-numérique, calcule la commande et l’envoie à l’actionneur avec un convertisseur numérique-analogique. Le processus, cependant, reste continu. Un système où coexistent des signaux continus et des suites d’échantillons est dit échantillonné, et le concevoir demande un modèle qui les réunisse. Dans cette leçon, nous regardons la boucle de commande numérique, la fonction de transfert discrète du processus vu par l’ordinateur avec sa démonstration et trois exemples, les zéros introduits par l’échantillonnage et ce qui se passe entre un échantillon et le suivant.
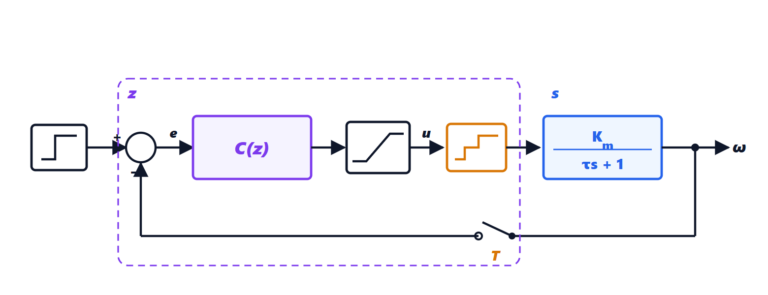
La boucle de commande numérique
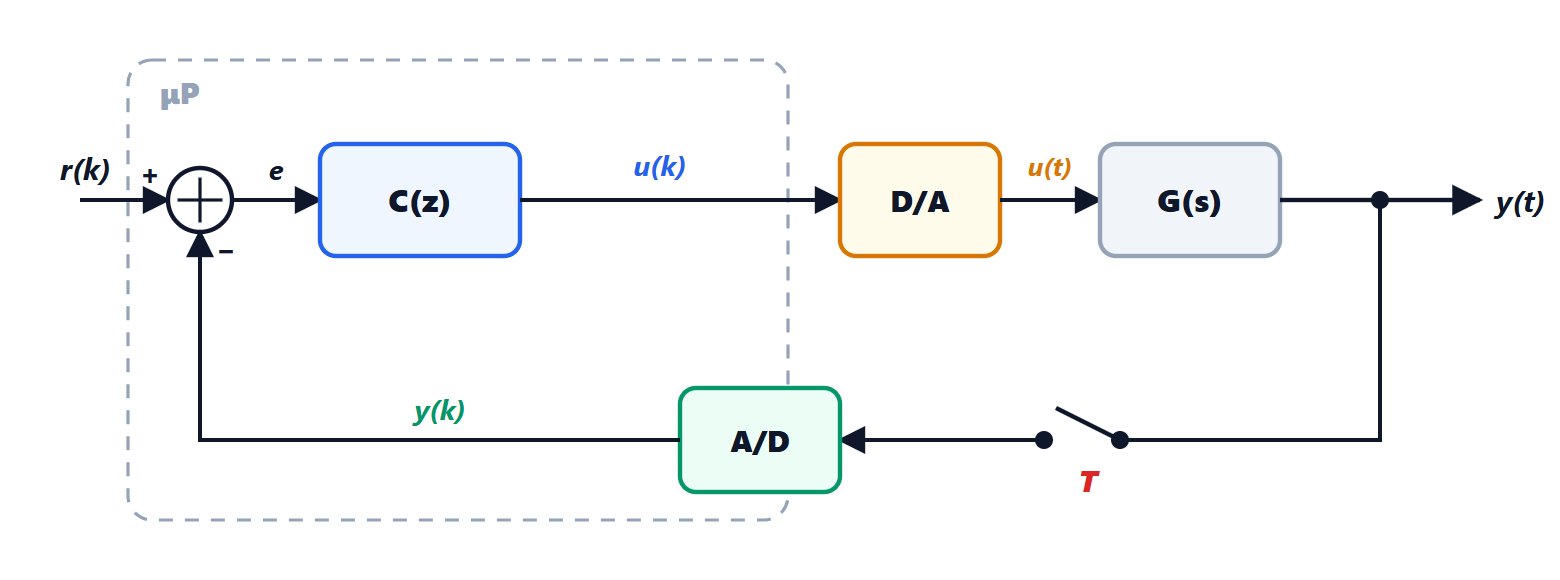
Toutes les  secondes, le convertisseur A/N échantillonne la sortie, le programme calcule
 et le convertisseur N/A la maintient constante jusqu’à la mise à jour suivante : c’est le bloqueur d’ordre zéro (ZOH), déjà vu dans la leçon de Contrôle des processus sur la commande numérique, où l’on a montré qu’à basse fréquence il équivaut à un retard de
 et comment on choisit .
L’ordinateur ne voit que des suites : qui sort et 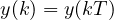 qui entre. Les outils naturels sont donc la transformée en z et les équations aux différences (leçons de Théorie des signaux et de Théorie des systèmes sur les systèmes à temps discret). Le régulateur est une fonction de transfert
 ; il faut l’équivalent discret du processus, c’est-à-dire la fonction qui relie la suite à la suite
 .
La fonction de transfert avec bloqueur
Théorème. Si le processus a pour fonction de transfert  et est précédé d’un bloqueur d’ordre zéro, la fonction de transfert discrète de à est
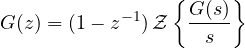
où  est la transformée en z des échantillons
 de la réponse à l’échelon
 du processus.
Démonstration. Le système de à est linéaire et invariant dans le temps en temps discret, donc sa fonction de transfert est la transformée en z de la réponse à l’impulsion unité  ,
 pour
 . Avec cette entrée, le bloqueur produit un rectangle de hauteur 1 et de largeur , c’est-à-dire un échelon à l’instant 0 moins un échelon à l’instant . Par linéarité, le processus répond par
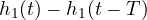 , et les échantillons sont
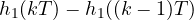 . Le deuxième terme est le premier retardé d’un pas, et un retard d’un pas dans la transformée en z est une multiplication par
 . La transformée des échantillons est donc
 fois la transformée de , et la transformée de Laplace de
 est
 . ∎
Le modèle est exact aux instants d’échantillonnage : il n’y a aucune approximation, à la différence des méthodes qui approchent les dérivées.
Trois exemples
Premier ordre. Avec 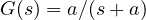 , on a
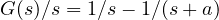 , donc
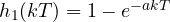 et
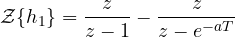
En multipliant par  :
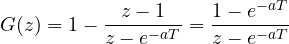
Le pôle continu  est devenu le pôle discret
 , et le gain statique
 est inchangé, comme dans la discrétisation exacte dans l’espace d’état (leçon de Théorie des systèmes sur les systèmes à temps discret).
Intégrateur. Avec  , la réponse à l’échelon est la rampe
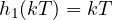 , de transformée
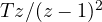 . Donc
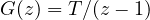 : la commande s’accumule, multipliée par la période.
Double intégrateur. Avec 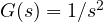 (une masse poussée par une force, un satellite en rotation), on a
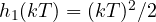 , de transformée
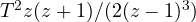 , et
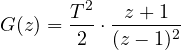
Les zéros d’échantillonnage
Le dernier exemple montre un fait important : le processus continu  n’a pas de zéros, mais son équivalent discret a un zéro en
 . L’échantillonnage crée des zéros que le processus continu n’a pas. Un processus à
 pôles et sans zéros devient en général un système discret à
 zéros. Pour de petites périodes, ces zéros tendent vers des valeurs qui ne dépendent que du degré relatif, et à partir du degré relatif 3 au moins l’un se trouve hors du cercle unité : le modèle discret est à non minimum de phase même si le processus continu ne l’est pas. Tous les zéros du modèle ne peuvent donc pas être annulés par les pôles du régulateur, comme nous le verrons dans la leçon sur la commande à réponse pile.
Ce qui se passe entre les échantillons
Le modèle dans le domaine z décrit la sortie seulement aux instants  . Entre un échantillon et le suivant, la sortie peut faire des choses que l’ordinateur ne voit pas :
- oscillation cachée (inter-sample ripple), typique des régulateurs très agressifs : les échantillons sont sur la référence, mais la sortie continue oscille ;
- échantillonnage pathologique : si un mode oscillant du processus a une fréquence
 avec
 multiple de
 , ses échantillons le font paraître constant ou alterné, et le système échantillonné peut perdre l’atteignabilité ou l’observabilité qu’avait le système continu.
Pour cette raison, on vérifie toujours la conception aussi avec une simulation continue du processus, et l’on choisit la période avec une large marge : de 10 à 30 échantillons par temps de montée en boucle fermée.



Ciao, sono l'autore di «Sistemi a dati campionati: il processo visto dal calcolatore». Domande, dubbi, segnalazioni di errori o richieste di approfondimento sono benvenuti: scriveteli qui sotto e vi rispondo io. Potete anche votare la pagina con le stelle all'inizio dell'articolo.Hi, I am the author of “Sampled-data systems: the process as seen by the computer”. Questions, doubts, error reports and requests for more detail are all welcome: write them below and I will answer. You can also rate the page with the stars at the top of the article.