Le lieu des racines
Conditions de module et d'argument, règles de tracé, asymptotes et points de séparation, un exemple complet à trois pôles, choix du gain et effet d'un zéro ajouté.
https://www.electronics-engineering.com/fr/lieu-des-racines-regles-exemple/
Quand on augmente le gain d’un régulateur proportionnel, les pôles en boucle fermée se déplacent dans le plan complexe : ils partent des pôles du procédé et, au-delà d’une certaine valeur, peuvent traverser l’axe imaginaire. Le lieu des racines est le dessin de ces trajectoires. On le trace avec quelques règles, sans résoudre d’équations de degré élevé, et il montre d’un coup d’œil quels comportements un simple gain peut obtenir et lesquels demandent un régulateur plus élaboré.
La définition
Soit 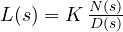 , avec
 de degré
 (zéros
 ) et
 de degré
 (pôles
 ). Les pôles en boucle fermée sont les racines de
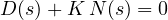
Le lieu des racines est l’ensemble de ces racines quand  va de 0 à
 .
Les conditions de module et d’argument. Un point  appartient au lieu si et seulement si
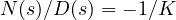 , c’est-à-dire
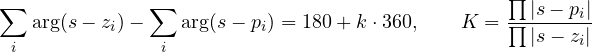
La condition d’argument décide où se trouve le lieu, la condition de module quel gain correspond à chaque point.
Règles de tracé
- Le lieu a
 branches, symétriques par rapport à l’axe réel.
- Les branches partent des pôles de
 (
 ) et arrivent aux zéros (
 ) ;
 branches vont à l’infini.
- Sur l’axe réel, les points qui appartiennent au lieu sont ceux qui ont un nombre impair de pôles et zéros réels à leur droite (d’après la condition d’argument : chaque pôle ou zéro à droite contribue pour 180°, ceux à gauche pour 0°, les paires complexes s’annulent).
- Les branches qui vont à l’infini suivent des asymptotes d’angles
 , partant du centre de gravité
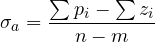
- Deux branches qui se rencontrent sur l’axe réel se séparent aux points où
 (points de séparation).
- Les traversées de l’axe imaginaire se trouvent avec le critère de Routh.
Un exemple complet
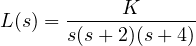
Trois pôles (0, −2, −4), pas de zéros.
- Axe réel : le segment entre 0 et −2 (un pôle à droite) et tout ce qui est à gauche de −4 (trois pôles) appartiennent au lieu.
- Asymptotes :
 , angles 60°, 180°, 300°, centre de gravité
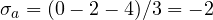 .
- Séparation :
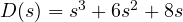 ,
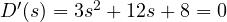 donne
 (l’autre racine, −3,15, n’est pas sur le lieu). Là,
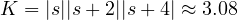 .
- Axe imaginaire : d’après la leçon sur la stabilité,
 et
 .
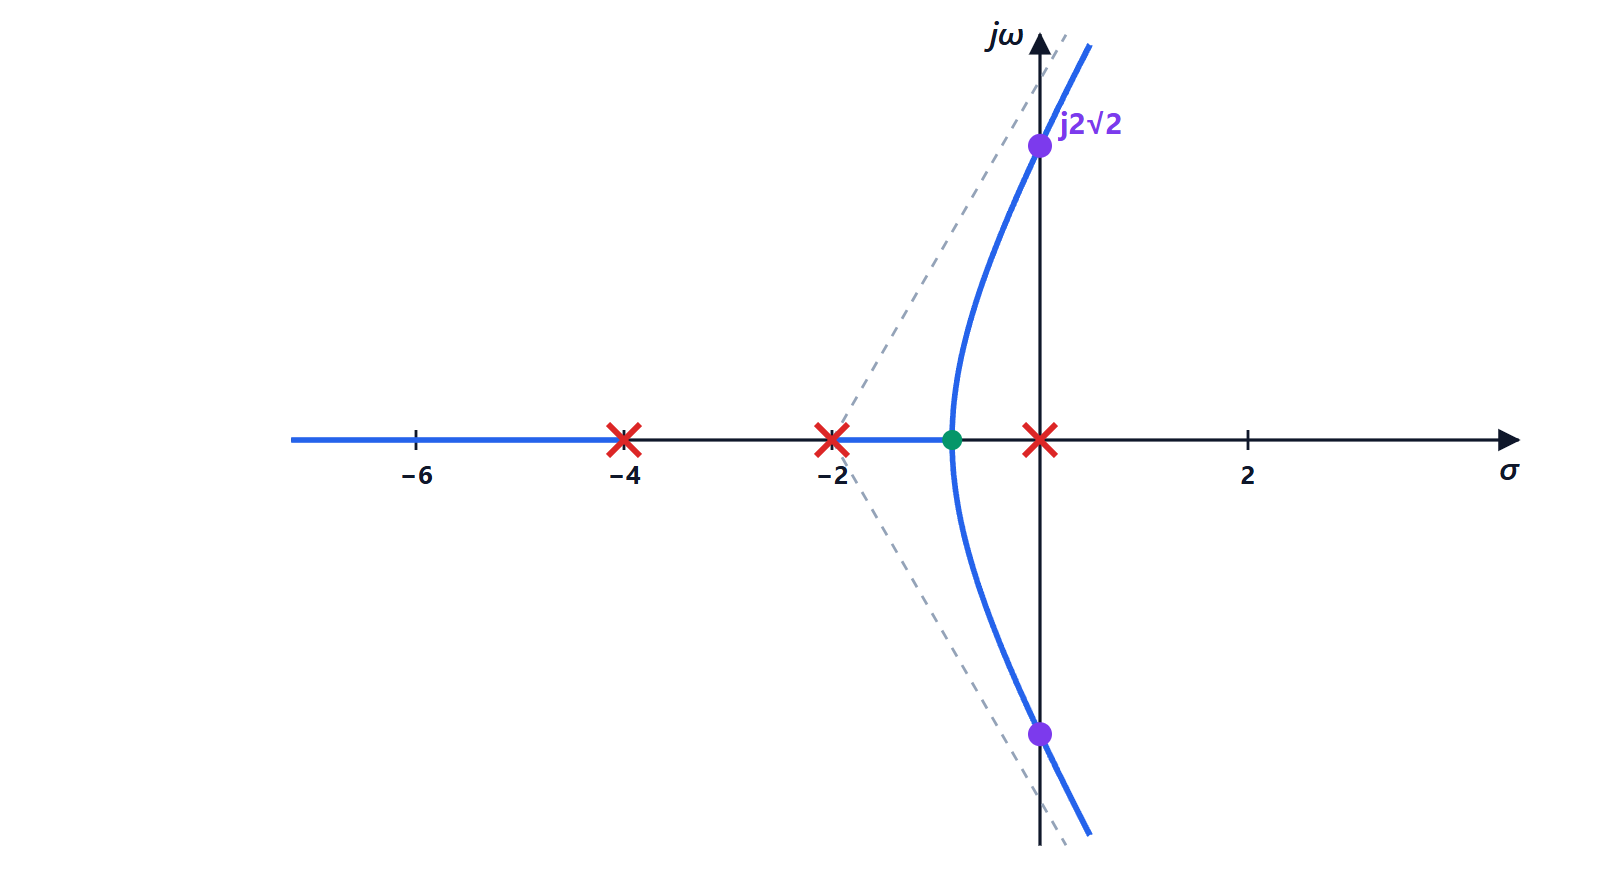
Lecture du tracé. Pour  , les pôles sont réels : une réponse sans oscillation mais lente. Entre 3,08 et 48, la paire dominante est complexe et de moins en moins amortie. Pour un amortissement
 (16 % de dépassement), les pôles doivent se trouver sur la droite à 60° de l’axe réel négatif : le lieu la rencontre pour
 , avec des pôles en
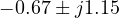 ; le troisième pôle est en
 , sept fois plus loin, et la paire est vraiment dominante. Le temps d’établissement est alors d’environ
 s, et il ne peut pas être réduit en changeant seulement le gain : la partie réelle des pôles complexes ne va jamais plus à gauche que −2, le centre de gravité des asymptotes.
Remodeler le lieu
C’est là que la méthode est utile en conception. Ajouter un zéro au régulateur attire les branches et les déplace vers la gauche : avec un zéro en −2,5, par exemple, les asymptotes deviennent deux, à ±90°, de centre de gravité 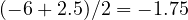 , et la boucle reste stable quel que soit le gain. C’est l’effet de l’action dérivée et des réseaux à avance de phase. Ajouter un pôle (comme l’intégrateur) repousse les branches vers la droite et réduit la stabilité. Le lieu des racines rend ce compromis visible, c’est pourquoi, même à l’époque des logiciels de simulation, il reste l’outil pour raisonner sur la conception.


Sono l'autore di questa pagina su «Il luogo delle radici». Se qualcosa non è chiaro, se vi serve un esempio in più o volete approfondire un punto, scrivetelo qui sotto nei commenti: rispondo personalmente. Se la pagina vi è stata utile, lasciate un voto con le stelle in cima all'articolo.I am the author of this page on “The root locus”. If something is unclear, if you need another example or want to go deeper into a point, write it in the comments below: I answer personally. If the page was useful, leave a star rating at the top of the article.