Erreur statique, type du système et action intégrale
Le théorème de la valeur finale, type du système et constantes d'erreur, le tableau des erreurs, action intégrale, perturbations et principe du modèle interne, le compromis sur la sensibilité.
https://www.electronics-engineering.com/fr/erreur-statique-type-du-systeme-action-integrale/
Un système stable, une fois le régime transitoire terminé, atteint un régime permanent. Mais la sortie suit-elle exactement la référence, ou reste-t-il une erreur ? Et de combien des perturbations constantes déplacent-elles la sortie ? Dans cette leçon, nous voyons comment se calcule l’erreur en régime permanent, le rôle du type du système, les constantes d’erreur et pourquoi l’action intégrale supprime l’erreur pour des références constantes.
L’erreur et le théorème de la valeur finale
D’après la leçon sur la rétroaction, l’erreur est
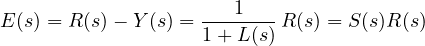
Pour l’erreur en régime permanent 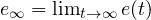 , on utilise le théorème de la valeur finale : si la limite existe (c’est-à-dire si le système en boucle fermée est stable),
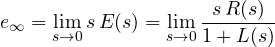
Type du système
On écrit la fonction de boucle en faisant apparaître les pôles à l’origine (les intégrateurs) :
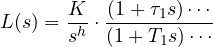
où la fraction de droite vaut 1 en  . Le nombre
 d’intégrateurs est le type du système, et
 est le gain statique (ou généralisé).
Échelon ( ) :
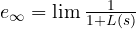 .
- type 0 :
 , donc
 ;
- type 1 ou supérieur :
 , donc
 .
Rampe ( ) :
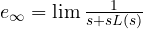 .
- type 0 : erreur infinie, la sortie prend de plus en plus de retard ;
- type 1 :
 , donc
 ;
- type 2 ou supérieur : nulle.
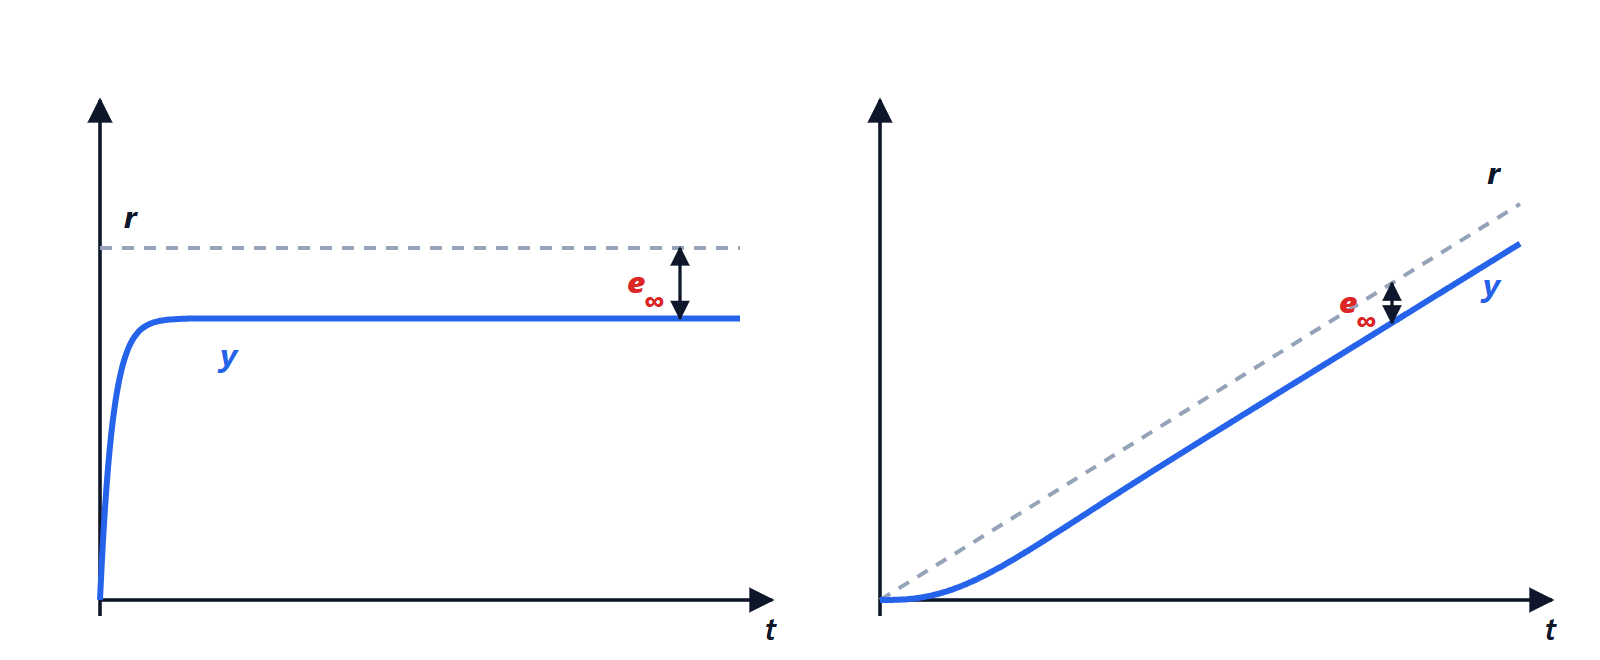
En résumé :
| Type | Échelon | Rampe | Parabole |
|---|---|---|---|
| 0 |  |  | |
| 1 | 0 |  | |
| 2 | 0 | 0 | |
Exemple. Un procédé de type 0 avec un gain de boucle  laisse une erreur de
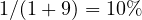 sur un échelon. Descendre à 1 % demanderait
 : mais un gain si élevé rend souvent la boucle instable ou trop oscillante (leçon sur la stabilité).
Action intégrale
La solution est d’ajouter un intégrateur dans le régulateur : 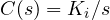 , ou mieux un PI,
 . Le système devient de type 1 et l’erreur statique sur un échelon est nulle, quel que soit le gain.
La raison intuitive : tant qu’il reste ne serait-ce qu’une petite erreur, l’intégrale continue de croître et la commande avec elle ; le système ne peut se mettre au repos que lorsque l’erreur est exactement nulle. C’est ainsi qu’un thermostat moderne amène une pièce exactement à la température de consigne, et qu’un régulateur de vitesse maintient la vitesse même en montée.
Le prix à payer est un pôle de plus à l’origine, qui ajoute 90° de retard de phase à la fonction de boucle et tend à réduire la stabilité : le régulateur doit être conçu en en tenant compte.
Perturbations
Une perturbation constante  à la sortie produit en régime permanent, par la même formule, un décalage de
 pour une boucle de type 0, nul si la boucle est de type 1. L’endroit où la perturbation entre compte : pour supprimer en régime permanent une perturbation constante qui agit à l’entrée du procédé (par exemple un couple de charge sur un moteur), l’intégrateur doit être dans le régulateur, avant le point où entre la perturbation. C’est un cas du principe du modèle interne : pour suivre ou rejeter un signal en régime permanent, la boucle doit contenir un modèle de ce signal (un intégrateur pour les signaux constants, une paire de pôles imaginaires pour les sinusoïdes).
Le compromis fondamental
Comme  , on ne peut pas rendre les deux petits à la même fréquence. Aux basses fréquences, on veut
 petit (bon suivi et bon rejet des perturbations, qui sont lentes) ; aux hautes fréquences, on veut
 petit, pour que le bruit du capteur n’atteigne pas la sortie et parce que le modèle du procédé y est peu fiable. Le gain de boucle doit donc être élevé à basse fréquence et faible à haute fréquence, la transition entre les deux étant façonnée de manière à ne pas compromettre la stabilité. C’est le point de départ de la conception dans le domaine fréquentiel, dans les leçons suivantes.


Benvenuti nella pagina su «Errori a regime, tipo del sistema e azione integrale». L'ho scritta pensando a chi studia ingegneria elettronica: se un passaggio non vi torna, un esercizio vi dà un risultato diverso o volete altro materiale sull'argomento, chiedete pure nei commenti e vi risponderò. Un voto con le stelle qui sopra mi aiuta a capire quali pagine migliorare.Welcome to the page on “Steady-state error, system type and integral action”. I wrote it for engineering students: if a step does not add up, an exercise gives you a different result or you would like more material on the topic, just ask in the comments and I will reply. A star rating above helps me understand which pages to improve.