Stabilité et critère de Routh-Hurwitz
Stabilité et position des pôles, la condition nécessaire sur les coefficients avec démonstration, le tableau de Routh, le cas du troisième degré, gain maximal et oscillation à la limite.
https://www.electronics-engineering.com/fr/stabilite-critere-de-routh-hurwitz/
La première exigence de tout système de commande est la stabilité : après une perturbation, il doit revenir au fonctionnement normal, et non osciller de plus en plus ou diverger. Une boucle de rétroaction mal conçue peut rendre instable même un procédé parfaitement stable. Dans cette leçon, nous traitons le lien entre stabilité et position des pôles et le critère de Routh-Hurwitz, qui établit la stabilité sans calculer les racines.
Stabilité et pôles
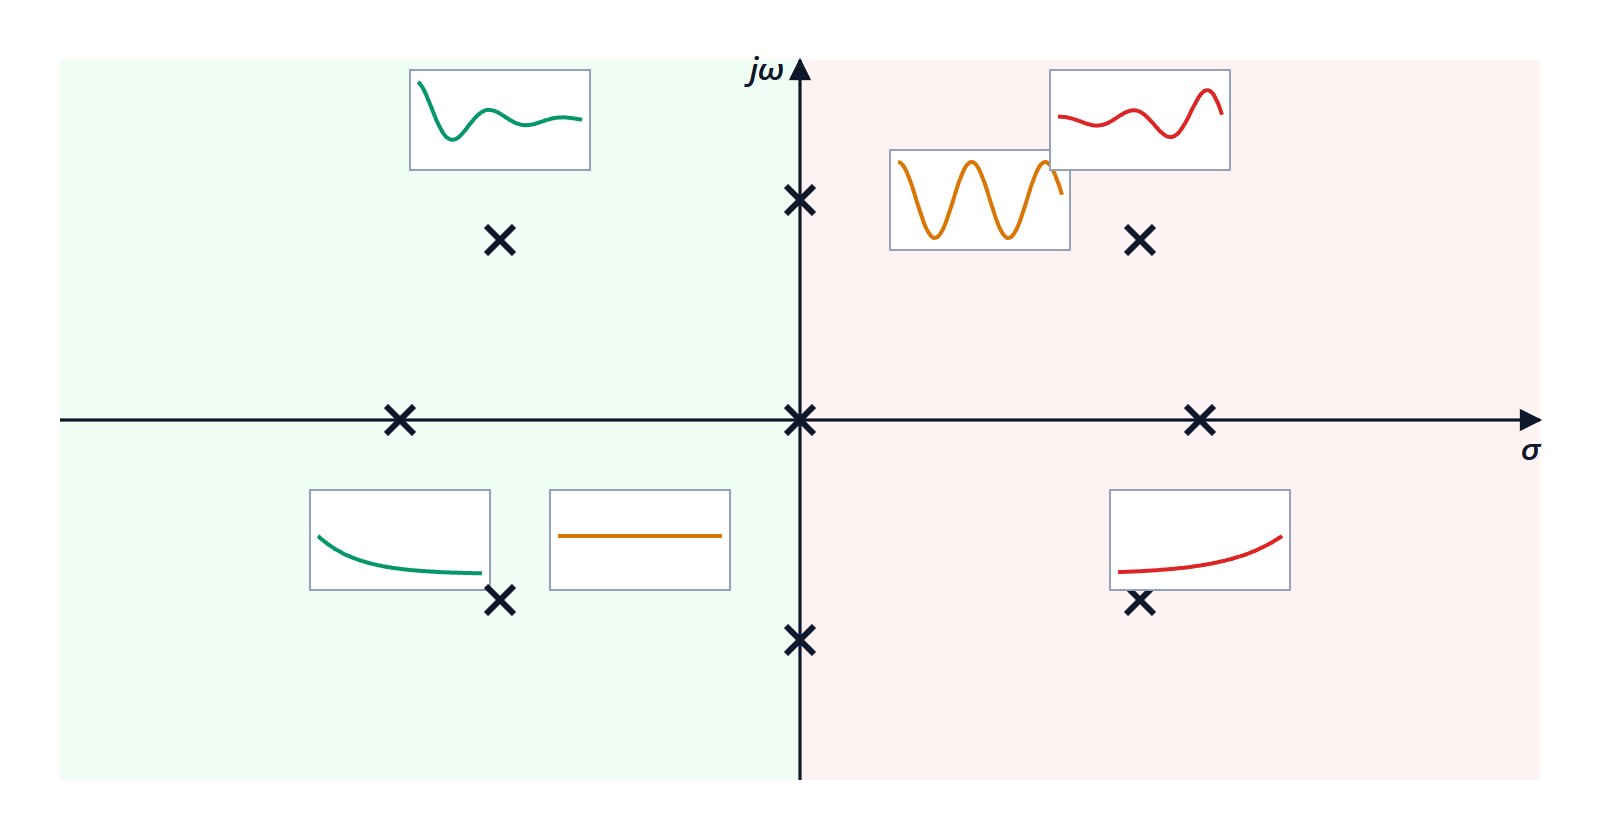
Pour un système linéaire à fonction de transfert rationnelle, la réponse impulsionnelle est une somme de termes  , un pour chaque pôle
 (avec
 jusqu’à la multiplicité moins un). Il en résulte que :
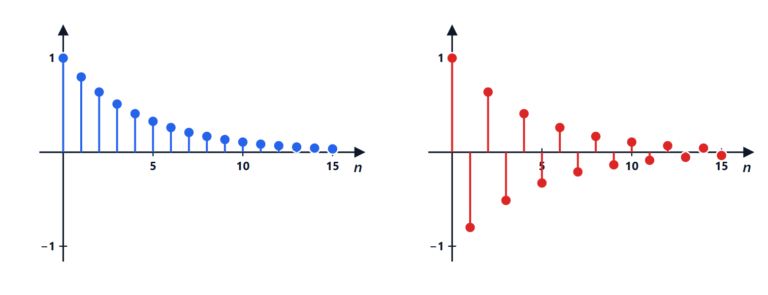
- si tous les pôles ont une partie réelle négative, chaque terme tend vers zéro, la réponse impulsionnelle est absolument intégrable et le système est stable (EBSB, comme dans la leçon de Théorie des signaux) ;
- si un seul pôle a une partie réelle positive, le terme correspondant croît sans limite : instable ;
- des pôles simples sur l’axe imaginaire donnent des termes constants ou des oscillations entretenues : le système est à la limite (marginalement stable), et une entrée à la même fréquence le fait diverger.
La stabilité d’une boucle fermée dépend donc des racines de 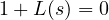 , l’équation caractéristique. Pour un polynôme de degré élevé, on ne peut pas calculer les racines à la main, mais pour savoir si un système est stable, il suffit de connaître le signe de leurs parties réelles.
Une condition nécessaire
Théorème. Si toutes les racines d’un polynôme réel 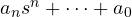 , avec
 , ont une partie réelle négative, alors tous les coefficients sont positifs.
Démonstration. Le polynôme est  fois le produit de facteurs
 pour les racines réelles
 , avec
 , et
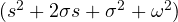 pour les paires complexes
 . Tous ces facteurs ont des coefficients positifs, et le produit de polynômes à coefficients positifs a des coefficients positifs. ∎
Un coefficient nul ou négatif suffit donc à dire que le système n’est pas stable. La réciproque n’est pas vraie : 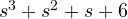 a tous ses coefficients positifs mais deux racines de partie réelle positive.
Le critère de Routh-Hurwitz
On construit un tableau. Les deux premières lignes contiennent les coefficients du polynôme, en alternance :
 | |  |  | … |
|---|---|---|---|---|
 |  |  |  | … |
 |  |  | … |
et chaque nouvelle ligne se calcule à partir des deux précédentes avec
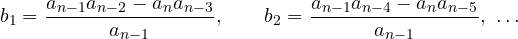
jusqu’à la ligne  .
Critère (énoncé). Le nombre de racines à partie réelle positive est égal au nombre de changements de signe dans la première colonne. Le système est stable si et seulement si tous les éléments de la première colonne ont le même signe.
Le cas du troisième degré. Pour 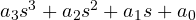 , la première colonne est
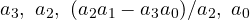 : le système est stable si et seulement si tous les coefficients sont positifs et

Dans l’exemple :  , instable, comme annoncé.
Le gain maximal
L’usage typique est de trouver la plage de gain qui maintient la boucle stable.
Exemple. Procédé 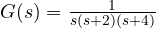 avec un régulateur proportionnel
 . L’équation caractéristique est
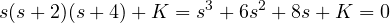
Par le critère du troisième degré :  et
 . La boucle est stable pour
 . À la limite,
 , la ligne
 s’annule et la ligne
 donne l’équation auxiliaire
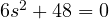 , c’est-à-dire
 : le système oscille à
 rad/s. Nous le retrouverons dans la leçon sur le lieu des racines.
Cet exemple montre le comportement général : avec un gain faible, le système est stable mais lent et imprécis ; en l’augmentant, il devient plus rapide, puis de moins en moins amorti, et au-delà d’une limite instable. Concevoir le régulateur, c’est chercher le meilleur compromis à l’intérieur de ces limites.


Ciao, sono l'autore di «Stabilità e criterio di Routh-Hurwitz». Domande, dubbi, segnalazioni di errori o richieste di approfondimento sono benvenuti: scriveteli qui sotto e vi rispondo io. Potete anche votare la pagina con le stelle all'inizio dell'articolo.Hi, I am the author of “Stability and the Routh-Hurwitz criterion”. Questions, doubts, error reports and requests for more detail are all welcome: write them below and I will answer. You can also rate the page with the stars at the top of the article.