Errori a regime, tipo del sistema e azione integrale
Teorema del valore finale, tipo del sistema e costanti d'errore, tabella degli errori, azione integrale, disturbi e principio del modello interno, compromesso tra sensitività.
Un sistema stabile, finito il transitorio, raggiunge un regime. Ma l’uscita segue esattamente il riferimento, o resta un errore? E di quanto i disturbi costanti spostano l’uscita? In questa lezione vediamo come si calcola l’errore a regime, il ruolo del tipo del sistema, le costanti d’errore e perché l’azione integrale elimina l’errore per i riferimenti costanti.
L’errore e il teorema del valore finale
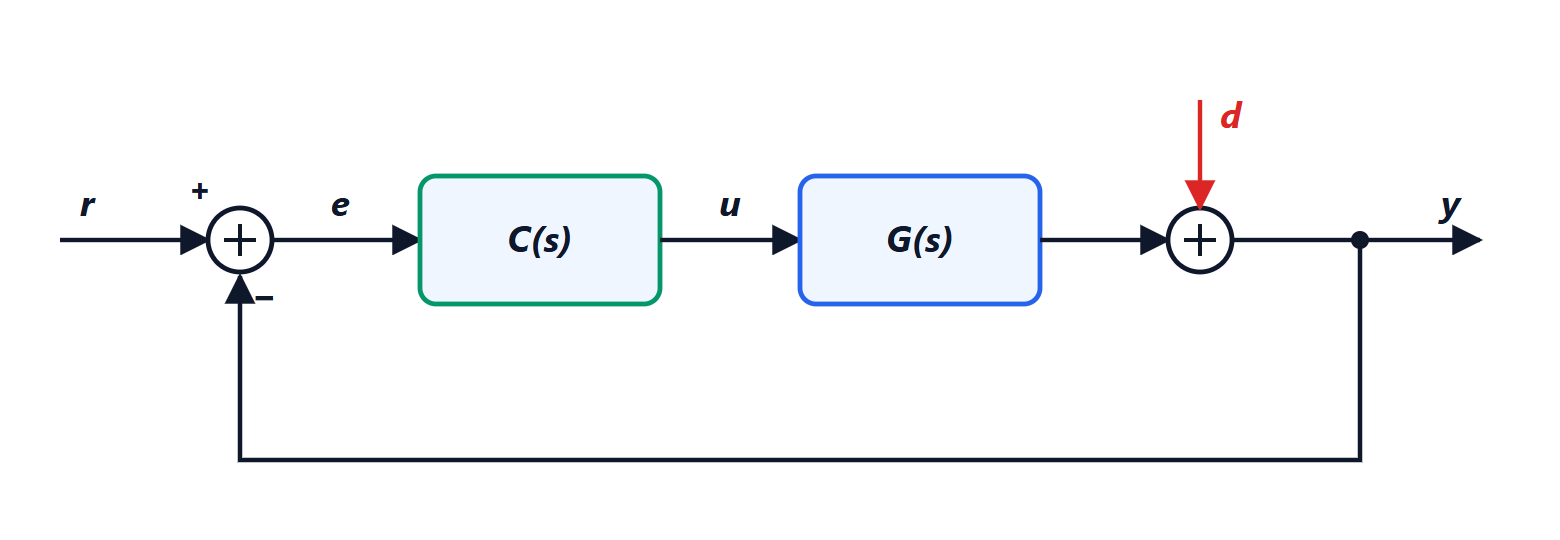
Dalla lezione sulla retroazione, l’errore è
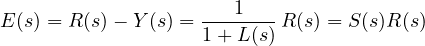
Per l’errore a regime 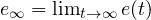 si usa il teorema del valore finale: se il limite esiste (cioè se il sistema in anello chiuso è stabile),
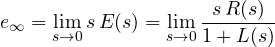
Il tipo del sistema
Si scrive la funzione d’anello mettendo in evidenza i poli nell’origine (gli integratori):
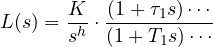
dove la frazione a destra vale 1 in  . Il numero
 di integratori è il tipo del sistema, e
 è il guadagno statico (o generalizzato).
Gradino ( ):
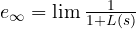 .
- tipo 0:
 , quindi
 ;
- tipo 1 o più:
 , quindi
 .
Rampa ( ):
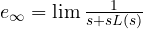 .
- tipo 0: errore infinito, l’uscita resta sempre più indietro;
- tipo 1:
 , quindi
 ;
- tipo 2 o più: zero.
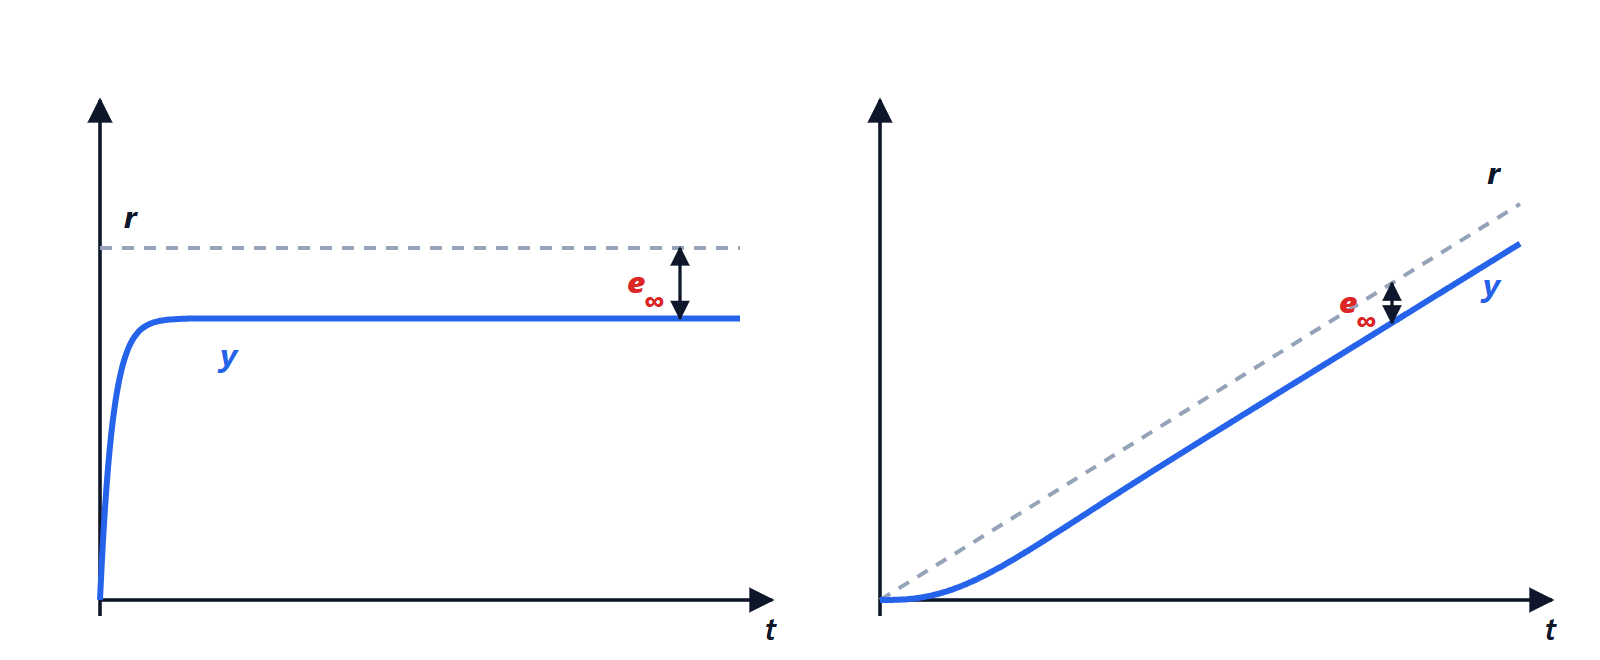
Riassumendo:
| Tipo | Gradino | Rampa | Parabola |
|---|---|---|---|
| 0 |  |  | |
| 1 | 0 |  | |
| 2 | 0 | 0 | |
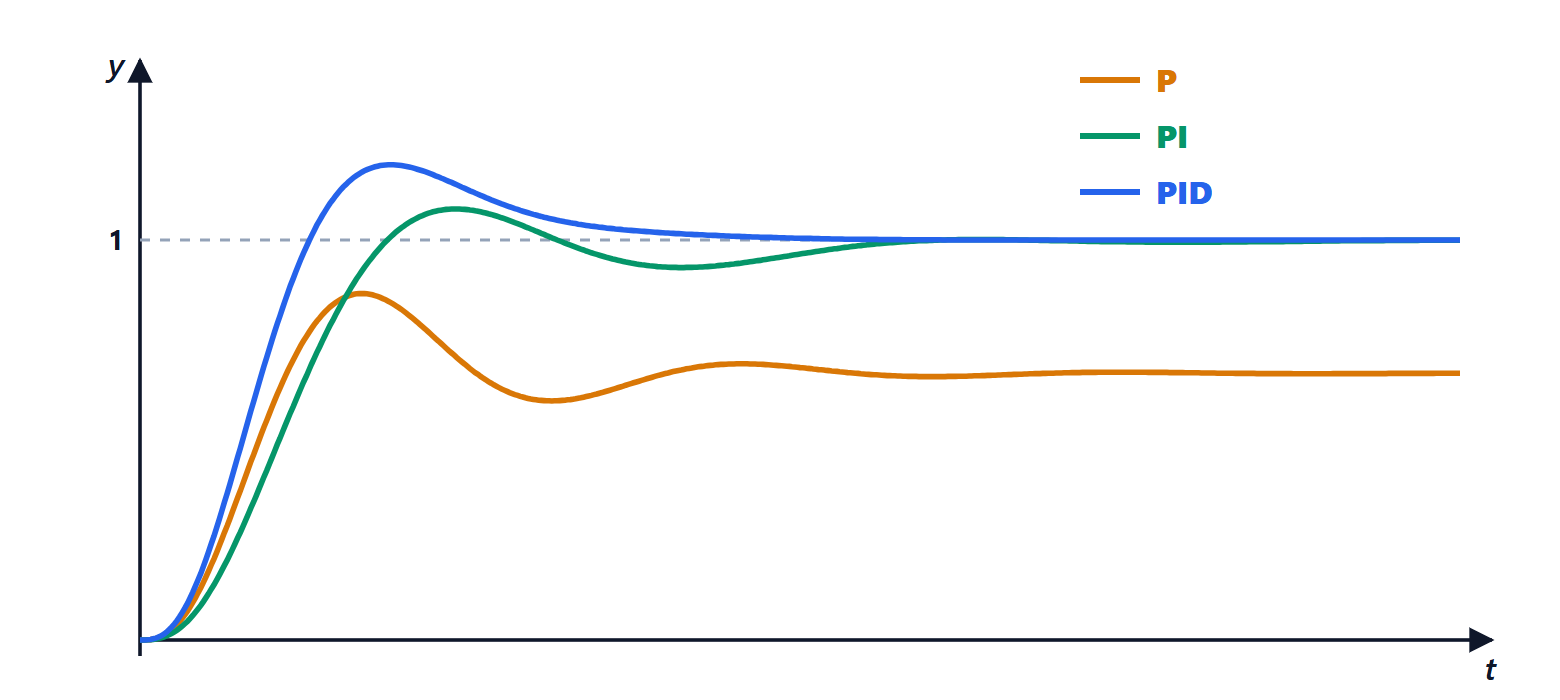
Esempio. Un processo di tipo 0 con guadagno d’anello  lascia un errore del
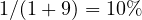 su un gradino. Per scendere all’1% servirebbe
 : ma un guadagno così alto spesso rende l’anello instabile o troppo oscillante (lezione sulla stabilità).
L’azione integrale
La soluzione è aggiungere un integratore nel controllore: 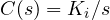 , o meglio un PI,
 . Il sistema diventa di tipo 1 e l’errore a regime sul gradino è zero, qualunque sia il guadagno.
Il motivo intuitivo: finché c’è anche un piccolo errore, l’integrale continua a crescere e con lui il comando; il sistema può fermarsi solo quando l’errore è esattamente nullo. È così che un termostato moderno porta la stanza esattamente alla temperatura impostata, e il cruise control mantiene la velocità anche in salita.
Il prezzo è un polo nell’origine in più, che aggiunge 90° di ritardo di fase alla funzione d’anello e tende a ridurre la stabilità: il controllore va progettato tenendone conto.
I disturbi
Un disturbo costante  sull’uscita produce a regime, per la stessa formula, uno spostamento
 per un anello di tipo 0, zero se l’anello è di tipo 1. Dove entra il disturbo conta: per eliminare a regime un disturbo costante che agisce sull’ingresso del processo (per esempio una coppia di carico su un motore), l’integratore deve stare nel controllore, prima del punto in cui il disturbo entra. È un caso del principio del modello interno: per inseguire o respingere a regime un segnale, l’anello deve contenere un modello di quel segnale (un integratore per i segnali costanti, una coppia di poli immaginari per le sinusoidi).
Il compromesso fondamentale
Poiché  , non si possono rendere piccoli entrambi alla stessa frequenza. Alle basse frequenze si vuole
 piccolo (buon inseguimento e reiezione dei disturbi, che sono lenti); alle alte frequenze si vuole
 piccolo, perché il rumore del sensore non arrivi all’uscita e perché il modello del processo lì è poco affidabile. Il guadagno d’anello deve quindi essere alto in bassa frequenza e basso in alta frequenza, con il passaggio tra le due zone fatto in modo da non compromettere la stabilità. È il punto di partenza del progetto in frequenza, nelle prossime lezioni.