Dynamique du véhicule pour les fonctions ADAS : pneus, modèle bicyclette, sous-virage et dynamique longitudinale
Degrés de liberté selon l'ISO 8855, taux de glissement et angle de dérive, raideur de dérive, modèle bicyclette, gradient de sous-virage et vitesse caractéristique, résistances à l'avancement, et comment l'ACC, l'AEB, le LKA et l'ESC les utilisent.
https://www.electronics-engineering.com/fr/dynamique-du-vehicule-modele-bicyclette-pneus-fonctions-adas/
Les fonctions d’aide à la conduite (ADAS : régulateur de vitesse adaptatif, maintien dans la voie, freinage d’urgence automatique, contrôle de stabilité) sont des systèmes de commande automatique dont le « processus » est le véhicule. Pour les concevoir, les régler et les tester en simulation, il faut un modèle du véhicule : assez simple pour être analysé et mis dans un calculateur, assez fidèle pour prédire le comportement réel. Cette leçon présente les modèles de base : les forces échangées par les pneus, le modèle bicyclette pour la dynamique latérale, la dynamique longitudinale et la façon dont les principales fonctions ADAS les utilisent. L’approfondissement indiqué développe les modèles complets, avec démonstrations et code.
Repères et degrés de liberté
Selon l’ISO 8855, le repère lié au véhicule a l’axe  vers l’avant,
 vers la gauche et
 vers le haut, avec l’origine au centre de gravité. Un véhicule rigide a six degrés de liberté : les translations longitudinale, latérale et verticale, et les rotations de roulis (autour de ), de tangage (autour de ) et de lacet (autour de ). Pour rouler sur une route plane, trois comptent le plus : la vitesse longitudinale
 , la vitesse latérale
 et la vitesse de lacet
 . Leur rapport définit l’angle de dérive du véhicule
 : l’angle entre la direction où le véhicule pointe et celle où il se déplace.
Le pneu : toutes les forces passent par lui
Les seules forces horizontales qui poussent, freinent et font tourner une voiture (hormis l’air) naissent dans les quatre surfaces de contact, chacune de la taille d’une carte postale. Un pneu ne produit de la force que s’il glisse un peu par rapport à la route :
- dans la direction longitudinale, le taux de glissement
 (en traction ; au freinage, on divise par la vitesse de la roue) : la roue tourne un peu plus vite ou un peu plus lentement qu’elle ne « devrait » ;
- dans la direction latérale, l’angle de dérive
 : l’angle entre la direction où pointe la roue et celle où se déplace son centre.
Pour de petits glissements, la force est proportionnelle :  , avec
 la raideur de dérive (typiquement 50-100 kN/rad par roue d’une voiture). Pour de grands glissements, la force atteint un maximum, environ
 avec
 le coefficient de frottement (environ 1 sur asphalte sec, 0,5 sur mouillé, 0,1-0,2 sur neige et glace), puis baisse légèrement. Les courbes mesurées se décrivent avec la formule magique de Pacejka (approfondissement).

Le modèle bicyclette
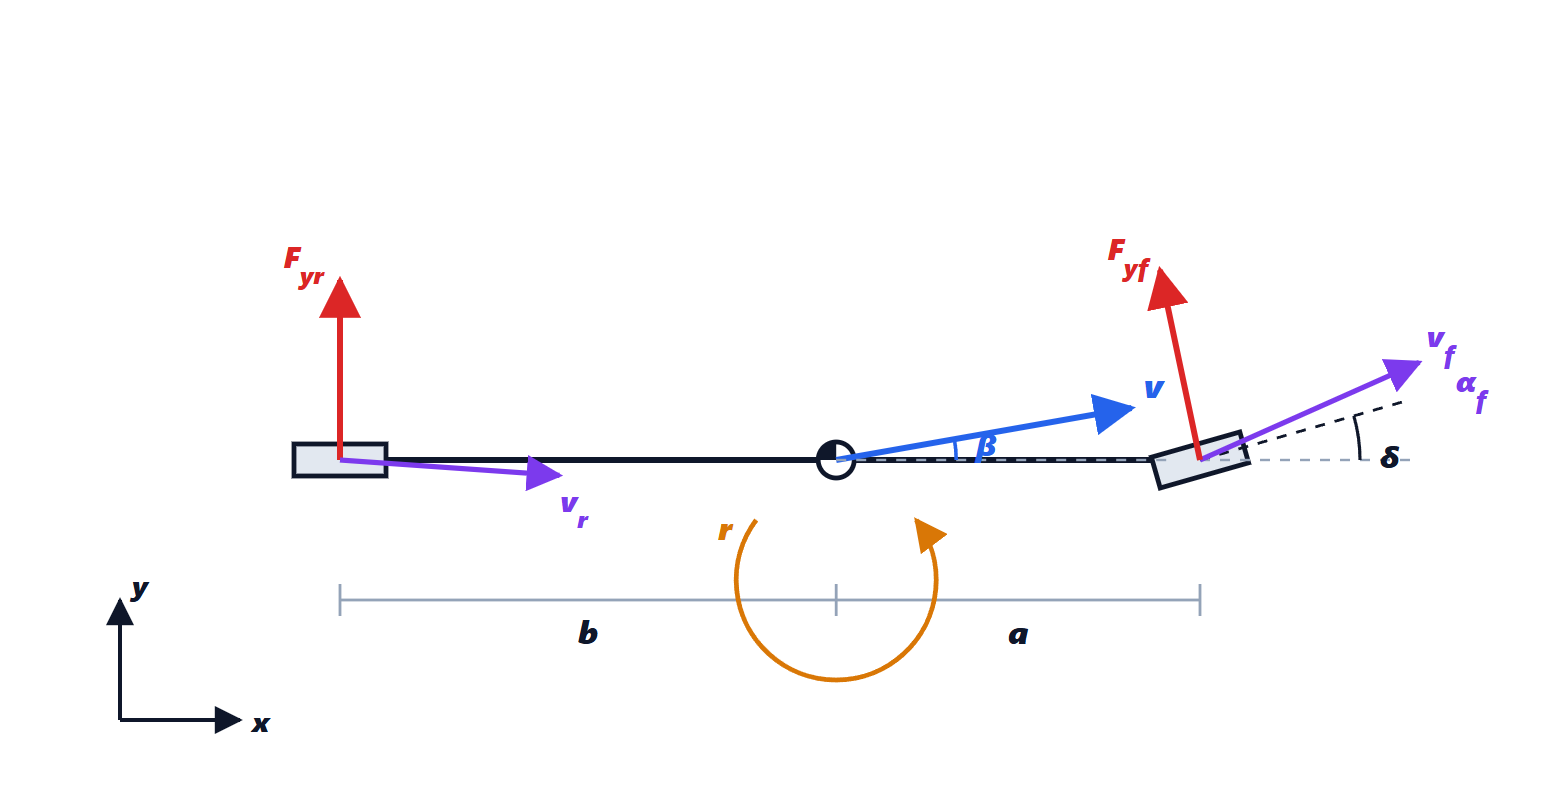
Pour étudier le virage à vitesse constante, on regroupe en une seule les deux roues de chaque essieu, au centre : le véhicule devient une « bicyclette » avec une roue avant directrice (angle  ) et une roue arrière. Avec
 et
 les distances du centre de gravité aux essieux,
 la masse,
 le moment d’inertie de lacet,
 et
 les raideurs de dérive des essieux, et en supposant de petits angles et une vitesse
 constante, les angles de dérive sont
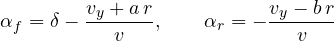
et les équations de Newton et des moments donnent

Un système linéaire du second ordre d’entrée et d’état  : on l’analyse avec les outils de l’Automatique (fonction de transfert, pôles, réponse à l’échelon). Le terme
 est l’accélération centripète due à la rotation du repère.
Sous-virage et survirage
En régime permanent, dans un virage de rayon  parcouru avec une accélération latérale
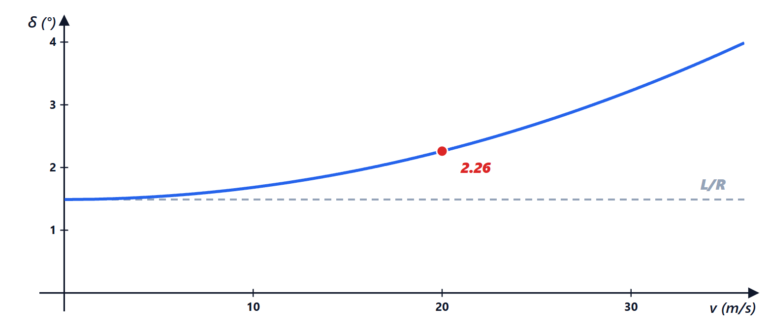
 , le modèle donne l’angle de braquage nécessaire :
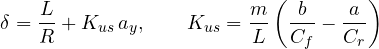
avec  l’empattement.
 est l’angle « géométrique » (d’Ackermann) qu’il faudrait à très basse vitesse ;
 est le gradient de sous-virage :
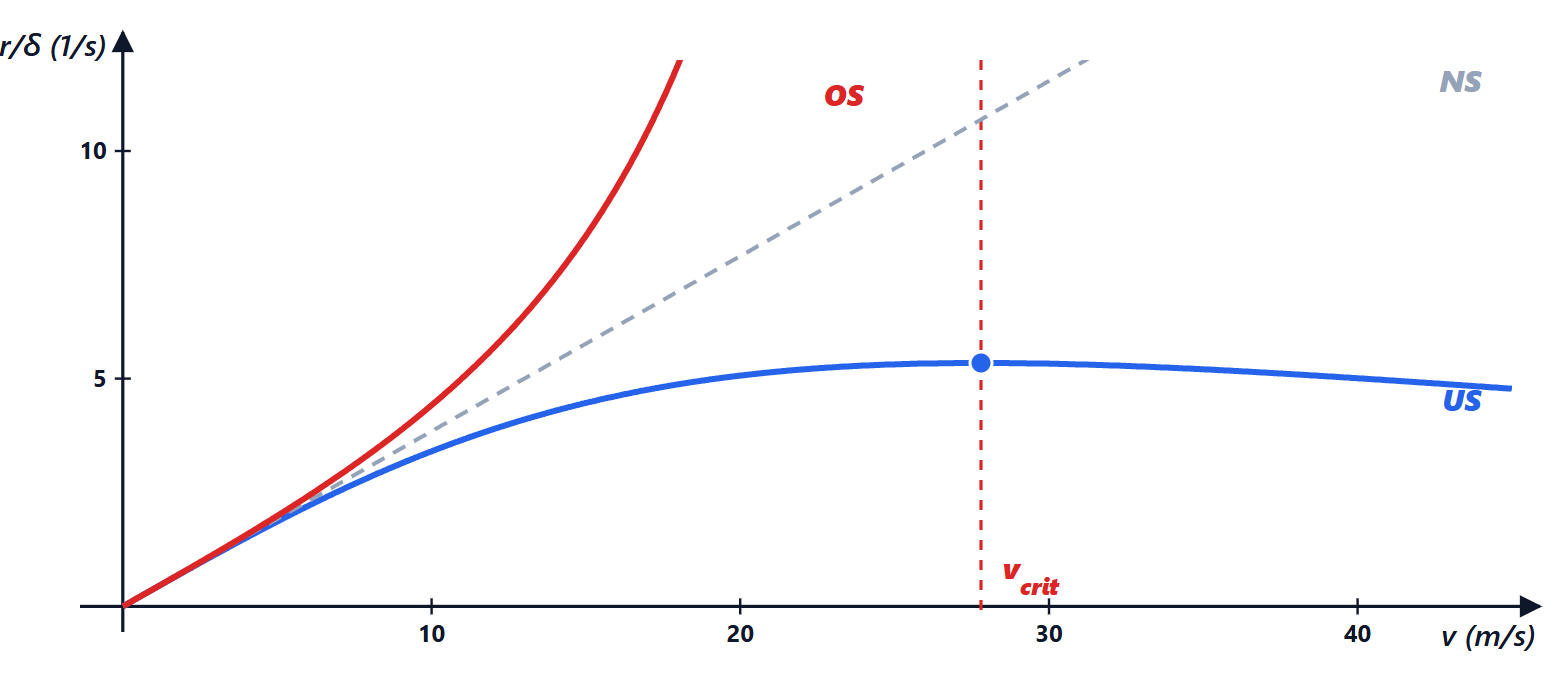
 , véhicule sous-vireur : plus il va vite, plus il faut braquer pour le même virage. C’est le comportement voulu dans toutes les voitures de série, parce qu’il est stable et que le conducteur le perçoit comme « la voiture tend à sortir large » ;
 , neutre ;
 , survireur : au-dessus d’une vitesse critique
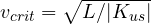 , le véhicule devient instable et tend à partir en tête-à-queue.
Pour un véhicule sous-vireur, le gain de vitesse de lacet en régime permanent 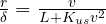 a un maximum à la vitesse caractéristique
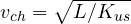 : pour une voiture moyenne, elle est autour de 70-100 km/h.
La dynamique longitudinale
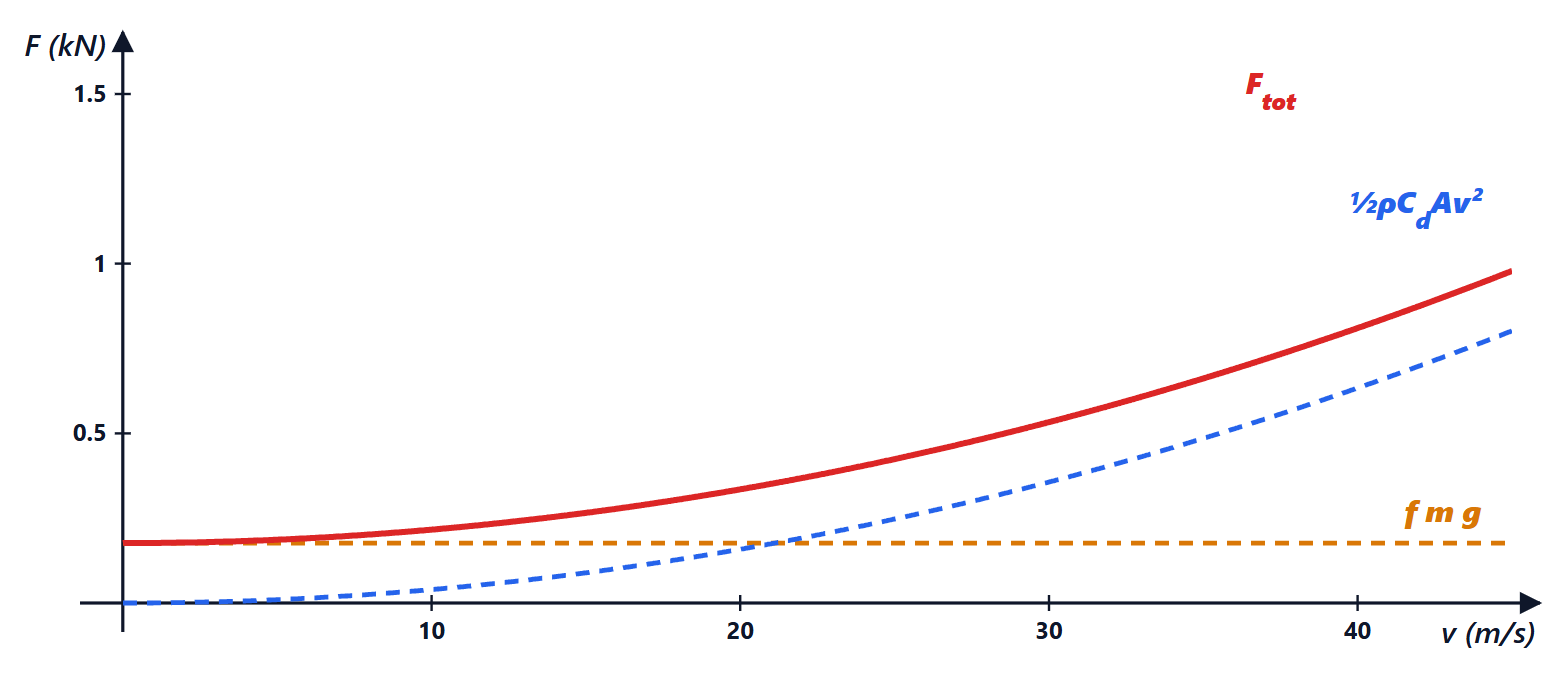
Selon , la force de traction (ou de freinage)  échangée par les pneus avec la route surmonte les résistances :
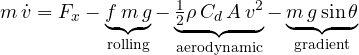
avec  le coefficient de résistance au roulement,
 kg/m³ la masse volumique de l’air,
 la surface de traînée (environ 0,6-0,7 m² pour une voiture). La traînée aérodynamique croît avec le carré de la vitesse et la puissance nécessaire avec le cube : c’est pourquoi la consommation sur autoroute monte si vite. Au freinage, la décélération maximale est d’environ
 , limitée par l’adhérence et par le transfert de charge vers l’essieu avant.
Comment les fonctions ADAS les utilisent
- ACC, régulateur de vitesse adaptatif : utilise la dynamique longitudinale. Un radar mesure la distance et la vitesse du véhicule qui précède ; le régulateur ajuste la vitesse en gardant une distance qui croît avec la vitesse,
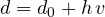 , avec un intervalle de temps
 de 1-2 s.
- AEB, freinage d’urgence automatique : calcule le temps avant collision
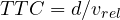 et, sous un seuil, avertit puis freine ; il doit connaître la décélération maximale atteignable.
- LKA, aide au maintien dans la voie : utilise le modèle bicyclette écrit en coordonnées d’erreur par rapport à la voie (décalage latéral et angle de cap relatif) et applique un couple au volant.
- ESC, contrôle électronique de stabilité : compare la vitesse de lacet mesurée à celle de « référence » donnée par le modèle bicyclette, limitée par l’adhérence (
 ) ; si le véhicule survire ou sous-vire trop, il freine une seule roue pour créer un moment correctif.
- Planification de trajectoire et conduite autonome : à basse vitesse, on utilise le modèle cinématique (sans glissement), avec des algorithmes comme la poursuite pure (pure pursuit).
L’approfondissement indiqué déduit pas à pas le modèle bicyclette, le modèle de pneu de Pacejka, les transferts de charge et les régulateurs ADAS, avec des simulations Python ; les exercices se trouvent sur la page indiquée.




Ciao, sono l'autore di «Dinamica del veicolo per le funzioni ADAS: pneumatici, modello a bicicletta, sottosterzo e dinamica longitudinale». Domande, dubbi, segnalazioni di errori o richieste di approfondimento sono benvenuti: scriveteli qui sotto e vi rispondo io. Potete anche votare la pagina con le stelle all'inizio dell'articolo.Hi, I am the author of “Vehicle dynamics for ADAS functions: tyres, bicycle model, understeer and longitudinal dynamics”. Questions, doubts, error reports and requests for more detail are all welcome: write them below and I will answer. You can also rate the page with the stars at the top of the article.