Réseaux industriels : CAN, Ethernet industriel, OPC UA et cybersécurité
Arbitrage non destructif du CAN démontré, débit et longueur, EtherCAT avec un calcul de cycle, TSN, le modèle d'information OPC UA, zones et conduits de l'IEC 62443.
https://www.electronics-engineering.com/fr/reseaux-industriels-can-arbitrage-ethercat-opc-ua/
Une installation moderne compte des milliers de points de mesure et de commande répartis sur des centaines de mètres. Les relier un par un à l’automate avec une paire de fils chacun coûte énormément en câbles et en erreurs de câblage ; les réseaux industriels font passer tout cela sur quelques câbles. À la différence des réseaux de bureau, ils doivent être déterministes : une commande doit arriver dans un délai garanti, toujours. Dans cette leçon, nous regardons le bus CAN avec la démonstration de son arbitrage et le compromis entre débit et longueur, l’Ethernet industriel et EtherCAT avec un calcul de temps de cycle, OPC UA et la cybersécurité des installations.
Le bus CAN
Le CAN (controller area network), né dans les années 1980 pour les voitures, est utilisé dans les automobiles, les machines agricoles, les appareils médicaux et l’automatisation (CANopen). Tous les nœuds sont sur la même paire torsadée, et le bus a deux niveaux : dominant (0) et récessif (1). Si ne serait-ce qu’un seul nœud transmet 0, le bus est à 0 : c’est un ET câblé. Chaque message commence par un identifiant qui indique son contenu et sa priorité.
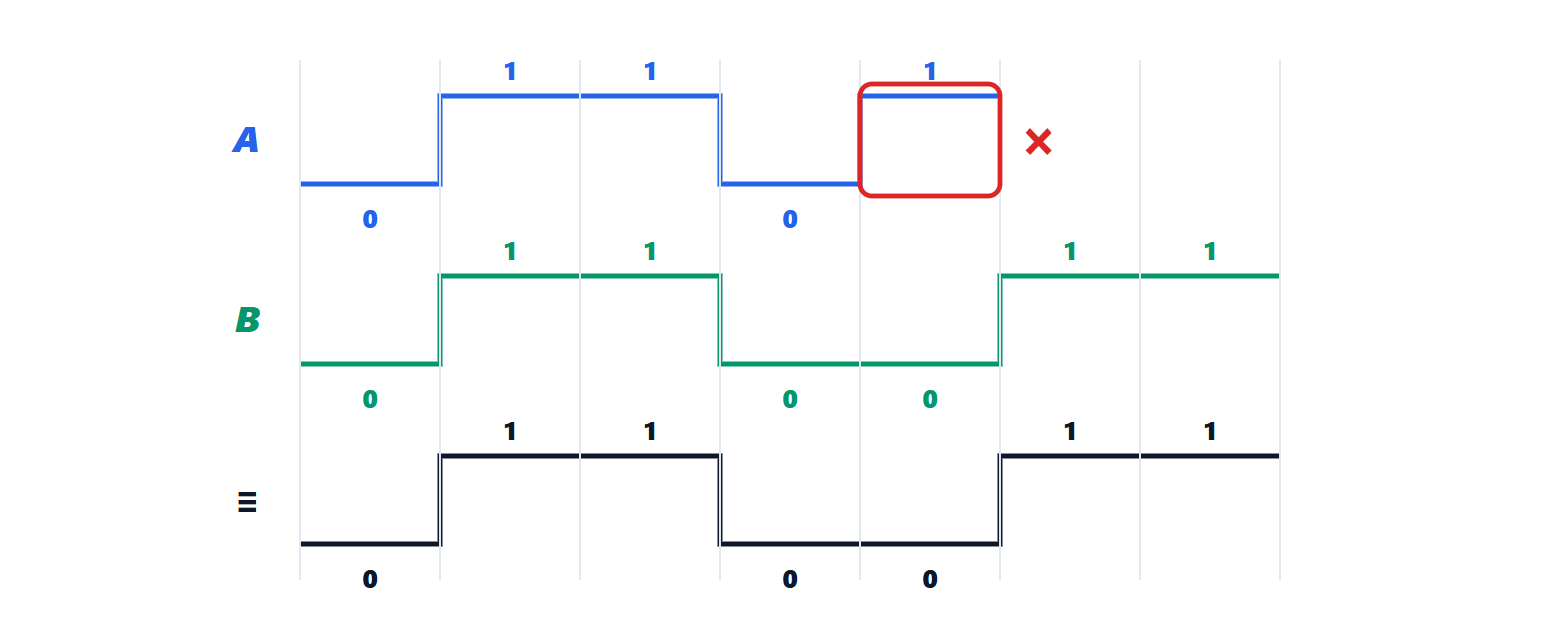
Théorème. Si plusieurs nœuds commencent à transmettre ensemble, le message d’identifiant numériquement le plus bas l’emporte, et sa transmission continue sans aucun dommage ni retard.
Démonstration. Chaque nœud transmet l’identifiant en partant du bit de poids fort et compare chaque bit transmis à celui lu sur le bus. Tant que tous transmettent les mêmes bits, le bus coïncide avec ce que chacun transmet. Au premier bit où les identifiants diffèrent, les nœuds qui transmettent 0 voient 0, ceux qui transmettent 1 voient 0 (parce que le dominant l’emporte) : ces derniers détectent la différence, cessent de transmettre et réessaieront plus tard. Les nœuds restants sont ceux qui ont 0 à cette position et sont égaux dans tous les précédents, c’est-à-dire d’identifiant plus bas ; en répétant l’argument sur les bits suivants, il n’en reste qu’un, celui d’identifiant minimal. Pour le gagnant, le bus a toujours porté exactement ses bits : son message n’a subi aucune altération. ∎
À la différence de l’Ethernet d’origine, où les collisions détruisaient les paquets (leçon de Réseaux de télécommunication sur Ethernet), les collisions du CAN ne font perdre aucun temps, et les messages les plus importants ont un retard maximal calculable, avec la même analyse à priorités fixes que les systèmes temps réel.
Débit et longueur. L’arbitrage ne marche que si chaque nœud voit, dans le même bit, le bit dominant du nœud le plus éloigné : le bit doit durer plus que le temps d’aller-retour du signal sur le câble, plus les retards des émetteurs-récepteurs. Avec environ 5 ns/m de propagation, à 1 Mbit/s (bit de 1 µs), la longueur maximale est d’environ 40 m ; à 125 kbit/s, elle atteint 500 m. Le CAN FD n’augmente le débit que dans la partie des données du message, après l’arbitrage.
L’Ethernet industriel
Ethernet a gagné aussi dans l’usine, avec des protocoles qui garantissent son déterminisme : PROFINET, EtherNet/IP, EtherCAT, POWERLINK, et la norme TSN (time-sensitive networking), qui ajoute à l’Ethernet ordinaire la synchronisation des horloges (IEEE 802.1AS) et des fenêtres de temps réservées au trafic critique.
L’EtherCAT utilise une idée élégante : une seule trame part du contrôleur et traverse tous les nœuds en ligne ; chacun lit à la volée les données qui lui sont adressées et écrit les siennes dans la trame au passage, avec un retard de quelques centaines de nanosecondes, sans la stocker. La trame revient du dernier nœud avec toutes les réponses.
Exemple. 100 nœuds avec 8 octets de données chacun : 800 octets plus environ 40 d’en-tête. À 100 Mbit/s, la transmission prend 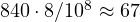 µs ; on ajoute le retard de traversée des nœuds, de l’ordre d’une microseconde par nœud en comptant les deux sens, et la propagation dans le câble. Un cycle complet tient en environ 200 µs : 800 entrées et sorties mises à jour 5000 fois par seconde, avec une seule trame.
OPC UA
Aux niveaux supérieurs de la pyramide (leçon sur l’architecture), il faut échanger non seulement des valeurs, mais leur signification : unités, plages, alarmes, structure de la machine. OPC UA (IEC 62541) offre un modèle d’information orienté objet, indépendant du constructeur et du système d’exploitation, avec des services client-serveur et publication-abonnement, et une sécurité intégrée (authentification, chiffrement, signatures). Les spécifications d’accompagnement (companion specifications) définissent des modèles standard pour des catégories entières de machines (machines-outils, robots, presses à injecter), si bien qu’un MES lit de la même façon des machines de constructeurs différents.
La cybersécurité
Les installations étaient autrefois isolées, et leurs protocoles sont nés sans authentification : quiconque atteint le réseau peut envoyer des commandes à un automate. Avec des installations reliées aux réseaux d’entreprise et à Internet, les attaques sont devenues réelles (Stuxnet en 2010 a saboté des centrifugeuses en modifiant des programmes d’automates). La norme IEC 62443 organise la défense :
- division de l’installation en zones de niveaux de sécurité différents, reliées par des conduits contrôlés (pare-feu, zones démilitarisées entre les réseaux de bureau et d’installation) ;
- pas d’accès direct d’Internet aux appareils de terrain ; accès à distance pour la maintenance seulement par des points contrôlés et journalisés ;
- authentification des utilisateurs et des appareils, mises à jour, inventaire des composants ;
- protocoles sécurisés quand c’est possible (OPC UA avec chiffrement) et surveillance du trafic, qui dans une usine est très régulier et fait ressortir les anomalies.
En Europe, la directive NIS2 et le Cyber Resilience Act rendent ces exigences obligatoires pour de nombreux secteurs et produits.



Benvenuti nella pagina su «Reti industriali: CAN, Ethernet industriale, OPC UA e sicurezza informatica». L'ho scritta pensando a chi studia ingegneria elettronica: se un passaggio non vi torna, un esercizio vi dà un risultato diverso o volete altro materiale sull'argomento, chiedete pure nei commenti e vi risponderò. Un voto con le stelle qui sopra mi aiuta a capire quali pagine migliorare.Welcome to the page on “Industrial networks: CAN, industrial Ethernet, OPC UA and cybersecurity”. I wrote it for engineering students: if a step does not add up, an exercise gives you a different result or you would like more material on the topic, just ask in the comments and I will reply. A star rating above helps me understand which pages to improve.