Les entraînements : profil de mouvement, rapport de réduction et dimensionnement
Temps du profil trapézoïdal démontrés avec un exemple, courbes en S, rapport de réduction optimal démontré, couple efficace pour le dimensionnement thermique, régulateurs en cascade.
https://www.electronics-engineering.com/fr/entrainements-profil-trapezoidal-rapport-de-reduction-optimal/
Convoyeurs, robots, machines d’emballage, axes de machines-outils : presque tout mouvement dans une usine est produit par un moteur électrique commandé par un variateur (un convertisseur électronique avec sa commande, leçons d’Électronique de puissance). Concevoir un axe veut dire choisir le profil de mouvement, le moteur, le réducteur et les régulateurs. Dans cette leçon, nous regardons le profil trapézoïdal avec les formules des temps démontrées et un exemple, le rapport de réduction optimal avec sa démonstration, le couple efficace pour le dimensionnement thermique, et la structure des régulateurs en cascade.
Le profil de mouvement
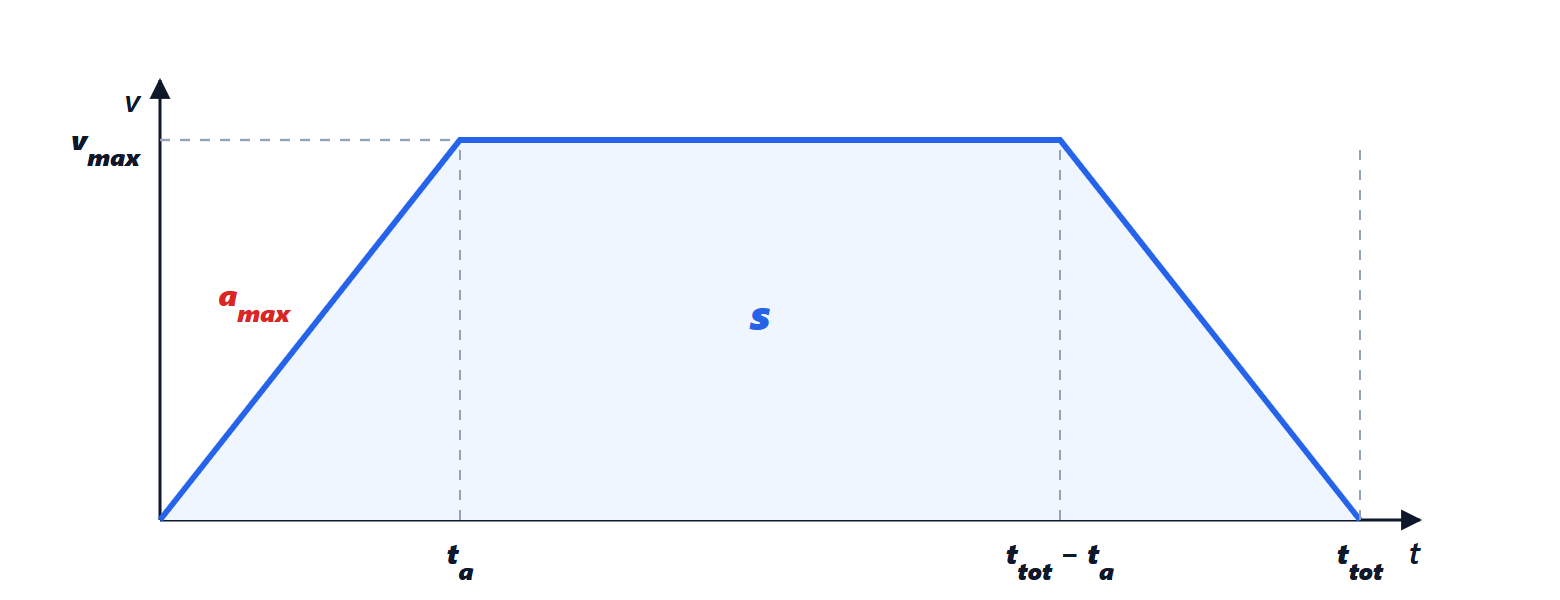
Pour déplacer une charge d’une distance  en un temps minimal, avec une vitesse maximale
 et une accélération maximale
 , on accélère au maximum, on continue à vitesse constante et l’on freine au maximum : c’est le profil trapézoïdal.
Théorème. Si 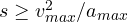 , le temps total est
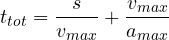
sinon la vitesse maximale n’est pas atteinte, le profil est triangulaire et 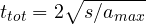 .
Démonstration. L’accélération dure 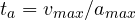 , et le freinage autant. Le déplacement est l’aire du trapèze :
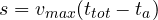 (moyenne des bases fois la hauteur), donc
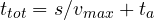 . Le tronçon à vitesse constante existe si
 , c’est-à-dire
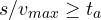 , c’est-à-dire . Sinon, on accélère jusqu’à mi-chemin puis on freine : chaque moitié
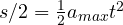 dure
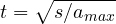 . ∎
Exemple.  m,
 m/s,
 m/s² :
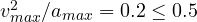 , donc
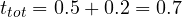 s. Pour les courses courtes, l’accélération compte, pour les longues, la vitesse.
Le profil trapézoïdal a une accélération en créneaux : le jerk (la dérivée de l’accélération) est infini et fait vibrer la mécanique. Les profils en courbe en S, à accélération en rampe, limitent le jerk au prix d’un temps un peu plus long, et sont la norme là où la précision et l’absence de vibrations comptent.
Le rapport de réduction
Entre le moteur et la charge, il y a souvent un réducteur : le moteur tourne  fois plus vite que la charge et le couple arrive à la charge multiplié par (en négligeant les pertes). Quel rapport rend le mouvement le plus rapide ?
Théorème. Avec un moteur de couple  et d’inertie
 et une charge d’inertie
 , l’accélération de la charge est maximale avec le rapport de réduction

c’est-à-dire quand l’inertie de la charge ramenée au moteur,  , égale celle du moteur.
Démonstration. Si la charge accélère de  , le moteur accélère de
 . Le moteur fournit le couple pour s’accélérer lui-même et accélérer la charge ramenée à son arbre :
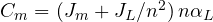 . D’où
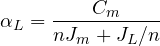
Le dénominateur, en fonction de , a pour dérivée 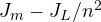 , nulle pour
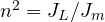 , où il est minimal (c’est la somme d’un terme croissant et d’un terme décroissant en , de produit constant). ∎
Exemple.  kg m²,
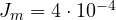 kg m² :
 . En pratique, on choisit un rapport proche de l’optimum, compatible avec la vitesse maximale du moteur, et un rapport d’inerties ( sur ) pas trop éloigné de 1 rend aussi le système plus facile à régler, parce que la mécanique élastique entre moteur et charge perturbe moins la boucle de vitesse.
Le dimensionnement thermique
Un moteur s’échauffe avec les pertes dans le cuivre, proportionnelles au carré du courant et donc du couple. Dans un cycle de travail avec des couples  pendant des temps
 , ce qui compte est le couple efficace (RMS)
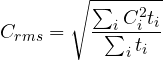
qui doit être inférieur au couple nominal continu du moteur (la constante de temps thermique, de plusieurs minutes, est bien plus longue que le cycle). Le couple de pointe, lui, doit rester inférieur au couple maximal. Exemple. Un cycle de 1 s avec 0,2 s à 10 N m (accélération), 0,5 s à 2 N m, 0,2 s à 6 N m (freinage, avec l’aide de la charge), 0,1 s à l’arrêt : 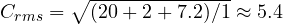 N m. Il faut un moteur d’au moins 5,4 N m en continu et 10 N m en pointe ; la valeur moyenne, 4,2 N m, conduirait à le sous-dimensionner.
Les régulateurs en cascade
Un servo-variateur a trois boucles imbriquées (leçon de Contrôle des processus sur la commande en cascade) :
- la boucle de courant (de couple), la plus interne et la plus rapide, avec une bande passante de quelques kilohertz, qui exploite la commande vectorielle du moteur (leçon d’Électronique de puissance sur les onduleurs) ;
- la boucle de vitesse, avec une bande passante de quelques centaines de hertz, d’ordinaire un PI ;
- la boucle de position, la plus externe, souvent proportionnelle avec une anticipation de vitesse et d’accélération calculée à partir du profil.
Chaque boucle doit être de 3 à 10 fois plus lente que la boucle interne, qui peut ainsi être vue comme presque idéale. L’anticipation (feedforward) est décisive : le profil étant connu à l’avance, le régulateur applique déjà le couple nécessaire pour accélérer l’inertie, et la boucle de position n’a qu’à corriger les erreurs, non à poursuivre la référence.
Quand plusieurs axes doivent bouger ensemble (cames électroniques, interpolation de trajectoires, un robot), le contrôleur de mouvement calcule les références de tous les axes en synchronie, sur un réseau déterministe comme EtherCAT (leçon sur les réseaux industriels).






Ciao, sono l'autore di «Azionamenti: profilo di moto, rapporto di trasmissione e dimensionamento». Domande, dubbi, segnalazioni di errori o richieste di approfondimento sono benvenuti: scriveteli qui sotto e vi rispondo io. Potete anche votare la pagina con le stelle all'inizio dell'articolo.Hi, I am the author of “Drives: motion profile, gear ratio and sizing”. Questions, doubts, error reports and requests for more detail are all welcome: write them below and I will answer. You can also rate the page with the stars at the top of the article.