Dinamica del corpo rigido: momento di una forza, momento d’inerzia e rotolamento
Momento di una forza e braccio, la dimostrazione di τ = Iα, momenti d'inerzia e teorema di Steiner, energia di rotazione, momento angolare, rotolamento senza strisciamento ed equilibrio.
Finora abbiamo trattato i corpi come punti. Una ruota, un’elica o il rotore di un motore però girano, e per descriverli serve un nuovo set di grandezze: momento della forza, momento d’inerzia, momento angolare. La buona notizia è che ognuna corrisponde a una grandezza già nota del moto rettilineo, e le equazioni hanno la stessa forma.
Il corpo rigido e la cinematica della rotazione
Un corpo rigido è un sistema in cui le distanze tra i punti non cambiano. In una rotazione attorno a un asse fisso tutti i punti girano con la stessa velocità angolare  e la stessa accelerazione angolare
 ; un punto a distanza
 dall’asse ha velocità
 . Le leggi del moto rotatorio uniformemente accelerato sono identiche a quelle del moto rettilineo:
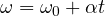 ,
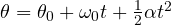 .
Il momento di una forza
La stessa forza fa ruotare una porta molto di più se la applichi lontano dai cardini. L’effetto rotatorio di una forza si misura con il momento rispetto a un polo O:
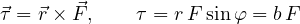
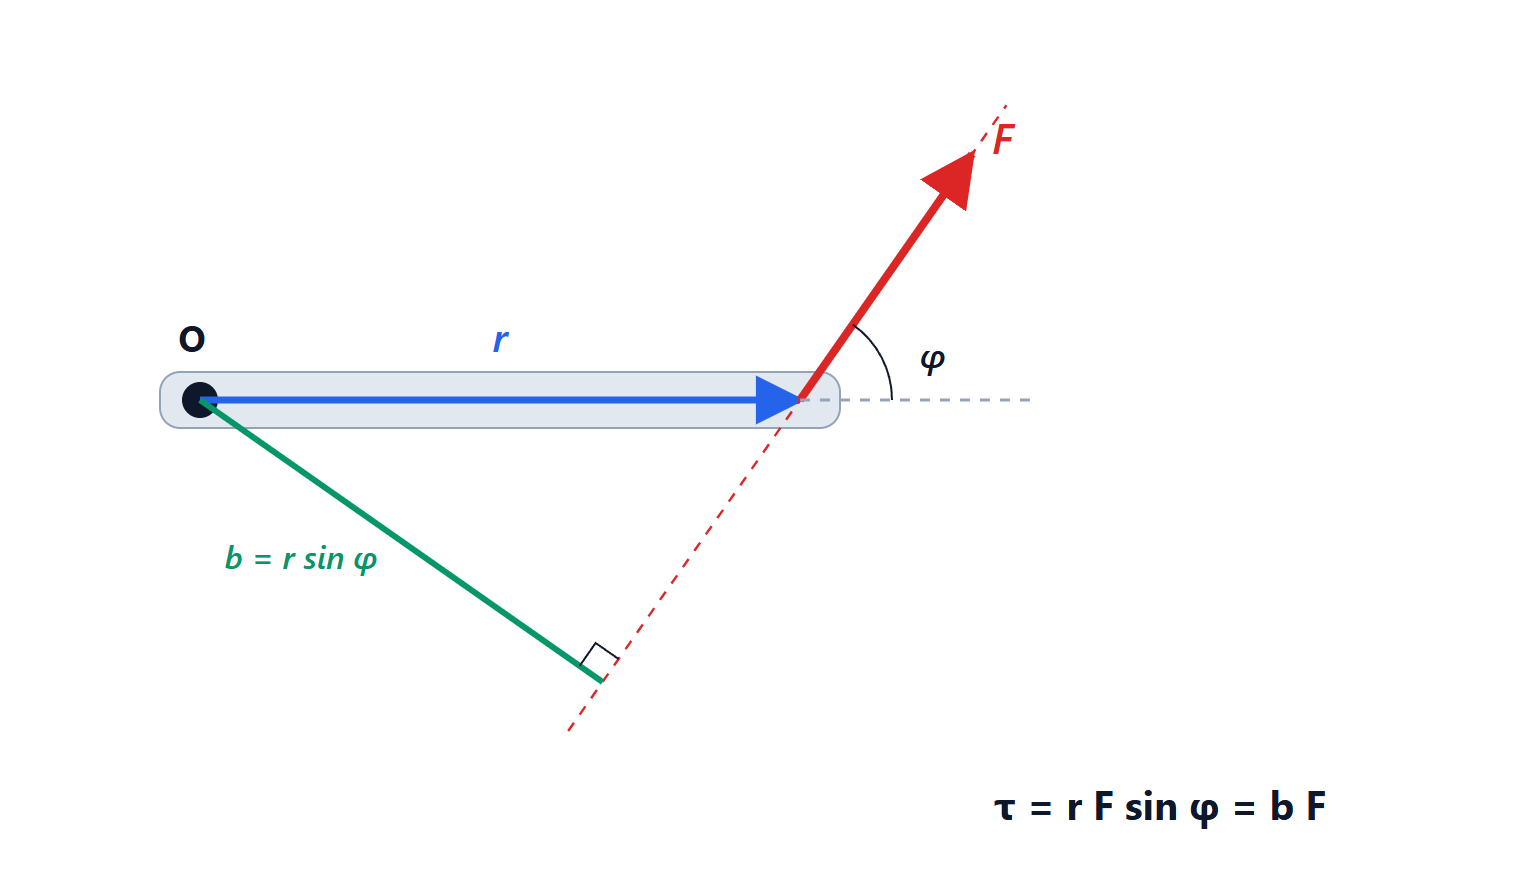
 . Equivalente: è la forza per il braccio
 , la distanza del polo O dalla retta d’azione della forza.
Il braccio  è la distanza tra il polo e la retta d’azione della forza. Una forza diretta verso il polo ha braccio zero e non fa ruotare nulla. L’unità è il newton per metro (N·m), la stessa del joule, ma è un’altra grandezza: per questo non si scrive mai in joule.
Il momento d’inerzia e l’equazione della rotazione
Dimostrazione: 
Dividiamo il corpo in tanti elementi di massa  a distanza
 dall’asse. Ogni elemento si muove su una circonferenza con accelerazione tangenziale
 . Per il secondo principio la componente tangenziale della forza su di esso è
 , e il suo momento rispetto all’asse è
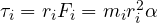 . Sommando su tutti gli elementi, i momenti delle forze interne si annullano a coppie (azione e reazione sulla stessa retta), e resta:
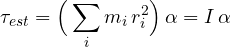
La grandezza 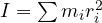 (o
 per un corpo continuo) è il momento d’inerzia: fa nella rotazione il ruolo della massa. Dipende non solo da quanta massa c’è, ma da quanto è lontana dall’asse.
| Corpo (asse per il centro) | Momento d’inerzia |
|---|---|
| anello o cilindro cavo sottile |  |
| disco o cilindro pieno |  |
| sfera piena |  |
| sfera cava sottile |  |
asta sottile di lunghezza  |  |
Il teorema di Steiner (assi paralleli)
Se conosci  rispetto a un asse per il centro di massa, rispetto a un asse parallelo a distanza
 vale
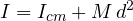
Dimostrazione. Prendiamo l’origine nel centro di massa e l’asse spostato in  . Per ogni elemento
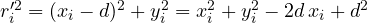 . Sommando con i pesi : il primo termine dà , l’ultimo
 , e il termine centrale
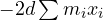 è zero perché
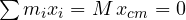 . Per esempio, un’asta che ruota attorno a un’estremità ha
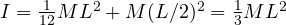 .
Energia cinetica di rotazione
Ogni elemento ha energia 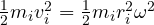 . Sommando:
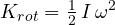
Un volano immagazzina energia proprio così. Un disco d’acciaio di 100 kg e raggio 0,3 m a 6000 giri/min (628 rad/s) ha 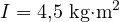 e
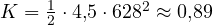 MJ, circa 0,25 kWh.
Momento angolare
Per un punto materiale il momento angolare è  . Per un corpo rigido che ruota attorno a un asse di simmetria vale
 . Derivando si ottiene l’equivalente rotatorio di
 :

Se il momento delle forze esterne è nullo, il momento angolare si conserva. La pattinatrice che chiude le braccia riduce  e, poiché
 resta costante, gira più veloce. Una stella di neutroni, il nucleo collassato di una stella, ruota centinaia di volte al secondo per lo stesso motivo.
| Traslazione | Rotazione |
|---|---|
posizione  | angolo  |
velocità  | velocità angolare |
massa  | momento d’inerzia |
forza  | momento  |
 |  |
 |  |
 | |
Rotolamento senza strisciamento
Una ruota che rotola senza strisciare ha il punto di contatto fermo rispetto al suolo, istante per istante. Da qui il vincolo

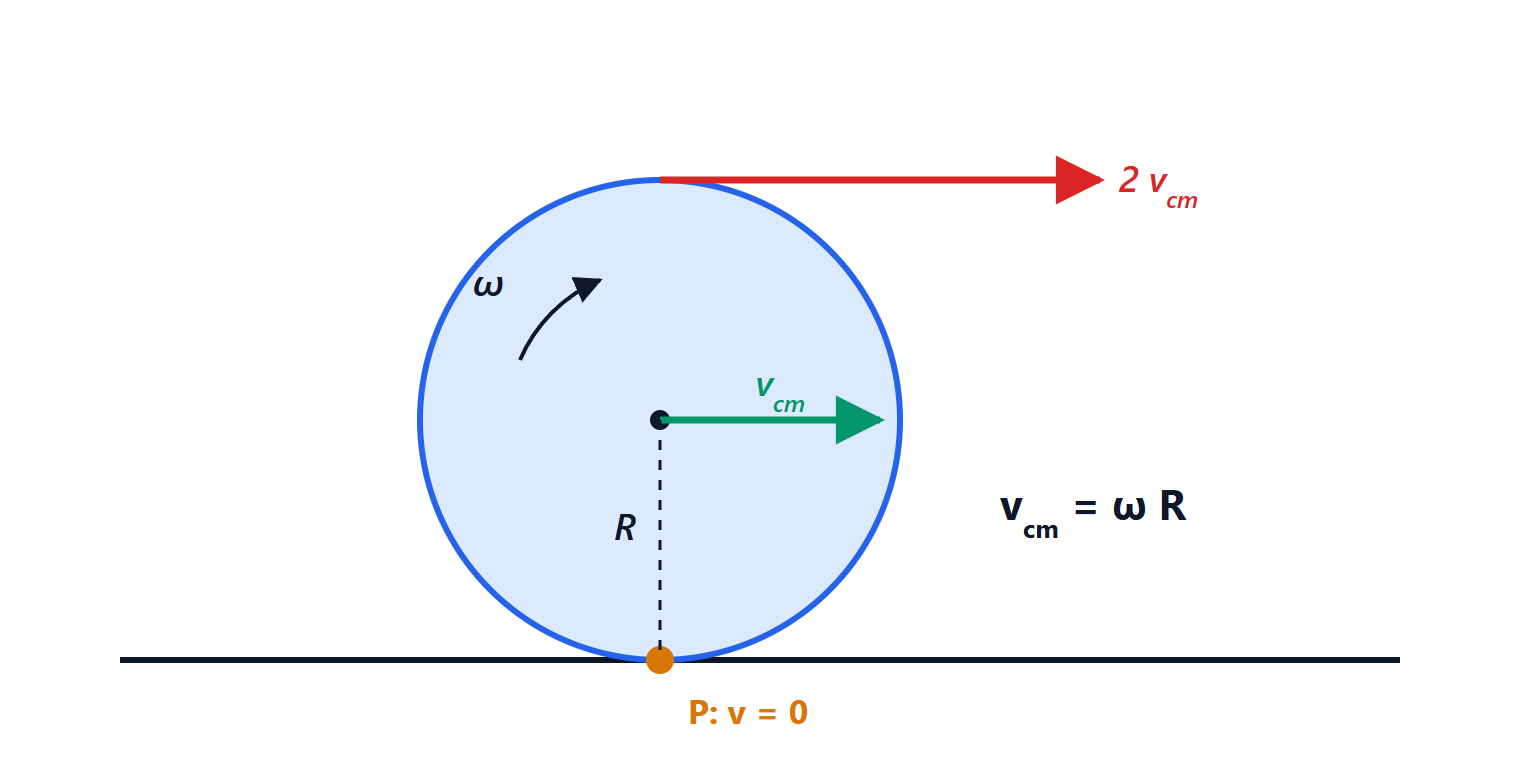
 e di una rotazione attorno al centro. Nel punto di contatto P le due velocità si annullano; in cima si sommano,
 .
L’energia cinetica totale è quella del centro di massa più quella di rotazione: 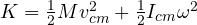 .
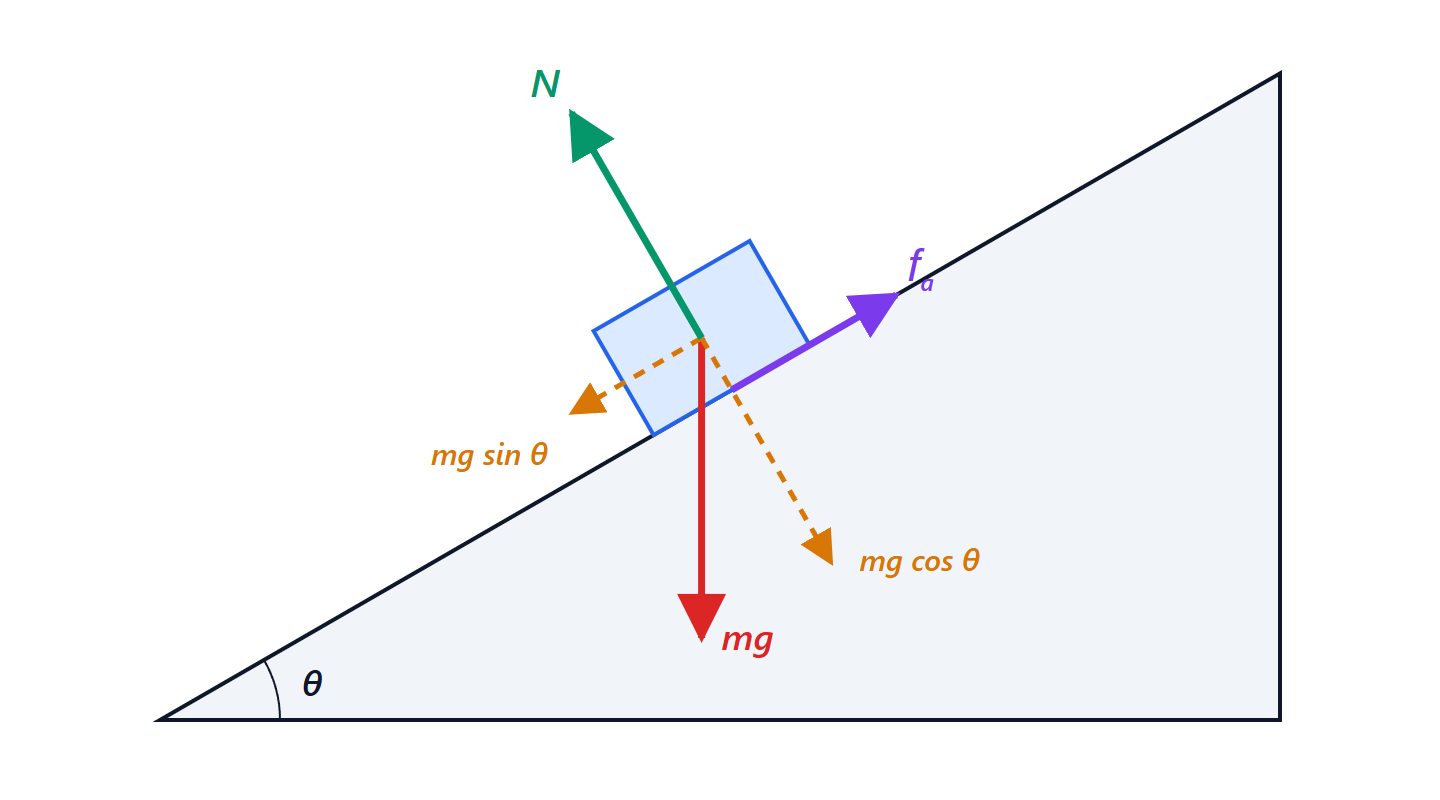
Dimostrazione: chi arriva prima in fondo al piano inclinato?
Un corpo di massa  , raggio
 e momento d’inerzia rotola giù da un’altezza
 partendo da fermo. L’attrito statico nel punto di contatto non compie lavoro (il punto è fermo), quindi l’energia meccanica si conserva:
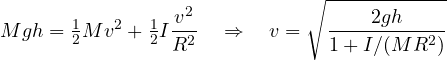
Più la massa è concentrata lontano dall’asse, più energia finisce in rotazione e più il corpo è lento. Con  uguale a 2/5 per la sfera piena, 1/2 per il cilindro pieno e 1 per l’anello, in una gara sullo stesso piano arriva prima la sfera, poi il cilindro, ultimo l’anello. Non contano né la massa né il raggio, solo la forma.
Equilibrio del corpo rigido
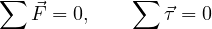
Un corpo rigido è in equilibrio se sono nulle sia la somma delle forze sia la somma dei momenti rispetto a un polo qualsiasi:
Esempio. Una trave di 4 m e 50 kg è appoggiata ai due estremi e porta una massa di 100 kg a 1 m dall’appoggio A. Momenti rispetto ad A: 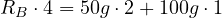 , quindi
 ≈ 490 N. Somma delle forze verticali:
 ≈ 981 N. Scegliere il polo su una forza sconosciuta la fa sparire dall’equazione: è il trucco che rende questi problemi veloci.