Détection : seuil et fausse alarme, probabilité de détection, intégration des impulsions et CFAR démontrés
La détection comme test statistique, le seuil dans un bruit de Rayleigh démontré, la formule d'Albersheim, l'intégration cohérente et non cohérente avec un exemple numérique, le CA-CFAR et sa probabilité de fausse alarme démontrée, simulations de Monte Carlo.
https://www.electronics-engineering.com/fr/radar-detection-seuil-fausse-alarme-albersheim-integration-cfar/
Un écho faible enfoui dans le bruit doit être détecté : le radar doit décider, cellule par cellule, si une cible est là ou non. Chaque décision peut se tromper de deux façons : manquer une cible qui est là (non-détection) ou en signaler une qui n’y est pas (fausse alarme). Cette leçon pose la détection comme un problème de statistique, établit le seuil pour une probabilité de fausse alarme voulue, calcule la probabilité de détection et le rapport signal sur bruit nécessaire, explique l’intégration de plusieurs impulsions, et démontre comment fonctionne le CFAR, le détecteur qui adapte le seuil au bruit réel, présent dans tout radar moderne.
L’idée en termes simples
Imaginez écouter une radio pleine de souffle et devoir dire si quelqu’un a parlé à un certain instant. Si vous dites « oui » chaque fois que le souffle monte un peu, vous vous tromperez souvent, en affirmant une voix qui n’était pas là (fausse alarme). Si vous ne dites « oui » que lorsque le son est très fort, vous manquerez les voix faibles (non-détection). Il faut choisir un seuil, et le choix est toujours un compromis.
Le radar fait ce choix des millions de fois par seconde, une fois par « cellule » (chaque combinaison de distance, de direction et de vitesse). Comme il y a tant de cellules, les fausses alarmes doivent être extrêmement rares, une sur un million ou moins, sinon l’écran se remplirait de cibles fantômes. La leçon répond à trois questions : où placer le seuil, quelle force l’écho doit avoir pour être vu presque toujours, et comment ajuster automatiquement le seuil quand le bruit change (CFAR).
Deux mots sur « cellule » et « puissance », que nous utiliserons souvent : pour chaque cellule, le radar calcule un nombre, l’amplitude de l’écho après le filtre adapté ; son carré est la puissance. Avec du bruit seul, ce nombre est aléatoire ; avec une cible, il est en moyenne plus grand.
Le test d’hypothèses
Dans chaque cellule, on compare deux hypothèses :  , bruit seul ;
 , cible plus bruit. On calcule une grandeur (typiquement l’amplitude
 en sortie du filtre adapté) et on la compare à un seuil
 . Les performances se décrivent par deux probabilités :
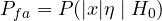 et
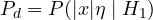 . Le lemme de Neyman-Pearson affirme que, pour
 fixée, le test qui maximise
 compare le rapport de vraisemblance
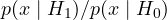 à un seuil ; pour des signaux dans un bruit gaussien, cela équivaut à comparer à un seuil l’amplitude de la sortie du filtre adapté. Dans un radar, est fixée très petite (de
 à
 ) : avec des millions de cellules examinées par seconde, même
 donne quelques fausses alarmes par seconde.
Le seuil dans le bruit
Un bruit complexe, avec des composantes I et Q gaussiennes indépendantes de variance  , a une amplitude de loi de Rayleigh.
Théorème. Avec du bruit seul, 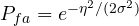 ; donc le seuil pour une voulue est
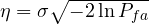 .
Démonstration. La densité conjointe de I et Q est 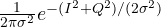 . En passant en coordonnées polaires (
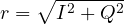 , élément d’aire
 ) et en intégrant sur l’angle, on obtient la densité de Rayleigh
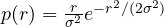 . Alors
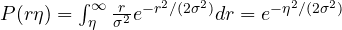 . ∎
Pour  , le seuil est
 ; pour ,
 . La dépendance vis-à-vis du seuil est exponentielle : une erreur de 1 dB dans l’estimation du bruit change d’un ordre de grandeur. C’est la raison du CFAR.
La probabilité de détection
Avec une cible constante d’amplitude  , l’amplitude suit la loi de Rice, et s’exprime avec la fonction Q de Marcum. Pour la conception, on utilise la formule empirique d’Albersheim, qui donne le rapport signal sur bruit nécessaire pour et voulues quand on intègre
 impulsions de façon non cohérente :
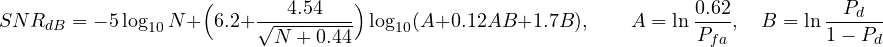
Pour  et avec une seule impulsion, il faut 13,1 dB : la valeur utilisée dans l’exemple de la leçon sur l’équation du radar. Une simulation avec deux millions d’échantillons de bruit et le seuil exact donne une d’environ et, avec une cible à 13,2 dB,
 , égale à la fonction de Marcum (0,902).
Intégrer plusieurs impulsions
La cible reste dans le faisceau pendant de nombreuses impulsions. Les additionner améliore le rapport signal sur bruit :
- l’intégration cohérente (somme des valeurs complexes, c’est-à-dire la FFT Doppler de la leçon sur le Doppler) : le signal s’ajoute en amplitude, le bruit en puissance, le gain est exactement ;
- l’intégration non cohérente (somme d’amplitudes ou de puissances, après le détecteur) : plus simple et indépendante de la phase, mais moins efficace. Avec Albersheim, pour et , le SNR nécessaire par impulsion passe de 13,1 dB avec une impulsion à 5,0 dB avec 10 impulsions (8,1 dB de gain contre 10 dB en cohérent) et à −1,3 dB avec 100 (14,4 dB contre 20).
Les cibles réelles fluctuent (la surface équivalente radar change d’un balayage à l’autre) : les modèles de Swerling décrivent leur statistique, et la même avec une cible fluctuante demande d’ordinaire plusieurs décibels de plus (8 dB avec une impulsion pour : leçon sur la surface équivalente radar).
Un exemple pour fixer les idées. Un radar de surveillance reçoit 25 impulsions d’un avion pendant que le faisceau passe. Une impulsion demanderait 13,1 dB ; en intégrant les 25 impulsions de façon non cohérente, 2,3 dB par impulsion suffisent (d’après la formule d’Albersheim), soit 10,8 dB de moins : dans l’équation du radar, la portée variant comme la racine quatrième de la puissance, la portée croît de 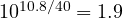 fois. Intégrer ne coûte que du temps et du calcul, et c’est la façon la moins chère de « voir plus loin ».
Le CFAR
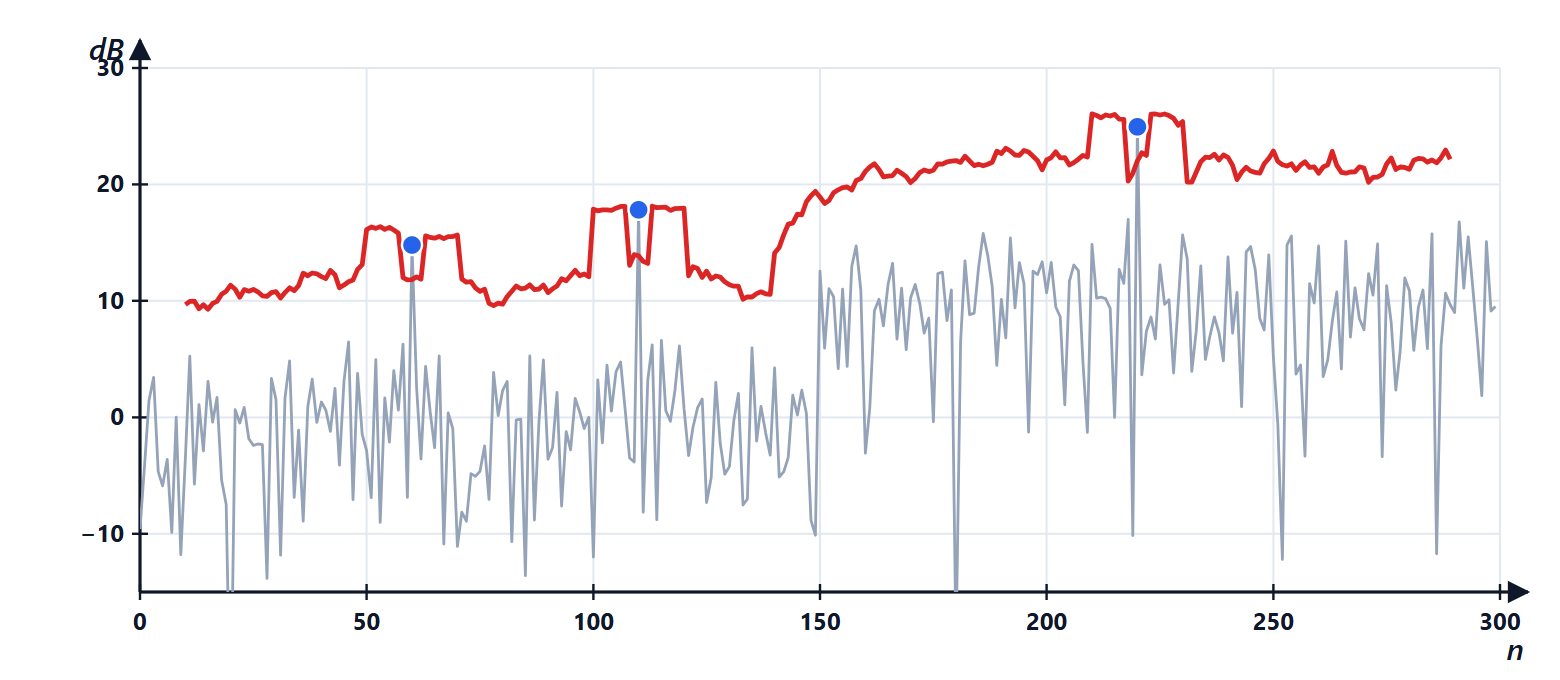
Le seuil demande de connaître  , mais le niveau de bruit et de fouillis change avec la distance, la direction, la météo, les interférences. Le CFAR (constant false alarm rate) estime le niveau à partir des cellules autour de celle qui est testée et fixe le seuil en proportion.
CA-CFAR (cell averaging) : on moyenne la puissance sur cellules de référence autour de la cellule testée (en excluant quelques cellules de garde, où pourrait se trouver l’écho de la cible elle-même), et l’on déclare une cible si la puissance de la cellule dépasse  fois la moyenne.
Théorème. Dans un bruit gaussien (puissance de loi exponentielle), le CA-CFAR à cellules a 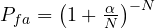 , indépendante du niveau de bruit ; donc
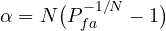 .
Démonstration. Soit  la somme des puissances de référence et
 le seuil. Pour fixé, la probabilité que la cellule testée (exponentielle de moyenne
 ) dépasse le seuil est
 . La somme de exponentielles indépendantes de moyenne a une loi gamma, et la moyenne de
 est sa fonction génératrice :
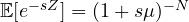 . Avec
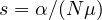 , on obtient
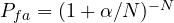 : a disparu. ∎
Avec  et
 ,
 (10,95 dB) ; une simulation de 400 000 essais donne
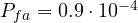 . Le prix de l’incertitude de l’estimation est la perte CFAR : si le bruit était connu, un seuil de
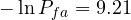 fois la moyenne suffirait, donc la perte est
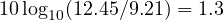 dB, qui diminue quand croît. Le CA-CFAR souffre quand une autre cible ou un bord de fouillis se trouve dans les cellules de référence : les variantes robustes (OS-CFAR, GO-CFAR) sont dans la leçon sur le filtrage du fouillis.
Résumé
- La détection est un test statistique : la probabilité de fausse alarme est fixée et la probabilité de détection maximisée (Neyman-Pearson).
- Dans le bruit, l’amplitude suit une loi de Rayleigh : le seuil est
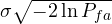 , 5,26 σ pour .
- Pour et , une seule impulsion demande un rapport signal sur bruit de 13,1 dB (Albersheim).
- Intégrer impulsions réduit le rapport nécessaire par impulsion : de fois en cohérent, un peu moins en non cohérent.
- Le CFAR estime le bruit à partir des cellules voisines et garde constante, avec une petite perte (1,3 dB avec 16 cellules).
Le code
import numpy as np
from scipy import stats

rng = np.random.default_rng(0)
dB = lambda x: 10 ** (x / 10)

# threshold for Pfa = 1e-6 and Monte Carlo check
pfa = 1e-6
threshold = np.sqrt(-2 * np.log(pfa))                # in units of sigma
M = 2_000_000
noise = rng.normal(size=M) + 1j * rng.normal(size=M) # I and Q with sigma = 1
print(f"threshold {threshold:.3f} sigma, simulated Pfa {np.mean(np.abs(noise) > threshold):.1e}")

# probability of detection for a constant target at 13.2 dB
A = np.sqrt(2 * dB(13.2))                            # SNR = A^2 / (2 sigma^2)
print(f"simulated Pd {np.mean(np.abs(A + noise[:200000]) > threshold):.3f}, "
      f"Marcum {1 - stats.ncx2.cdf(threshold ** 2, 2, A ** 2):.3f}")

def albersheim(pd, pfa, n=1):
    a, b = np.log(0.62 / pfa), np.log(pd / (1 - pd))
    return -5 * np.log10(n) + (6.2 + 4.54 / np.sqrt(n + 0.44)) * np.log10(a + 0.12 * a * b + 1.7 * b)
for n in (1, 10, 100):
    print(f"Albersheim, {n:3d} pulses: SNR per pulse {albersheim(0.9, 1e-6, n):.2f} dB")

# CA-CFAR: threshold factor and check
N, pfa = 16, 1e-4
alpha = N * (pfa ** (-1 / N) - 1)
p = rng.exponential(1.0, (400000, N + 1))           # powers: cell under test + N reference cells
pfa_sim = np.mean(p[:, 0] > alpha / N * p[:, 1:].sum(1))
print(f"CA-CFAR: alpha = {alpha:.2f}, simulated Pfa {pfa_sim:.1e}, loss {10 * np.log10(alpha / -np.log(pfa)):.2f} dB")
L’exécution affiche le seuil de 5,257 σ avec une simulée proche de (avec deux millions d’essais, on ne compte que quelques dépassements, donc l’estimation varie), simulée et calculée, les SNR d’Albersheim de 13,11, 4,99 et −1,26 dB, et pour le CFAR , d’environ et 1,31 dB de perte.




Benvenuti nella pagina su «La rivelazione: soglia e falso allarme, probabilità di rivelazione, integrazione degli impulsi e CFAR dimostrato». L'ho scritta pensando a chi studia ingegneria elettronica: se un passaggio non vi torna, un esercizio vi dà un risultato diverso o volete altro materiale sull'argomento, chiedete pure nei commenti e vi risponderò. Un voto con le stelle qui sopra mi aiuta a capire quali pagine migliorare.Welcome to the page on “Detection: threshold and false alarm, probability of detection, pulse integration and CFAR proved”. I wrote it for engineering students: if a step does not add up, an exercise gives you a different result or you would like more material on the topic, just ask in the comments and I will reply. A star rating above helps me understand which pages to improve.