Le radar : équation du radar, résolution et Doppler
Mesure de la distance, portée sans ambiguïté, résolution et compression d'impulsion, l'équation du radar avec démonstration et exemple, surface équivalente radar, effet Doppler, FMCW, réseaux d'antennes et SAR.
https://www.electronics-engineering.com/fr/radar-equation-du-radar-resolution-doppler/
Le radar (RAdio Detection And Ranging) émet des ondes radio et écoute leur écho pour détecter des objets et mesurer leur distance et leur vitesse. Né pendant la Seconde Guerre mondiale, il contrôle aujourd’hui le trafic aérien, prévoit la pluie, mesure la vitesse des voitures, guide le freinage automatique et le stationnement, et cartographie la Terre depuis l’espace. Dans cette leçon, nous établissons l’équation du radar et nous voyons comment on mesure la distance, la résolution et la vitesse.
Mesurer la distance
Un radar à impulsions émet de brèves impulsions et mesure le retard  de l’écho. L’onde fait l’aller-retour à la vitesse de la lumière :

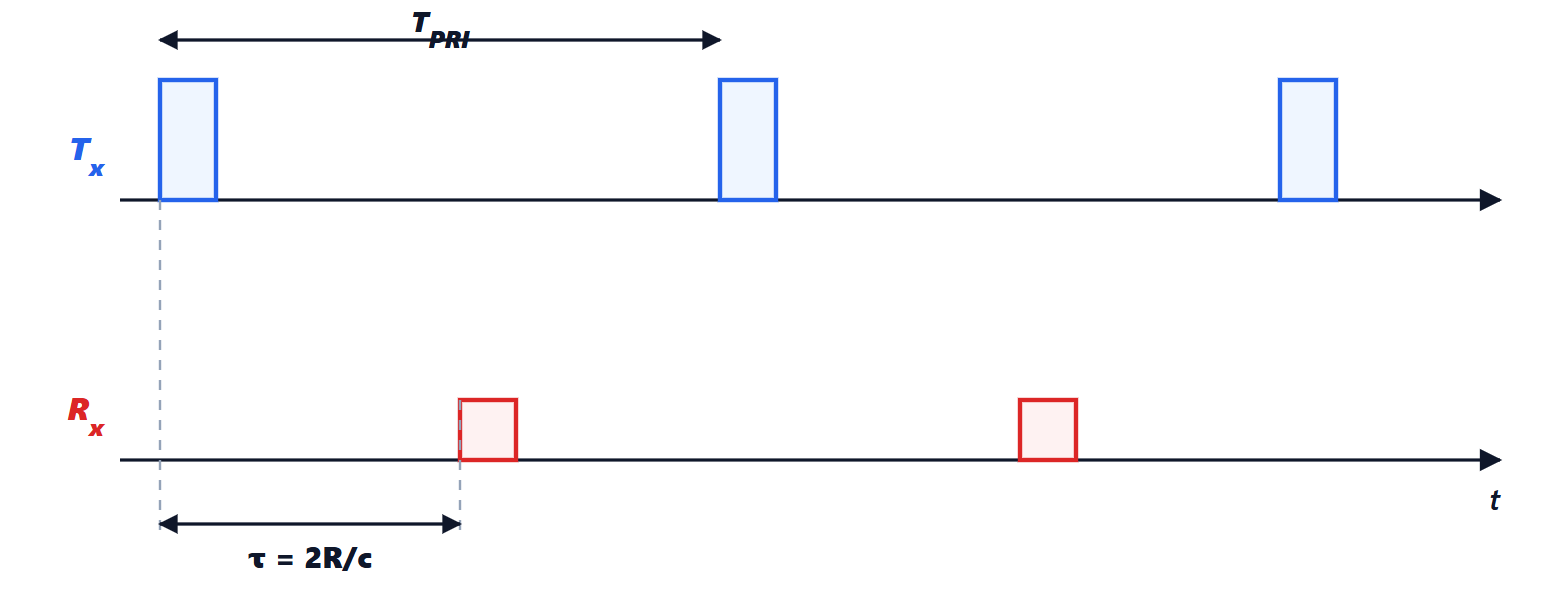
Portée sans ambiguïté. Les impulsions se répètent avec la période  (fréquence de répétition des impulsions PRF). Un écho qui arriverait après l’impulsion suivante lui serait attribué, et la cible paraîtrait proche. La portée maximale sans ambiguïté est
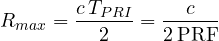
avec une PRF de 1 kHz, 150 km.
Résolution. Deux cibles se distinguent si leurs échos ne se recouvrent pas : pour une impulsion de durée  , la résolution en distance est
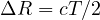 , 150 m avec 1 µs. Des impulsions plus courtes donnent une meilleure résolution mais, à puissance de crête égale, moins d’énergie et donc moins de portée. La compression d’impulsion (leçon de théorie des signaux sur la corrélation) résout le conflit : on émet une longue impulsion modulée (en fréquence ou par un code) et on la corrèle à la réception, ce qui donne l’énergie d’une longue impulsion et la résolution d’une courte, liée à la bande :
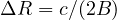 .
L’équation du radar
Théorème. La puissance reçue de l’écho d’une cible à la distance  est
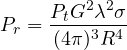
où  est le gain de l’antenne (le même à l’émission et à la réception) et
 la surface équivalente radar de la cible, en m².
Démonstration. Comme dans la formule de Friis (leçon de champs électromagnétiques sur les antennes), à la distance la densité de puissance est 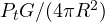 . La cible intercepte et réémet dans toutes les directions une quantité égale à ce que recevrait une surface :
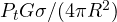 . Au retour, cette puissance se répartit de nouveau sur une sphère de rayon , et l’antenne de réception, de surface effective
 , recueille
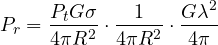
ce qui est la formule. ∎
La dépendance en  (au lieu du
 d’une liaison) est la grande difficulté du radar : doubler la portée demande seize fois la puissance.
Exemple. Un radar à 10 GHz ( cm), 1 kW de puissance de crête, antenne de 30 dBi, cible avec
 m² (à peu près un petit avion vu de face) à 10 km :
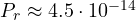 W, environ −103 dBm. Un écho très faible, détecté grâce à l’intégration de nombreuses impulsions et à la compression.
La surface équivalente radar dépend de la forme plus que de la taille : un réflecteur en coin (trois plans perpendiculaires) de quelques décimètres a une énorme surface équivalente, utilisé sur les bouées et les bateaux ; un avion « furtif » est conçu avec des surfaces inclinées et des matériaux absorbants pour réfléchir l’énergie loin du radar, ce qui réduit de plusieurs ordres de grandeur.
La vitesse : l’effet Doppler
Une cible qui s’approche avec une vitesse radiale  renvoie un écho décalé en fréquence de

(le facteur 2 vient de l’aller-retour). À 10 GHz, une voiture à 30 m/s (108 km/h) produit un décalage de 2 kHz, facile à mesurer avec précision. C’est le principe des radars de vitesse et des radars météorologiques, qui mesurent aussi la vitesse du vent par le mouvement des gouttes de pluie.
Le décalage Doppler sert aussi à séparer les cibles mobiles des échos fixes (clutter : sol, bâtiments, mer) : en éliminant la composante à fréquence nulle, il ne reste que les objets en mouvement.
Les radars modernes
- Les radars à onde continue modulée en fréquence (FMCW) : ils émettent en continu une fréquence qui croît linéairement ; la différence entre les fréquences émise et reçue est proportionnelle au retard, donc à la distance. Ils sont simples et de faible puissance : les radars à 77 GHz des voitures, pour le régulateur de vitesse adaptatif et le freinage d’urgence, sont de ce type, sur une seule puce.
- Les radars à réseau phasé : le faisceau est orienté électroniquement en quelques microsecondes (leçon sur les antennes), en suivant de nombreuses cibles à la fois.
- Le radar à synthèse d’ouverture (SAR) : monté sur un satellite ou un avion en mouvement, il combine les échos recueillis le long du trajet comme s’ils venaient d’une antenne longue de kilomètres, et produit des images du sol avec une résolution métrique, de jour comme de nuit et à travers les nuages.


Benvenuti nella pagina su «Il radar: equazione, risoluzione e Doppler». L'ho scritta pensando a chi studia ingegneria elettronica: se un passaggio non vi torna, un esercizio vi dà un risultato diverso o volete altro materiale sull'argomento, chiedete pure nei commenti e vi risponderò. Un voto con le stelle qui sopra mi aiuta a capire quali pagine migliorare.Welcome to the page on “Radar: the radar equation, resolution and Doppler”. I wrote it for engineering students: if a step does not add up, an exercise gives you a different result or you would like more material on the topic, just ask in the comments and I will reply. A star rating above helps me understand which pages to improve.