Mesure de fréquence et de temps : fréquencemètres, base de temps et variance d'Allan
Comptage direct et comptage de période, l'erreur de plus ou moins un coup, la fréquence de croisement démontrée, les compteurs réciproques, l'erreur de base de temps, les oscillateurs de référence, l'écart-type d'Allan, l'erreur de déclenchement.
https://www.electronics-engineering.com/fr/mesure-de-frequence-et-de-temps-compteur-base-de-temps-variance-d-allan/
La fréquence et le temps sont les grandeurs mesurées avec la plus grande précision de toutes : une horloge atomique se trompe de moins d’une seconde en des millions d’années, et un compteur de laboratoire lit dix ou douze chiffres significatifs. La raison est que compter est facile, et bien compter est seulement une question de bonne référence. Dans cette leçon, nous regardons le fréquencemètre et le périodemètre avec leurs erreurs de comptage, le croisement entre les deux avec sa démonstration, l’erreur de base de temps, les oscillateurs de référence et la variance d’Allan.
Le fréquencemètre à comptage direct
Le principe est élémentaire : une porte est ouverte pendant un temps  connu avec précision et l’on compte les fronts du signal qui passent. Si le signal a une fréquence
 , le comptage vaut environ
 , et l’instrument affiche
 . Le temps de porte est dérivé d’un oscillateur de référence interne, en divisant sa fréquence.
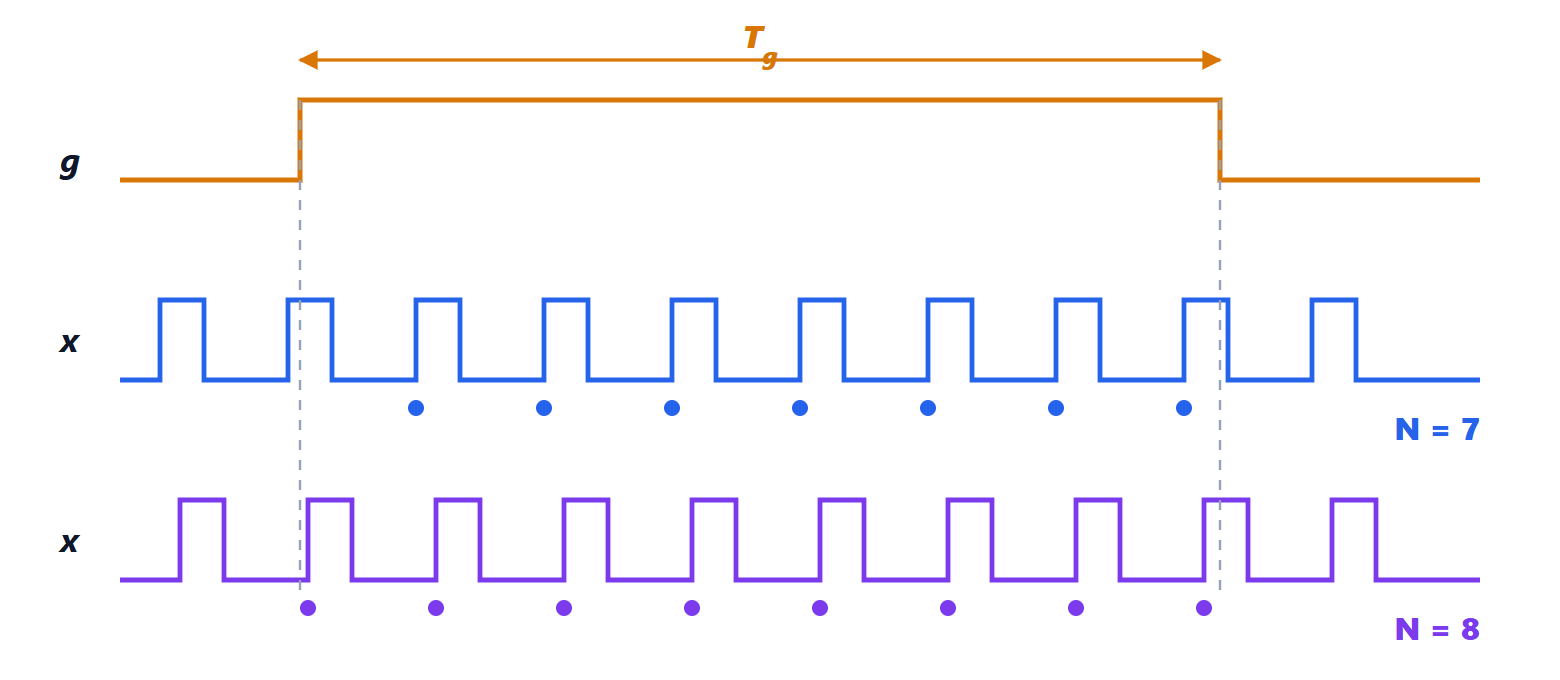
La porte n’est pas synchronisée avec le signal, donc, selon la position des fronts par rapport à l’ouverture, on compte un front de plus ou de moins : c’est l’erreur de ±1 coup, et l’erreur relative est
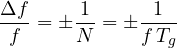
Exemple. Avec  s, un signal de 10 MHz est lu avec une résolution de 1 Hz, c’est-à-dire
 ; un signal de 1 kHz avec une résolution de 1 Hz, c’est-à-dire 0,1 %. Le comptage direct est excellent pour les hautes fréquences et médiocre pour les basses.
Le périodemètre
Pour les basses fréquences, le schéma s’inverse : le signal ouvre la porte pendant une période  , et l’on compte les impulsions de l’horloge de référence, de fréquence
 . Le comptage vaut
 et l’erreur de ±1 coup est maintenant
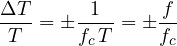
Cette fois, l’erreur croît avec la fréquence. Avec  MHz, un signal de 1 kHz est mesuré avec une erreur de
 , cent fois mieux que le comptage direct avec une porte de 1 s.
Théorème. Le comptage direct avec une porte et le périodemètre avec une horloge ont la même erreur à la fréquence

En dessous de  , le périodemètre est meilleur, au-dessus, le comptage direct.
Démonstration. On égale les erreurs relatives : 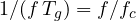 , c’est-à-dire
 . La première erreur décroît avec , la seconde croît, donc à gauche du point de croisement la seconde est plus petite et à droite la première. ∎
Avec MHz et s,  kHz, où les deux se trompent d’environ
 . Les compteurs réciproques modernes suppriment le problème : ils ouvrent la porte en synchronisme avec un front du signal, comptent ensemble les périodes du signal et celles de l’horloge, et calculent le rapport. La résolution ne dépend alors que de l’horloge et du temps de mesure, pas de la fréquence ; avec une interpolation du temps entre les fronts, on atteint des résolutions de quelques dizaines de picosecondes par mesure.
L’erreur de base de temps
Le comptage est parfait à une unité près, mais le temps de porte vient de l’oscillateur interne, qui a sa propre erreur.
Théorème. Si la fréquence de référence a une erreur relative  , la fréquence mesurée a la même erreur relative .
Démonstration. Le temps de porte s’obtient en comptant  périodes de la référence :
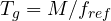 . Si la référence est
 , la porte dure
 , on compte
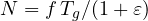 fronts, et l’instrument, qui divise par le nominal, affiche
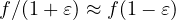 . L’erreur relative a pour module . Il en va de même pour le périodemètre, où
 apparaît directement. ∎
La base de temps fixe donc une limite qu’aucun temps de porte ne peut dépasser. Les choix typiques sont :
- quartz simple (XO) :
 , varie beaucoup avec la température ;
- quartz compensé en température (TCXO) :
 , celui de nombreux instruments bon marché et des téléphones ;
- quartz thermostaté (OCXO) :
 par an, avec une excellente stabilité à court terme ;
- rubidium :
 par an, une horloge atomique compacte ;
- oscillateur asservi au GPS (GPSDO) : un OCXO ou un rubidium corrigé en permanence par les signaux des satellites, qui portent le temps des horloges au césium, avec une erreur moyenne inférieure à
 .
Les laboratoires distribuent une référence commune de 10 MHz à tous les instruments, qui ont une entrée dédiée : ainsi, toutes les mesures de fréquence du banc partagent la même exactitude.
La stabilité et la variance d’Allan
L’exactitude dit à quelle distance la fréquence moyenne est de la fréquence nominale ; la stabilité dit de combien la fréquence fluctue dans le temps. Pour la décrire, on n’utilise pas l’écart-type ordinaire : le bruit des oscillateurs contient des composantes à basse fréquence (bruit de scintillation et marche aléatoire) pour lesquelles l’écart-type continue de croître avec la durée de la mesure et ne converge pas. On utilise plutôt l’écart-type d’Allan : on mesure les fréquences relatives moyennes  sur des intervalles consécutifs de durée
 , et l’on calcule
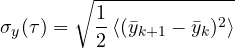
c’est-à-dire que l’on ne considère que la différence entre des mesures adjacentes, ce qui est insensible aux dérives lentes. Le tracé de  en fonction de dit pour quel temps de moyennage un oscillateur est le plus stable : un OCXO atteint vers une seconde, puis se dégrade à cause du vieillissement ; un maser à hydrogène descend à
 en une journée.
Les mesures d’intervalle de temps
Un compteur mesure aussi le temps entre deux événements : un front sur une voie déclenche le comptage, un front sur l’autre l’arrête. Outre l’erreur de quantification, il y a l’erreur de déclenchement : le bruit décale l’instant où le signal franchit le seuil. En linéarisant le front autour du seuil, un bruit de valeur efficace  sur un front de pente
 produit une erreur de temps

C’est pourquoi on règle le déclenchement au point le plus raide du front et on utilise des signaux à fronts rapides : 1 mV de bruit sur un front de 1 V/ns décale l’instant de 1 ps, sur un front de 1 V/µs de 1 ns. C’est le même mécanisme qui produit la gigue (jitter) dans les systèmes numériques et les convertisseurs.





Sono l'autore di questa pagina su «Misure di frequenza e tempo: contatori, base dei tempi e varianza di Allan». Se qualcosa non è chiaro, se vi serve un esempio in più o volete approfondire un punto, scrivetelo qui sotto nei commenti: rispondo personalmente. Se la pagina vi è stata utile, lasciate un voto con le stelle in cima all'articolo.I am the author of this page on “Frequency and time measurement: counters, timebase and Allan variance”. If something is unclear, if you need another example or want to go deeper into a point, write it in the comments below: I answer personally. If the page was useful, leave a star rating at the top of the article.