Temps des circuits synchrones et domaines d'horloge
La contrainte de préétablissement et la fréquence maximale avec un exemple, la contrainte de maintien, le décalage d'horloge (skew) et la gigue (jitter), le pipeline, l'analyse temporelle statique, le passage entre domaines d'horloge et les FIFO asynchrones.
https://www.electronics-engineering.com/fr/temps-circuits-synchrones-preetablissement-maintien-domaines-d-horloge/
Dans un circuit synchrone, toutes les bascules changent d’état ensemble, sur le front d’une seule horloge, et entre un front et le suivant, les réseaux combinatoires ont le temps de calculer les nouvelles valeurs. Cette discipline rend gérables d’énormes conceptions, mais elle impose des contraintes temporelles précises. Dans cette leçon, nous établissons la fréquence maximale d’un circuit, la contrainte de maintien, l’effet du décalage d’horloge, le pipeline et le passage de données entre domaines d’horloge différents.
Le chemin entre deux bascules
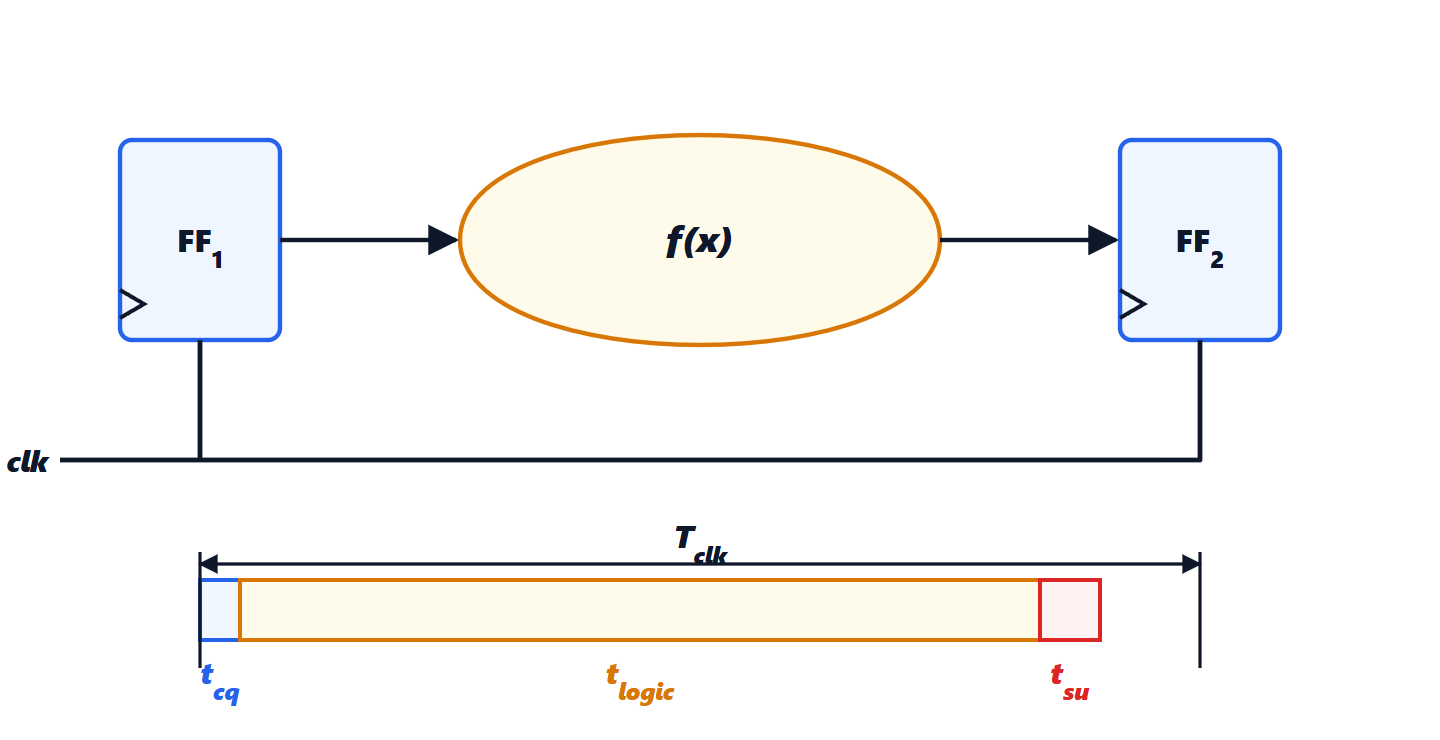
Sur le front  , la première bascule change sa sortie après
 ; la nouvelle valeur traverse la logique en au plus
 ; elle doit arriver à la seconde bascule au moins
 avant le front
 .
Théorème (contrainte de préétablissement). Le circuit fonctionne si
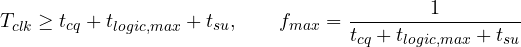
La démonstration est le raisonnement que l’on vient de faire : une donnée lancée sur un front doit être stable à l’entrée de la bascule suivante avant le front d’après.
Exemple.  ns,
 ns,
 ns :
 ns,
 MHz. Le chemin dont la somme est la plus grande est le chemin critique, et il fixe la fréquence de tout le circuit : peu importe la rapidité de tous les autres.
La contrainte de maintien
Il y a aussi le risque inverse : que la nouvelle donnée arrive trop tôt et écrase la valeur que la bascule suivante est encore en train de capturer sur le même front. La donnée à la seconde bascule doit rester stable pendant  après le front :
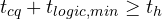
La contrainte de maintien ne dépend pas de la fréquence : si elle est violée, le circuit ne fonctionne pas, même avec une horloge très lente. Cela arrive typiquement avec deux bascules reliées directement, sans logique entre elles, et avec l’horloge qui arrive en retard sur la seconde. Les outils de conception la corrigent en insérant des tampons de retard sur les chemins trop courts.
Le décalage d’horloge (skew)
L’horloge n’arrive pas à toutes les bascules au même instant : le réseau de distribution a des retards différents vers différents points de la puce. La différence est le skew  . Si l’horloge arrive plus tard à la bascule réceptrice, la contrainte de préétablissement s’améliore et celle de maintien empire ; si elle arrive plus tôt, c’est l’inverse :
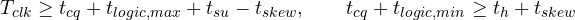
Il y a ensuite la gigue (jitter), la variation aléatoire de la période d’un cycle à l’autre, qui grignote toujours la marge. Dans les processeurs, le réseau d’horloge est conçu comme un arbre équilibré ou une grille, et il consomme une part importante de la puissance de la puce.
Le pipeline
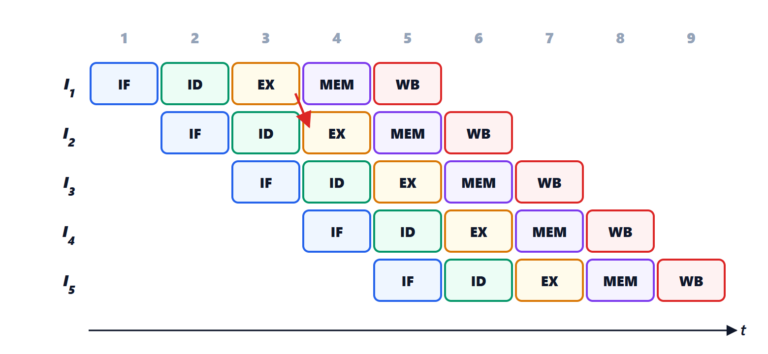
Si le chemin critique est trop lent pour la fréquence souhaitée, on le coupe en insérant des registres au milieu : c’est le pipeline, le même que celui vu pour les processeurs en architecture des calculateurs. Une logique de 4 ns divisée en deux étages de 2 ns tourne à une fréquence double : chaque donnée met deux cycles (la latence augmente) mais une nouvelle entre à chaque cycle (le débit double). C’est la principale technique pour les hautes fréquences dans les FPGA et les circuits de traitement du signal.
L’inverse est possible quand une opération est trop longue mais rare : on déclare un chemin multicycle, auquel on accorde deux périodes ou plus, et les outils de vérification en tiennent compte.
La vérification temporelle
Une puce a des millions de chemins. On ne les vérifie pas par simulation, mais par analyse temporelle statique : un programme calcule les retards maximal et minimal de chaque chemin, y compris les variations de procédé, de tension et de température (les « coins »), et signale les éventuelles marges négatives (slack). Le concepteur déclare les contraintes : la fréquence de chaque horloge, les retards d’entrée et de sortie, les exceptions.
Les domaines d’horloge
Des systèmes différents ont des horloges différentes : une interface USB, la mémoire, le processeur. Un signal qui passe d’un domaine à un autre est, pour le domaine récepteur, asynchrone, et doit être traité comme on l’a vu dans la leçon sur les bascules :
- un bit seul passe par un synchroniseur à deux bascules ;
- un mot de plusieurs bits ne peut pas être synchronisé bit par bit, parce que les bits pourraient être capturés à des cycles différents et former une valeur qui n’a jamais existé. On utilise donc une FIFO asynchrone, avec ses pointeurs en code de Gray (un seul bit change à chaque incrément, donc une valeur capturée en pleine transition est toujours soit l’ancienne, soit la nouvelle), ou un protocole de poignée de main (handshake) qui maintient la donnée immobile jusqu’à ce que l’autre côté confirme l’avoir lue.
Les erreurs de passage de domaine d’horloge sont parmi les plus insidieuses de l’électronique numérique : elles n’apparaissent pas en simulation, se manifestent rarement et seulement sur certains exemplaires, ce qui explique l’existence d’outils de vérification dédiés.

Ciao, sono l'autore di «Temporizzazione dei circuiti sincroni e domini di clock». Domande, dubbi, segnalazioni di errori o richieste di approfondimento sono benvenuti: scriveteli qui sotto e vi rispondo io. Potete anche votare la pagina con le stelle all'inizio dell'articolo.Hi, I am the author of “Timing of synchronous circuits and clock domains”. Questions, doubts, error reports and requests for more detail are all welcome: write them below and I will answer. You can also rate the page with the stars at the top of the article.