Définir un contrôleur pour le Segway avec MATLAB
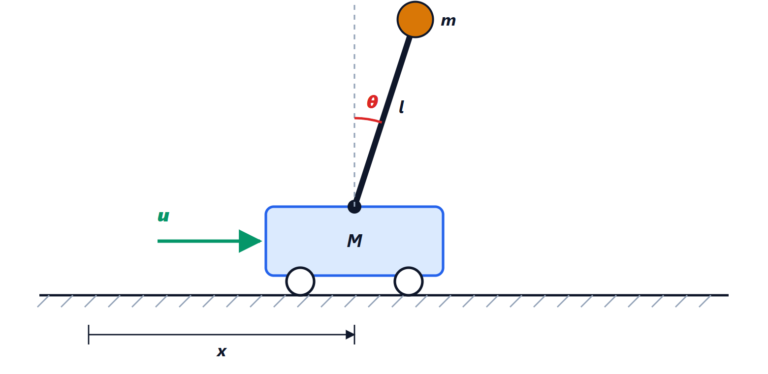
Le Segway peut être représenté comme un pendule inversé sur un chariot. Le pendule inversé sur un chariot est un système non linéaire invariant dans le temps dont les équations sont déterminées…
https://www.electronics-engineering.com/fr/definir-un-controleur-pour-un-pendule-inverse-sur-un-chariot/

Le Segway peut être représenté comme un pendule inversé sur un chariot.
Le pendule inversé sur un chariot est un système non linéaire invariant dans le temps, dont les équations sont déterminées en appliquant les lois de la physique, comme expliqué dans cette vidéo.

Ce système est représenté comme un système d’état (State Space) et linéarisé autour du point d’équilibre (pendule à la verticale).
On explique ensuite clairement comment utiliser les outils de MATLAB pour évaluer la commandabilité du système, puis définir les constantes du contrôleur en tenant compte aussi de la rapidité du système, et donc du jerk, en appliquant la méthode LQR.





Benvenuti nella pagina su «definire un controllore per il segway in Matlab». L'ho scritta pensando a chi studia ingegneria elettronica: se un passaggio non vi torna, un esercizio vi dà un risultato diverso o volete altro materiale sull'argomento, chiedete pure nei commenti e vi risponderò. Un voto con le stelle qui sopra mi aiuta a capire quali pagine migliorare.