definire un controllore per il segway in Matlab
https://www.electronics-engineering.com/definire-un-controllore-di-un-pendolo-invertito-su-un-carrello-con-matlab

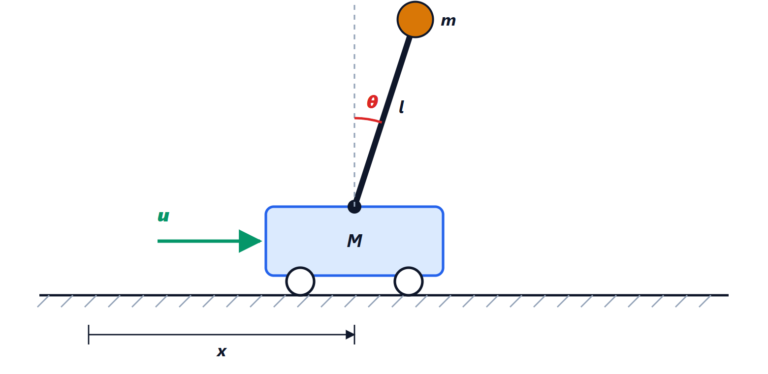
Il seqway può essere rappresentato come un pendolo inverso su un carrello.
Il pendolo inverso su un carrello rappresenta un sistema non lineare tempo invariante le cui equazioni sono determinate applicando le leggi della fisica come spiegato in questo video.

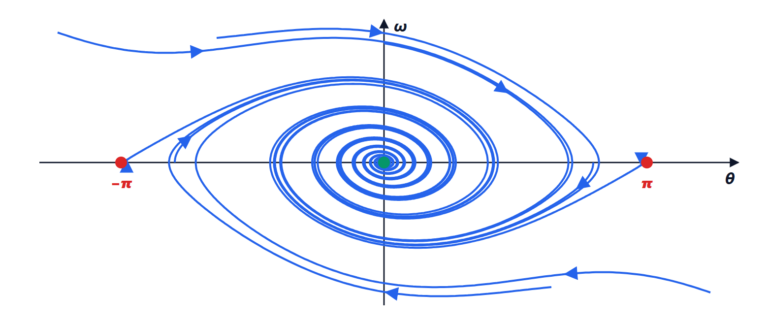
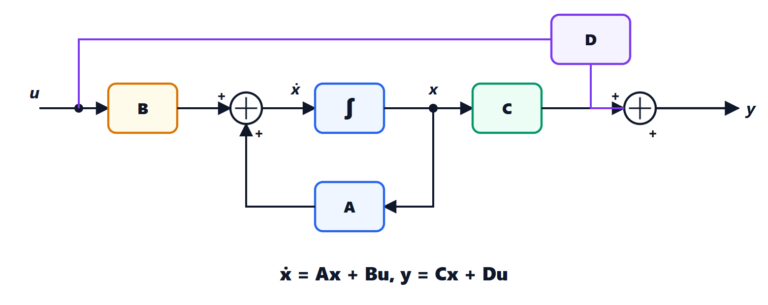
Questo sistema viene rappresentato come un sistema State Space e viene linearizzato intorno al punto di equilibrio (pendolo verticale).
In seguito viene spiegato con chiarezza come utilizzare i tool di Matlab per valutare la controllabilità del sistema e successivamente definire un le costanti del controllore tenendo anche conto della rapidità del sistema e quindi tenendo anche in considerazione il jerk applicando LQR.


Benvenuti nella pagina su «definire un controllore per il segway in Matlab». L'ho scritta pensando a chi studia ingegneria elettronica: se un passaggio non vi torna, un esercizio vi dà un risultato diverso o volete altro materiale sull'argomento, chiedete pure nei commenti e vi risponderò. Un voto con le stelle qui sopra mi aiuta a capire quali pagine migliorare.