Les séquences avec GRAFCET et SFC
Étapes, transitions et actions, règles d'évolution, un poste de perçage, traduction en code avec une seule étape active démontrée, divergences, interverrouillages et modes de marche.
https://www.electronics-engineering.com/fr/sequences-grafcet-sfc-interverrouillages/
Une grande part de l’automatisation industrielle est de la logique séquentielle : serrer la pièce, percer, retirer l’outil, desserrer, recommencer. Décrire une séquence avec des équations booléennes éparpillées est source d’erreurs ; le diagramme fonctionnel en séquence la rend lisible comme une recette. Dans cette leçon, nous regardons le GRAFCET et le SFC, les règles d’évolution, l’exemple d’un poste de perçage, la traduction en code avec la démonstration qu’elle garde une seule étape active, les branches et les interverrouillages.
Étapes, transitions, actions
Le GRAFCET (IEC 60848) et son équivalent de programmation, le SFC (sequential function chart, l’un des langages de l’IEC 61131-3), décrivent une séquence avec :
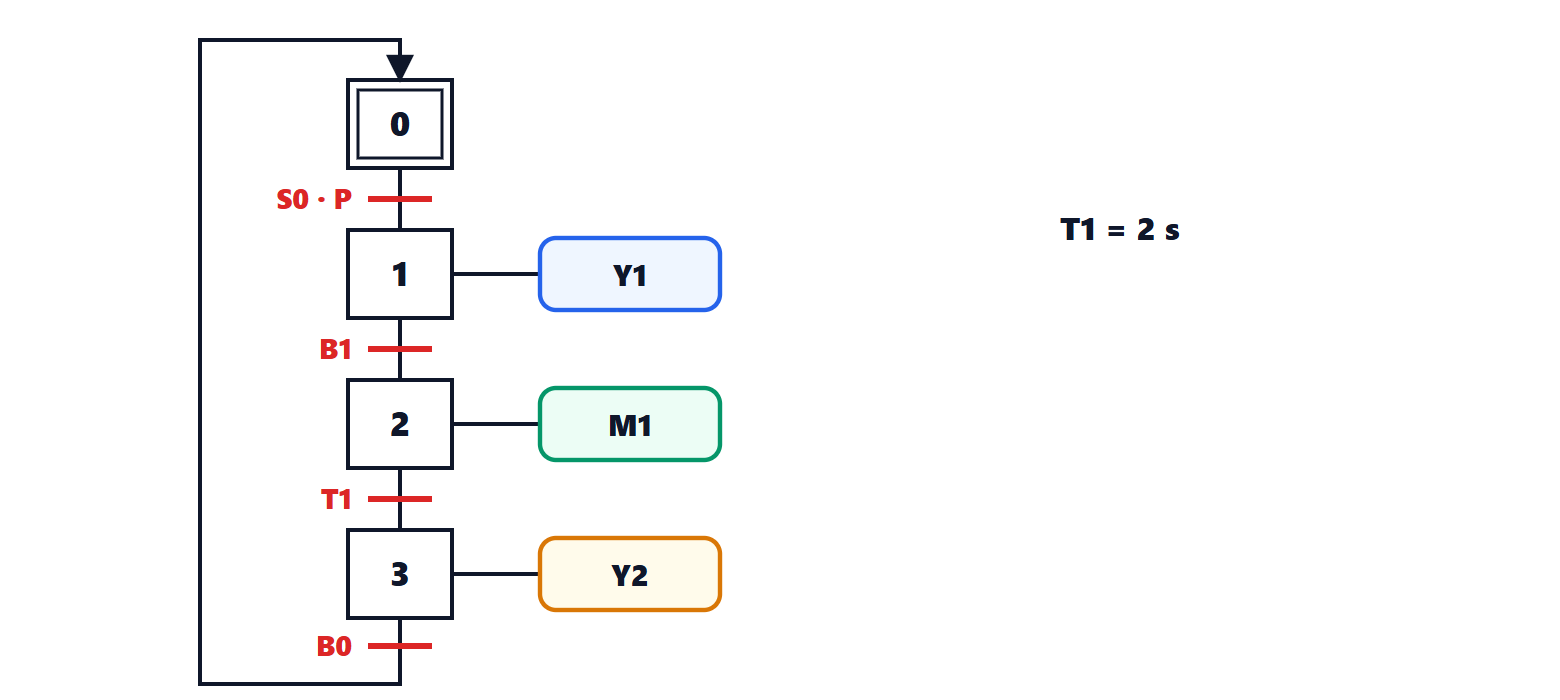
- des étapes : les états de la machine, représentés par des carrés numérotés ; l’étape initiale a un double contour. Chaque étape est active ou inactive ;
- des actions associées aux étapes : les sorties commandées tant que l’étape est active ;
- des transitions entre étapes, représentées par des barres, avec une réceptivité : la condition logique (capteurs, boutons-poussoirs, temporisations) qui permet de les franchir.
Les règles d’évolution
- Au départ, les étapes initiales sont actives.
- Une transition est validée si toutes les étapes immédiatement précédentes sont actives ; elle est franchie si elle est validée et que sa réceptivité est vraie.
- Franchir une transition désactive les étapes précédentes et active les suivantes.
- Les transitions franchissables au même instant sont franchies simultanément.
- Si une étape doit être à la fois activée et désactivée, elle reste active.
Exemple. Dans le poste de perçage, à l’étape 0 la machine attend le départ avec la pièce présente ; à l’étape 1, le vérin Y1 serre la pièce jusqu’à ce que le capteur B1 confirme le serrage ; à l’étape 2, le moteur M1 perce pendant 2 s (la temporisation T1 démarre quand l’étape devient active) ; à l’étape 3, la sortie Y2 ramène la broche jusqu’au capteur B0, et l’on revient à l’étape 0. N’importe qui, même le technicien de maintenance qui n’a pas écrit le programme, lit la séquence et comprend à quelle étape la machine s’est arrêtée.
Du diagramme au code
De nombreux automates exécutent directement le SFC ; sinon on le traduit. On associe une variable booléenne  à chaque étape
 . Pour chaque transition de l’étape à l’étape
 de réceptivité
 :
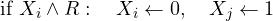
et les sorties se calculent à partir des étapes : Y1 =  , M1 =
 , Y2 =
 .
Théorème. Dans une séquence linéaire fermée en boucle, en partant avec la seule étape initiale active et en évaluant à chaque cycle toutes les transitions sur l’état au début du cycle, exactement une étape est toujours active.
Démonstration. Par récurrence sur les cycles. Au départ, une seule étape est active. Supposons qu’au début d’un cycle seule l’étape soit active. Dans une séquence linéaire, la seule transition validée est celle qui part de , parce que toute autre transition a une étape inactive pour prédécesseur. Si sa réceptivité est fausse, rien ne change ; si elle est vraie, est remis à zéro et seule l’étape suivante est activée. Dans les deux cas, à la fin du cycle une seule étape est active. ∎
La condition « sur l’état au début du cycle » n’est pas un détail. Si le programme évaluait les transitions dans l’ordre et que chacune voyait les changements faits par les précédentes, une étape qui vient d’être activée pourrait être quittée dans le même cycle, et avec des réceptivités déjà vraies la séquence « glisserait » à travers plusieurs étapes d’un coup, en sautant des actions. Pour l’éviter, on calcule d’abord toutes les transitions franchissables puis on met à jour les étapes ; ou l’on écrit les transitions dans l’ordre inverse. La même séquence s’écrit en texte structuré avec une instruction CASE sur le numéro d’étape (leçon sur la programmation des automates).
Les branches
- La divergence en OU (alternative) : plusieurs transitions partent d’une étape, et l’on choisit une branche, par exemple selon le type de pièce. Les réceptivités doivent être mutuellement exclusives, sinon on activerait deux branches.
- La divergence en ET (simultanée, double trait) : une fois la transition franchie, plusieurs étapes sont activées ensemble, par exemple deux postes qui travaillent en parallèle ; la convergence en ET attend que toutes les branches aient fini. Ici le théorème précédent ne vaut plus : plus d’une étape est active, et le compte revient à un à la convergence.
Interverrouillages et modes de marche
La séquence décrit le fonctionnement normal, mais une machine réelle a aussi :
- des interverrouillages : conditions qui empêchent une action dangereuse ou dommageable quelle que soit l’étape (ne pas percer si la pièce n’est pas serrée, ne pas ouvrir deux vannes incompatibles). On les écrit comme des conditions supplémentaires sur les sorties, non seulement sur les transitions ;
- des modes manuel, automatique, cycle unique, et la gestion des arrêts et de la reprise après une urgence, qui demandent souvent plus de code que la séquence elle-même. Le guide GEMMA organise ces modes dans un diagramme standard ;
- la surveillance des temps : si une étape dure bien plus que prévu (le capteur B1 n’arrive jamais), on déclenche une alarme qui indique l’étape et le capteur attendu, ce qui divise par deux les temps de dépannage.
Les fonctions de sécurité pour les personnes, comme l’arrêt d’urgence, ne sont pas confiées à la séquence de l’automate standard : elles exigent des composants et une logique certifiés (leçon sur la sûreté de fonctionnement).
Sono l'autore di questa pagina su «Sequenze con GRAFCET e SFC». Se qualcosa non è chiaro, se vi serve un esempio in più o volete approfondire un punto, scrivetelo qui sotto nei commenti: rispondo personalmente. Se la pagina vi è stata utile, lasciate un voto con le stelle in cima all'articolo.I am the author of this page on “Sequences with GRAFCET and SFC”. If something is unclear, if you need another example or want to go deeper into a point, write it in the comments below: I answer personally. If the page was useful, leave a star rating at the top of the article.