Capteurs et liaisons : la boucle 4-20 mA et les codeurs
Pourquoi un courant, zéro vivant et NAMUR, le bilan de tension de la boucle démontré avec un exemple, HART, paramètres des capteurs, quadrature des codeurs et code Gray démontrés.
https://www.electronics-engineering.com/fr/boucle-de-courant-4-20-ma-zero-vivant-codeurs-code-gray/
Un système automatisé voit l’installation par ses capteurs et agit par ses actionneurs ; la liaison entre le terrain et le contrôleur doit transporter des signaux sur des centaines de mètres, dans des environnements pleins de bruit, et signaler ses propres défauts. Dans cette leçon, nous regardons la boucle de courant 4-20 mA avec le bilan de tension démontré et un exemple, la mise à l’échelle et le « zéro vivant », les paramètres des capteurs, et les codeurs incrémentaux et absolus avec les démonstrations sur le décodage en quadrature et le code Gray.
La boucle de courant 4-20 mA
Le standard le plus répandu pour les signaux analogiques de terrain transmet la mesure sous forme de courant entre 4 et 20 mA, proportionnel à la valeur entre le minimum et le maximum de l’étendue de mesure.
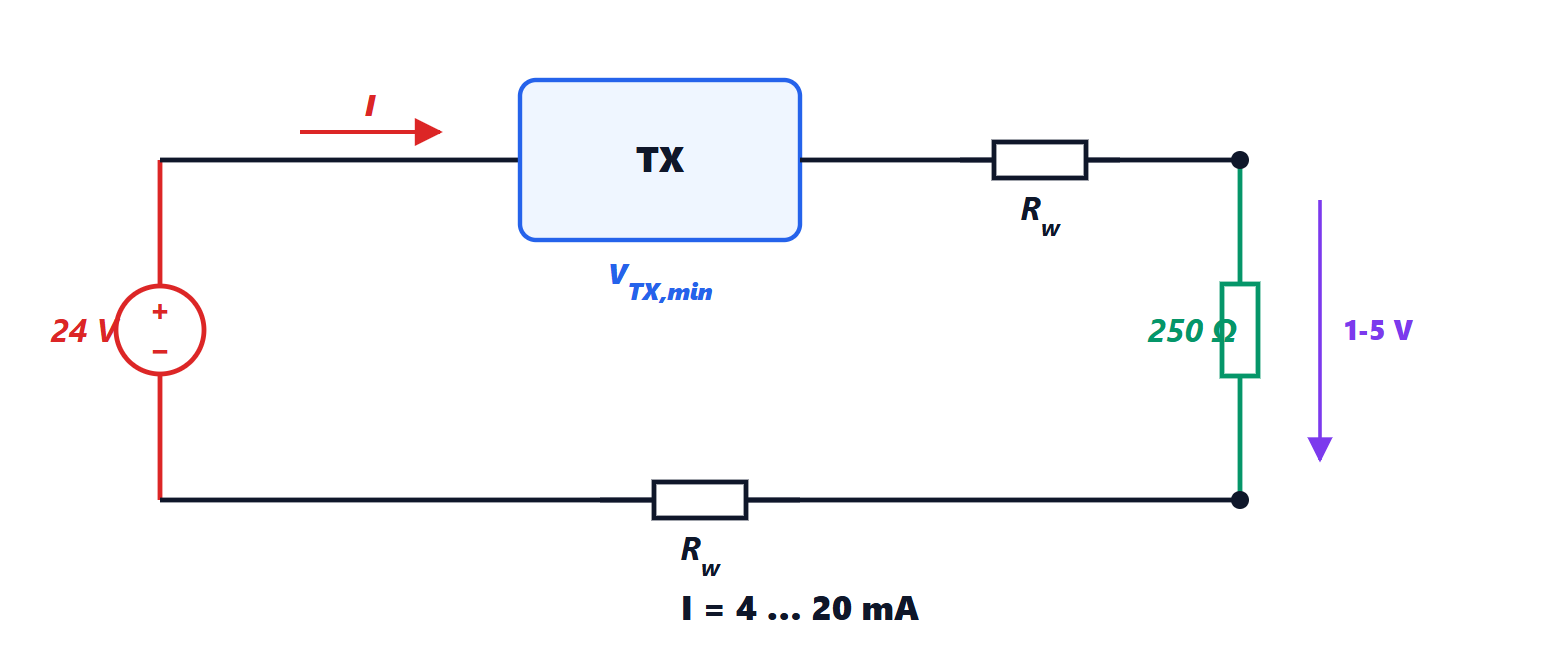
Pourquoi un courant et non une tension ? Dans un circuit série, le courant est le même en tout point (loi des nœuds de Kirchhoff) : la résistance des fils, qui change avec la longueur et la température, ne modifie pas la mesure, alors qu’une tension arriverait diminuée de la chute dans les fils. De plus, la faible impédance du circuit le rend insensible aux perturbations capacitives (leçon de Compatibilité électromagnétique sur le couplage). Et deux fils suffisent, qui portent à la fois l’alimentation du transmetteur et le signal.
La valeur mesurée s’obtient avec 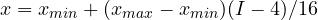 . Le zéro de l’étendue de mesure correspond à 4 mA, non à 0 : c’est le zéro vivant. Un courant inférieur à environ 3,6 mA (fil coupé, transmetteur en panne) ou supérieur à 21 mA (court-circuit) est hors de l’étendue et est reconnu comme un défaut (recommandation NAMUR NE 43). Avec un zéro à 0 mA, un fil coupé ressemblerait à une mesure minimale valable : par exemple un réservoir vide, alors qu’il déborde.
Théorème. Une boucle alimentée sous la tension  , avec un transmetteur qui a besoin d’au moins
 pour fonctionner, marche sur toute l’étendue si la résistance totale de la boucle (fils plus résistance de mesure) vérifie
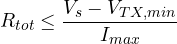
Démonstration. Par la loi des mailles de Kirchhoff, la tension disponible aux bornes du transmetteur est  . Elle est minimale quand le courant est maximal,
 mA (ou un peu plus s’il faut signaler le défaut haut). Elle doit rester au moins égale à :
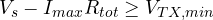 , d’où la formule. ∎
Exemple.  V,
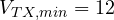 V :
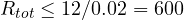 Ω. Avec 250 Ω de résistance de mesure, il reste 350 Ω pour les fils : avec un câble de 0,5 mm² (environ 36 Ω/km par conducteur, soit 72 Ω/km aller-retour), on peut atteindre presque 5 km. Si d’autres instruments sont insérés dans la boucle (un indicateur local, une barrière de sécurité intrinsèque pour les zones explosives), chacun consomme une partie du bilan.
Au courant analogique, le protocole HART superpose un signal numérique modulé en fréquence et de moyenne nulle, qui ne perturbe pas la mesure et permet de configurer le transmetteur et de lire ses diagnostics. De plus en plus souvent, les capteurs sont reliés directement à un réseau (IO-Link, bus de terrain, leçon sur les réseaux industriels).
Les paramètres des capteurs
- Étendue de mesure et surcharge admissible.
- Exactitude : à quel point la mesure est proche de la valeur vraie, toutes erreurs comprises (leçon de Mesures électriques sur l’incertitude).
- Répétabilité : à quel point des mesures répétées dans les mêmes conditions se ressemblent. Pour beaucoup de boucles de régulation, elle compte plus que l’exactitude, parce qu’une erreur constante se compense.
- Résolution : la plus petite variation détectable.
- Temps de réponse, souvent exprimé par une constante de temps : un capteur lent ajoute un retard à la boucle de régulation (leçon sur les modèles de process).
- Indice de protection (IP), température de fonctionnement, certifications pour atmosphères explosives (ATEX).
Les codeurs
Un codeur incrémental mesure une rotation avec un disque à  traits lu par deux capteurs décalés d’un quart de trait : les signaux A et B sont deux ondes carrées en quadrature.
Théorème. Compter tous les fronts de A et de B donne  comptes par tour, et le sens de rotation se déduit de l’ordre des fronts.
Démonstration. Dans une période de trait, chaque onde a un front montant et un front descendant ; les fronts de A et de B, décalés d’un quart de période, ne coïncident jamais, et dans une période il y en a quatre, également espacés. Avec périodes par tour, il y a fronts. En tournant dans un sens, A précède B d’un quart de période, dans l’autre il le suit : au front montant de A, B vaut 0 dans un sens et 1 dans l’autre, et le compteur monte ou descend en conséquence. ∎
Exemple. Un codeur de 1024 traits donne 4096 comptes par tour, soit une résolution d’environ 0,088°. Un troisième signal Z (l’index) donne une impulsion par tour, pour trouver le zéro.
Un codeur incrémental perd sa position quand on l’éteint. Un codeur absolu lit sur plusieurs pistes un code qui identifie la position. On utilise le code Gray, dans lequel deux positions consécutives diffèrent d’un seul bit : avec le binaire naturel, en passant de 0111 à 1000, quatre bits changent, que les capteurs ne lisent jamais exactement au même instant, et pendant un moment n’importe quelle valeur pourrait être lue. Le code Gray se construit par réflexion : le code à  bits est celui à
 bits précédé de 0, suivi du même en ordre inverse précédé de 1. Par récurrence, des positions consécutives à l’intérieur de chaque moitié diffèrent d’un bit (par l’hypothèse sur le code à bits), et à la frontière entre les deux moitiés les deux mots ont la même fin et ne diffèrent que par le bit ajouté ; le premier et le dernier diffèrent aussi d’un seul bit, et le code est cyclique.


Benvenuti nella pagina su «Sensori e collegamenti: anello 4-20 mA ed encoder». L'ho scritta pensando a chi studia ingegneria elettronica: se un passaggio non vi torna, un esercizio vi dà un risultato diverso o volete altro materiale sull'argomento, chiedete pure nei commenti e vi risponderò. Un voto con le stelle qui sopra mi aiuta a capire quali pagine migliorare.Welcome to the page on “Sensors and connections: the 4-20 mA loop and encoders”. I wrote it for engineering students: if a step does not add up, an exercise gives you a different result or you would like more material on the topic, just ask in the comments and I will reply. A star rating above helps me understand which pages to improve.