Trasmettitori e ricevitori radar: potenza e ciclo utile, magnetron, klystron, TWT e GaN, duplexer, formula di Friis
Potenza di picco, potenza media ed energia per impulso, i tipi di trasmettitore, il duplexer con circolatore e limitatore, la catena di ricezione e la formula di Friis dimostrata, il rumore di fase che limita l'MTI, la dinamica del ricevitore, con i calcoli in Python.
Dietro l’antenna ci sono le due metà “di potenza” e “di sensibilità” del radar: il trasmettitore, che deve generare impulsi di kilowatt o megawatt con una fase stabilissima, e il ricevitore, che deve accorgersi di eco di  W aggiungendo meno rumore possibile, pochi microsecondi dopo che a pochi centimetri di distanza è passato un megawatt. Questa lezione descrive i tipi di trasmettitore (magnetron, klystron, tubo a onde progressive, stato solido), il legame tra potenza di picco, potenza media e ciclo utile, il duplexer che protegge il ricevitore, la catena di ricezione con la formula di Friis per la cifra di rumore, la stabilità di fase che serve all’MTI, e la dinamica del ricevitore.
L’idea in parole semplici
Il radar è come una persona che grida fortissimo e subito dopo deve ascoltare un sussurro lontano. Due problemi: il grido non deve “assordare” l’orecchio (il ricevitore va protetto mentre si trasmette), e l’orecchio deve essere sensibilissimo, cioè aggiungere pochissimo fruscio proprio. In più, per i radar coerenti, il grido deve avere sempre esattamente la stessa “intonazione” (la fase), altrimenti le eco ferme non si cancellano più e il clutter ritorna.
Per la portata conta l’energia di ogni impulso, non la potenza: si può gridare fortissimo per un attimo (magnetron: un megawatt per un microsecondo) o parlare a voce più bassa ma molto più a lungo (stato solido: dieci kilowatt per cento microsecondi), e poi comprimere l’impulso lungo con la tecnica della lezione sulle forme d’onda. L’energia è la stessa.
Potenza di picco, ciclo utile e potenza media
Il trasmettitore emette impulsi di durata  con potenza di picco
 e frequenza di ripetizione
 . Il ciclo utile (duty cycle) è
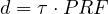 , la potenza media
 e l’energia per impulso
 .
- Magnetron: 1 MW di picco, impulsi di 1 μs, PRF 1 kHz: ciclo utile 0,1 %, 1 kW medio, 1 J per impulso.
- Stato solido: 10 kW di picco, impulsi di 100 μs (compressi in ricezione), PRF 1 kHz: ciclo utile 10 %, 1 kW medio, 1 J per impulso.
Stessa energia, quindi stessa portata (a parità di elaborazione), con una potenza di picco cento volte più bassa. È il motivo per cui la compressione d’impulso ha permesso il passaggio allo stato solido: i transistor non reggono picchi enormi, ma lavorano bene con cicli utili alti. Un impulso lungo ha però un difetto: mentre si trasmette non si riceve, e i bersagli più vicini di  (15 km per 100 μs) sono “accecati”; si rimedia con un secondo impulso corto per le distanze brevi.
I tipi di trasmettitore
- Magnetron: un oscillatore a tubo a vuoto, in cui gli elettroni ruotano in un campo magnetico davanti a cavità risonanti. Economico, compatto, efficiente; ma è un oscillatore, e a ogni impulso parte con fase casuale (radar non coerente, lezione sul Doppler). Lo si trova nei radar navali di navigazione e, come curiosità, nei forni a microonde.
- Klystron: un amplificatore a tubo; il fascio di elettroni viene modulato in velocità da una prima cavità, si raggruppa in pacchetti e cede energia a una cavità d’uscita. Potenze altissime (decine di MW di picco) e grande stabilità di fase, banda stretta. Grandi radar di sorveglianza e acceleratori di particelle.
- Tubo a onde progressive (TWT, travelling wave tube): l’onda viaggia lungo un’elica insieme al fascio di elettroni e viene amplificata su una banda larga (un’ottava). Radar avionici, guerra elettronica.
- Stato solido: transistor in nitruro di gallio (GaN), oggi dominanti. Ogni transistor dà da decine a centinaia di watt; se ne combinano molti, oppure se ne mette uno in ogni modulo di trasmissione e ricezione di una schiera attiva (lezione sulle schiere di fase), dove la potenza si somma nello spazio. Vantaggi: tensioni basse, nessun riscaldatore, degrado graduale (se si guasta il 5 % dei moduli di una schiera, potenza irradiata e guadagno in ricezione calano insieme di circa 0,7 dB e la portata solo del 4 %, invece di fermarsi).
Il duplexer: proteggere il ricevitore
Un’antenna sola trasmette e riceve: il duplexer collega l’antenna al trasmettitore durante l’impulso e al ricevitore subito dopo. Con 1 MW in trasmissione (90 dBm) e un preamplificatore che sopporta al massimo 20 dBm, servono almeno 70 dB di isolamento. Si usano circolatori a ferrite (dispositivi non reciproci che mandano la potenza da una porta alla successiva in un solo verso, grazie al tensore di permeabilità della ferrite magnetizzata visto nel corso di Campi elettromagnetici), con 20-30 dB di isolamento, e limitatori o commutatori a gas o a diodi PIN, che durante l’impulso si chiudono e riflettono la potenza. Il tempo di recupero del commutatore, dopo l’impulso, è una zona cieca in più.
La catena di ricezione e la formula di Friis
Il ricevitore classico (supereterodina) amplifica il segnale con un preamplificatore a basso rumore (LNA), lo converte a frequenza intermedia con un mixer e un oscillatore locale, lo filtra e lo amplifica ancora, poi lo campiona (lezione sul radar digitale). Ogni stadio aggiunge rumore; la cifra di rumore totale si calcola con la formula di Friis:
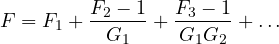
Dimostrazione. Si usa la temperatura di rumore equivalente 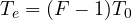 , il rumore che ogni stadio aggiunge riportato al suo ingresso. Il rumore aggiunto dal secondo stadio,
 , riportato all’ingresso del primo va diviso per il guadagno
 ; quello del terzo per
 . Quindi
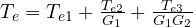 , e sostituendo si ottiene la formula. ∎
La conseguenza pratica: il primo stadio decide quasi tutto, purché abbia guadagno alto. Esempio con un LNA da 1,2 dB e 25 dB di guadagno, un mixer con 7 dB di perdita e 7 dB di cifra di rumore, un amplificatore a frequenza intermedia da 3 dB:
| catena | cifra di rumore | temperatura di rumore |
|---|---|---|
| LNA in testa | 1,3 dB | 101 K |
| 2 dB di perdita (guida, limitatore) prima del LNA | 3,3 dB | 329 K |
| senza LNA, mixer in testa | 10,0 dB | 2610 K |
Ogni decibel di perdita prima del preamplificatore si aggiunge direttamente alla cifra di rumore: per questo, nelle schiere attive, il LNA è montato subito dietro ogni elemento d’antenna. Senza preamplificatore la cifra di rumore peggiora di quasi 9 dB, che nell’equazione radar costano il 40 % della portata.
La stabilità: perché l’MTI ha bisogno di un trasmettitore pulito
Un’eco fissa si cancella nell’MTI solo se due impulsi consecutivi sono identici. Se la fase del trasmettitore (o dell’oscillatore locale) varia in modo casuale da impulso a impulso con uno scarto quadratico medio  , il residuo del clutter dopo il cancellatore a due impulsi ha potenza
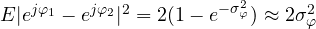 (per fasi gaussiane indipendenti). L’attenuazione del clutter è quindi limitata a circa
 : con 10 mrad (0,6°) di rumore di fase, 37 dB; con 1 mrad, 57 dB. Se il clutter è 60 dB sopra il rumore, serve una stabilità migliore di un milliradiante tra un impulso e l’altro: è la ragione dei klystron, degli oscillatori a cristallo di quarzo di altissima qualità, e del rumore di fase come specifica principale degli oscillatori radar. Lo stesso vale per il jitter dell’orologio del convertitore.
La dinamica
Il ricevitore deve gestire, nello stesso istante, l’eco di una montagna vicina e quella di un piccolo bersaglio lontano: differenze di 80-100 dB. Un convertitore ideale a  bit ha una dinamica di
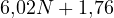 dB: 74 dB a 12 bit, 86 a 14, 98 a 16 (nella pratica qualche decibel di meno). Se il segnale satura il convertitore, nascono armoniche e intermodulazioni che sembrano bersagli falsi, e l’MTI non cancella più il clutter. I rimedi sono il controllo automatico del guadagno nel tempo (STC, sensitivity time control, che riduce il guadagno per le distanze brevi, dove le eco sono forti), il guadagno che dipende dalla mappa del clutter, e l’elaborazione Doppler prima delle soglie, che aggiunge il guadagno d’integrazione.
In sintesi
- La portata dipende dall’energia per impulso: potenza di picco per durata. Lo stato solido usa picchi bassi e impulsi lunghi compressi.
- Magnetron (oscillatore, non coerente), klystron e TWT (amplificatori a tubo, coerenti), stato solido GaN (coerente, modulare, degrado graduale).
- Il duplexer (circolatore e limitatore) protegge il ricevitore: decine di dB di isolamento.
- Formula di Friis: il primo stadio domina la cifra di rumore; ogni perdita davanti al LNA si paga per intero.
- Il rumore di fase del trasmettitore limita la cancellazione del clutter a circa
 .
- Il ricevitore deve avere grande dinamica; STC e mappe di guadagno evitano la saturazione.
Il codice
import numpy as np

dB = lambda x: 10 ** (x / 10)
lin2dB = lambda x: 10 * np.log10(x)

# 1) potenza di picco, ciclo utile e potenza media
for nome, Ppk, tau, prf in (("magnetron", 1e6, 1e-6, 1e3), ("stato solido", 10e3, 100e-6, 1e3)):
    d = tau * prf
    print(f"{nome:12s}: picco {Ppk / 1e3:7.0f} kW, impulso {tau * 1e6:5.0f} us, ciclo utile {d * 100:4.1f} %, "
          f"potenza media {Ppk * d:6.0f} W, energia per impulso {Ppk * tau:5.2f} J")

# 2) cifra di rumore di una catena di ricezione (formula di Friis)
def friis(stadi):                                       # stadi: (guadagno dB, cifra di rumore dB)
    F, Gtot = 0.0, 1.0
    for i, (g, f) in enumerate(stadi):
        F += dB(f) if i == 0 else (dB(f) - 1) / Gtot
        Gtot *= dB(g)
    return lin2dB(F)
lna, mixer, fi = (25, 1.2), (-7, 7), (30, 3)
perdita = (-2, 2)                                        # 2 dB di perdita (limitatore, guida) prima del preamplificatore
for nome, catena in (("preamplificatore in testa", [lna, mixer, fi]),
                     ("2 dB di perdita prima del preamplificatore", [perdita, lna, mixer, fi]),
                     ("senza preamplificatore", [mixer, fi])):
    F = friis(catena)
    print(f"{nome:44s}: cifra di rumore {F:4.1f} dB, temperatura di rumore {290 * (dB(F) - 1):5.0f} K")

# 3) protezione del ricevitore: isolamento necessario tra trasmettitore e preamplificatore
Ptx_dBm, max_lna_dBm = 10 * np.log10(1e6 / 1e-3), 20.0
print(f"trasmettitore {Ptx_dBm:.0f} dBm, preamplificatore al massimo {max_lna_dBm:.0f} dBm: servono {Ptx_dBm - max_lna_dBm:.0f} dB di isolamento")

# 4) stabilità: il rumore di fase del trasmettitore limita la cancellazione del clutter nell'MTI
rng = np.random.default_rng(0)
M = 200000
for sig in (0.01, 0.001):                               # scarto quadratico medio della fase da impulso a impulso, rad
    clutter = np.exp(1j * rng.normal(0, sig, (M, 2)))   # eco fissa di potenza 1, due impulsi
    residuo = np.mean(np.abs(clutter[:, 1] - clutter[:, 0]) ** 2)
    print(f"fase con {sig * 1e3:4.0f} mrad di rumore: clutter attenuato di {-lin2dB(residuo):.1f} dB (teoria 1/(2 sigma^2) = {-lin2dB(2 * sig ** 2):.1f} dB)")

# 5) dinamica del convertitore
for bit in (12, 14, 16):
    print(f"convertitore a {bit} bit: {6.02 * bit + 1.76:.0f} dB di dinamica")
L’esecuzione stampa 1 J per impulso per i due trasmettitori (0,1 % e 10 % di ciclo utile), le cifre di rumore 1,3, 3,3 e 10,0 dB con le temperature 101, 329 e 2610 K, i 70 dB di isolamento, l’attenuazione del clutter di 37,0 e 57,0 dB (uguale alla teoria) e la dinamica di 74, 86 e 98 dB.