Cinematica: moto rettilineo, moto del proiettile e moto circolare
Posizione, velocità e accelerazione come derivate, le leggi del moto uniformemente accelerato, traiettoria, gittata e altezza massima del proiettile, accelerazione centripeta e moti relativi.
La cinematica descrive il moto senza chiedersi che cosa lo provochi: dove si trova un corpo, quanto va veloce, come cambia la sua velocità. Gli strumenti sono i vettori della lezione precedente e le derivate di Analisi 1. In questa lezione ricaviamo le leggi del moto rettilineo, del moto del proiettile e del moto circolare, che poi useremo in tutta la dinamica.
Posizione, velocità, accelerazione
Il moto di un punto è descritto dal vettore posizione  in funzione del tempo. La velocità è la sua derivata, l’accelerazione è la derivata della velocità:
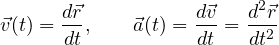
La velocità media in un intervallo  è
 : è la pendenza della corda nel grafico posizione-tempo, mentre la velocità istantanea è la pendenza della tangente. La velocità istantanea è sempre tangente alla traiettoria.
Il percorso inverso usa gli integrali: conoscendo l’accelerazione e le condizioni iniziali si ricostruiscono velocità e posizione.
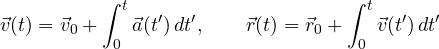
Moto rettilineo uniforme
Se la velocità è costante,  e la posizione cresce linearmente:
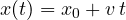 . Nel grafico
 è una retta di pendenza
 .
Moto uniformemente accelerato
Dimostrazione delle tre leggi
Con accelerazione costante  , integrando una volta si ottiene la velocità, integrando di nuovo la posizione:
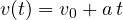
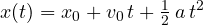
Ricavando 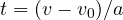 dalla prima e sostituendo nella seconda si elimina il tempo:
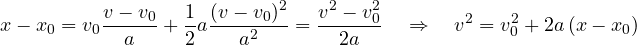
Quest’ultima è comodissima quando il tempo non interessa. Esempio: un’auto a 100 km/h (27,8 m/s) frena con decelerazione 7 m/s². Lo spazio di frenata è 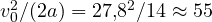 m. A 130 km/h diventa circa 93 m: lo spazio cresce con il quadrato della velocità.
Un caso importante è la caduta libera: vicino alla superficie terrestre ogni corpo, in assenza di aria, accelera verso il basso con  m/s², indipendentemente dalla massa.
Moto del proiettile
Un corpo lanciato con velocità  che forma un angolo
 con l’orizzontale, se si trascura l’aria, ha accelerazione costante
 . L’idea chiave è che i due moti sono indipendenti: in orizzontale il moto è uniforme, in verticale è uniformemente accelerato.
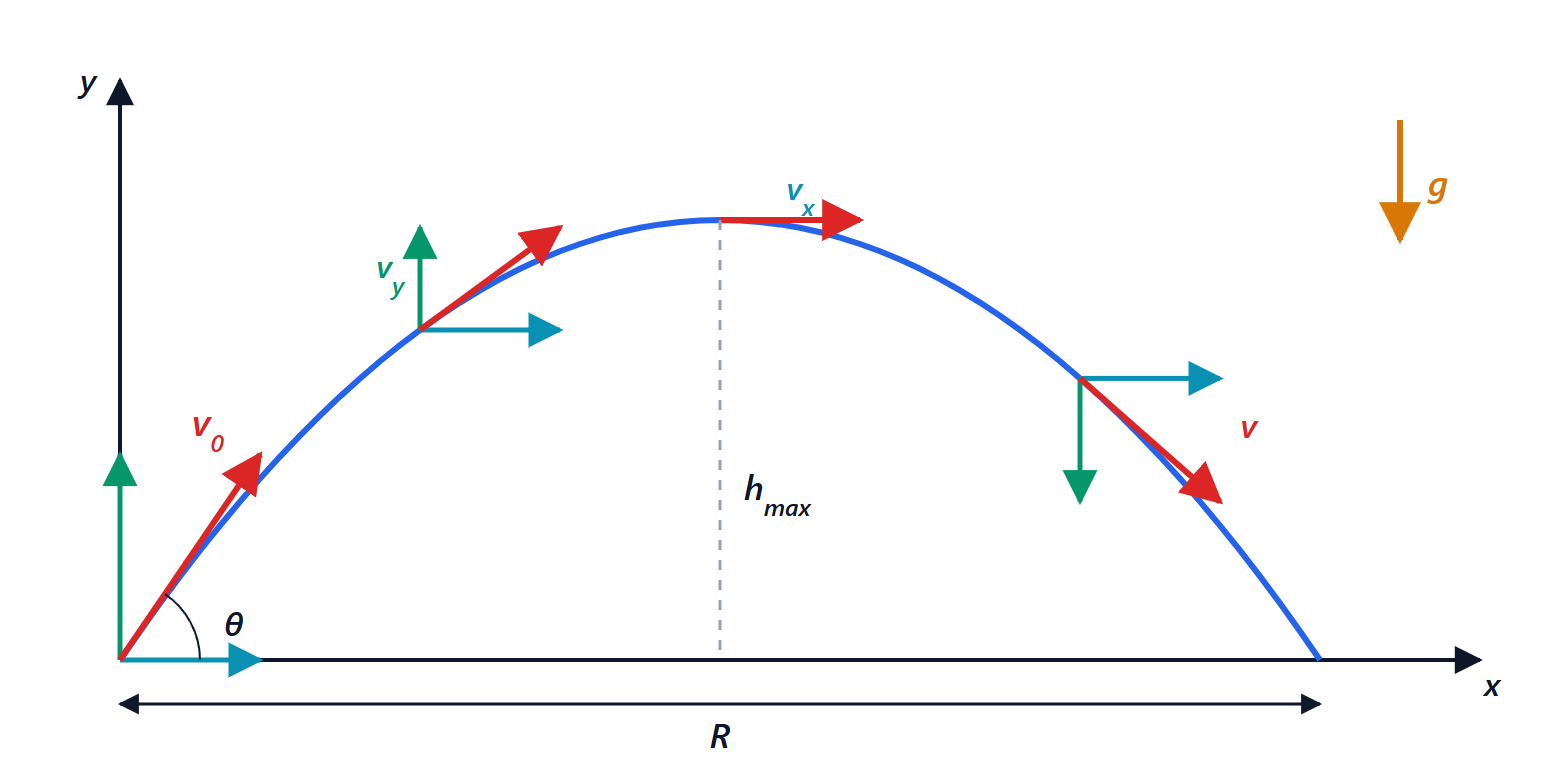
 (azzurra) resta costante; quella verticale
 (verde) diminuisce, si annulla nel punto più alto e poi cambia verso. La velocità (rossa) è sempre tangente alla traiettoria.
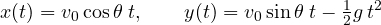
Dimostrazione: la traiettoria è una parabola
Dalla prima equazione 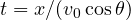 . Sostituendo nella seconda:
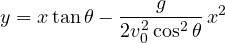
È una parabola con la concavità verso il basso, che passa per l’origine.
Gittata e altezza massima
Il proiettile torna a terra quando  , cioè per
 o
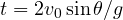 . La gittata è la distanza percorsa in orizzontale in quel tempo:
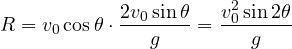
Poiché  vale al massimo 1 per
 , quello è l’angolo di gittata massima. Angoli complementari (30° e 60°) danno la stessa gittata. L’altezza massima si raggiunge quando
 ; usando
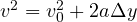 sulla verticale:
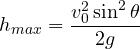
Esempio. Un pallone calciato a 20 m/s con un angolo di 35°: 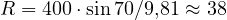 m,
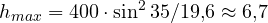 m. Nella realtà l’aria accorcia la gittata, e parecchio per una pallina leggera.
Moto circolare
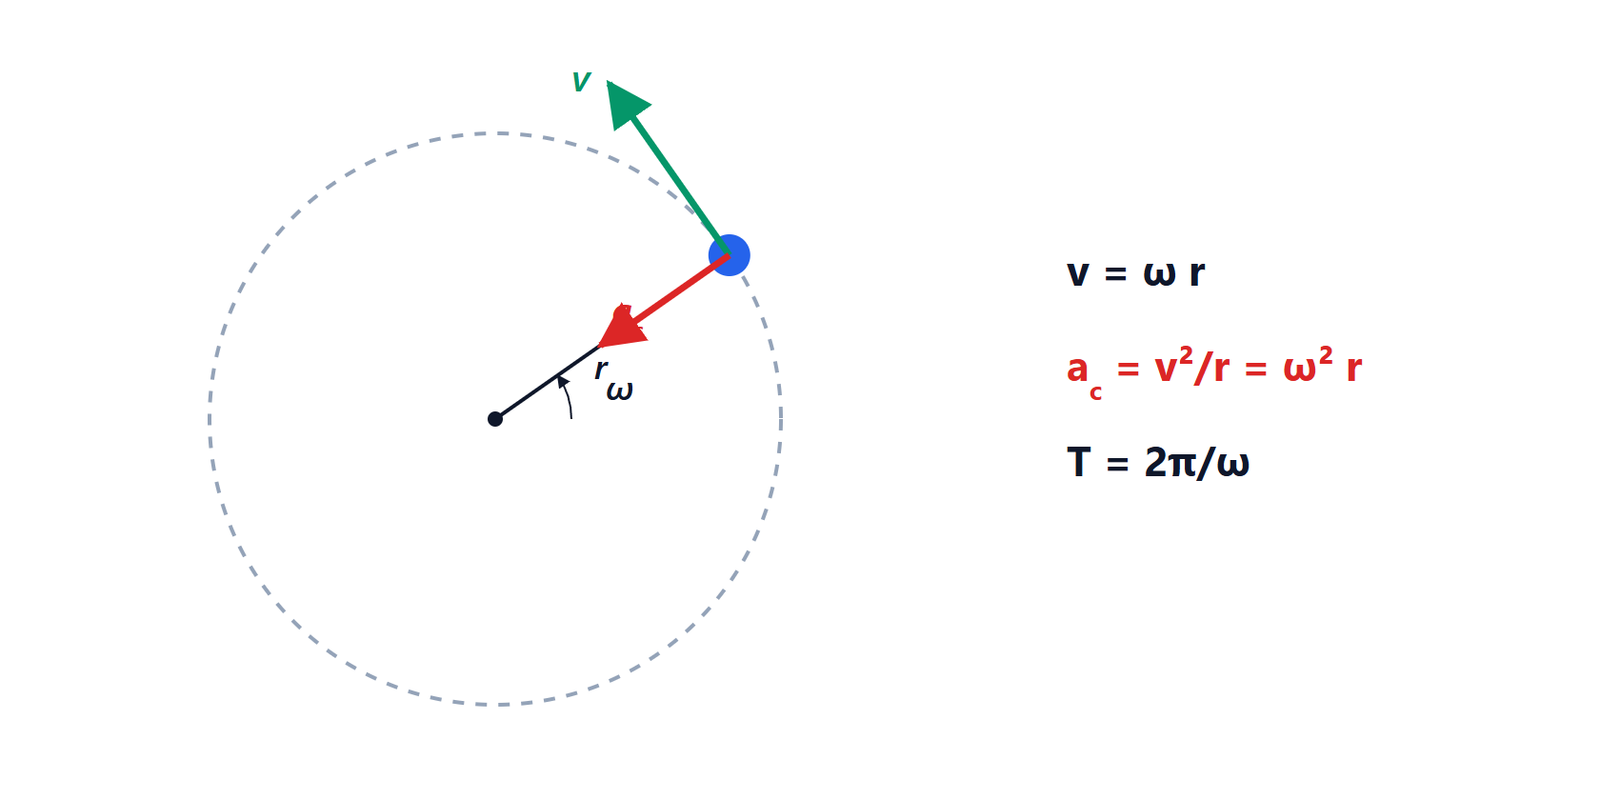
Un punto che si muove su una circonferenza di raggio  è descritto dall’angolo
 . La velocità angolare è
 (rad/s) e la velocità lungo la circonferenza è
 . Se
 è costante il moto è circolare uniforme, con periodo
 e frequenza
 .
Dimostrazione: l’accelerazione centripeta
Anche se il modulo della velocità è costante, la sua direzione cambia: quindi c’è un’accelerazione. Scriviamo la posizione con  :
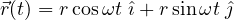
Derivando una volta:
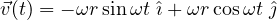
che ha modulo  ed è perpendicolare a
 (il prodotto scalare è nullo). Derivando ancora:
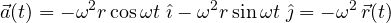
L’accelerazione è opposta al vettore posizione, cioè punta verso il centro, e vale
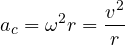
Se anche il modulo della velocità cambia, all’accelerazione centripeta si aggiunge un’accelerazione tangenziale 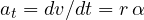 , dove
 è l’accelerazione angolare.
Esempio. Un disco rigido da 7200 giri al minuto: 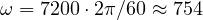 rad/s. Un punto a 4 cm dal centro ha
 m/s e un’accelerazione centripeta di circa
 m/s², oltre duemila volte
 .
Moti relativi
La velocità dipende da chi la misura. Se un sistema di riferimento si muove rispetto a un altro con velocità costante  , le velocità misurate nei due sistemi sono legate dalla trasformazione di Galileo:

Un passeggero che cammina a 1,5 m/s verso la testa di un treno che viaggia a 30 m/s si muove a 31,5 m/s rispetto ai binari. Le accelerazioni invece sono le stesse nei due sistemi, perché è costante: per questo le leggi di Newton valgono uguali in tutti i sistemi inerziali. Questa regola funziona bene a velocità piccole rispetto a quella della luce; oltre serve la relatività.
In sintesi
| Moto | Leggi |
|---|---|
| rettilineo uniforme | 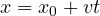 |
| uniformemente accelerato |  , 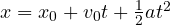 , 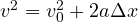 |
| proiettile | 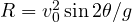 , 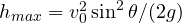 |
| circolare uniforme | ,  , |