Grandezze fisiche, unità di misura e vettori
Il Sistema Internazionale, l'analisi dimensionale con l'esempio del pendolo, cifre significative, componenti dei vettori, somma, prodotto scalare e vettoriale con un esercizio svolto.
La fisica descrive il mondo con numeri, ma un numero da solo non basta: “3” non vuol dire niente, “3 metri” sì, e “3 metri verso nord” ancora di più. Questa prima lezione mette a posto gli strumenti che servono per tutto il corso: grandezze e unità di misura, analisi dimensionale, vettori e le loro operazioni.
Grandezze fisiche e Sistema Internazionale
Una grandezza fisica è una proprietà che si può misurare: lunghezza, massa, tempo, temperatura. Il risultato di una misura è sempre un numero seguito da un’unità. Il Sistema Internazionale (SI) parte da sette grandezze fondamentali; tutte le altre (velocità, forza, energia, carica) si ottengono combinandole.
| Grandezza | Unità SI | Simbolo |
|---|---|---|
| lunghezza | metro | m |
| massa | chilogrammo | kg |
| tempo | secondo | s |
| corrente elettrica | ampere | A |
| temperatura | kelvin | K |
| quantità di sostanza | mole | mol |
| intensità luminosa | candela | cd |
Dal 2019 tutte le unità SI sono definite fissando il valore esatto di costanti della natura: il secondo dalla frequenza di una transizione del cesio, il metro dalla velocità della luce (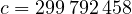 m/s), il chilogrammo dalla costante di Planck, l’ampere dalla carica dell’elettrone.
Le unità derivate che useremo di più sono il newton (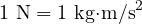 ), il joule (
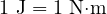 ), il watt (
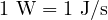 ) e il pascal (
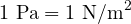 ).
Analisi dimensionale
Ogni equazione fisica deve essere omogenea: i due membri devono avere le stesse dimensioni. È il controllo più veloce che esista per scoprire un errore in un calcolo. Indichiamo con [L], [M], [T] le dimensioni di lunghezza, massa e tempo.
Esempio. Il periodo di un pendolo semplice può dipendere dalla lunghezza  , dalla massa
 e da
 . Scriviamo
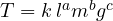 e imponiamo le dimensioni:
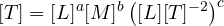
Per la massa  , per la lunghezza
 , per il tempo
 . Quindi
 ,
 e
 . L’analisi dimensionale non dà la costante
 (vedremo che vale
 ), ma dice subito che il periodo non dipende dalla massa e che quadruplicando la lunghezza il periodo raddoppia.
Cifre significative e incertezza
Una misura senza incertezza è incompleta: 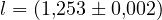 m. Nei calcoli il risultato non può essere più preciso dei dati: se misuri un tempo al centesimo di secondo, non ha senso scrivere la velocità con sei decimali. Regola pratica: nei prodotti e nei quozienti si tengono tante cifre significative quante ne ha il dato meno preciso.
Scalari e vettori
Massa, tempo, temperatura ed energia sono scalari: basta un numero con l’unità. Spostamento, velocità, accelerazione e forza sono vettori: servono un modulo, una direzione e un verso. Si scrive  (o in grassetto) e il modulo
 o semplicemente
 .
In un sistema di assi cartesiani ogni vettore si scompone lungo gli assi con i versori  , vettori di modulo 1 orientati come gli assi:
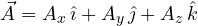
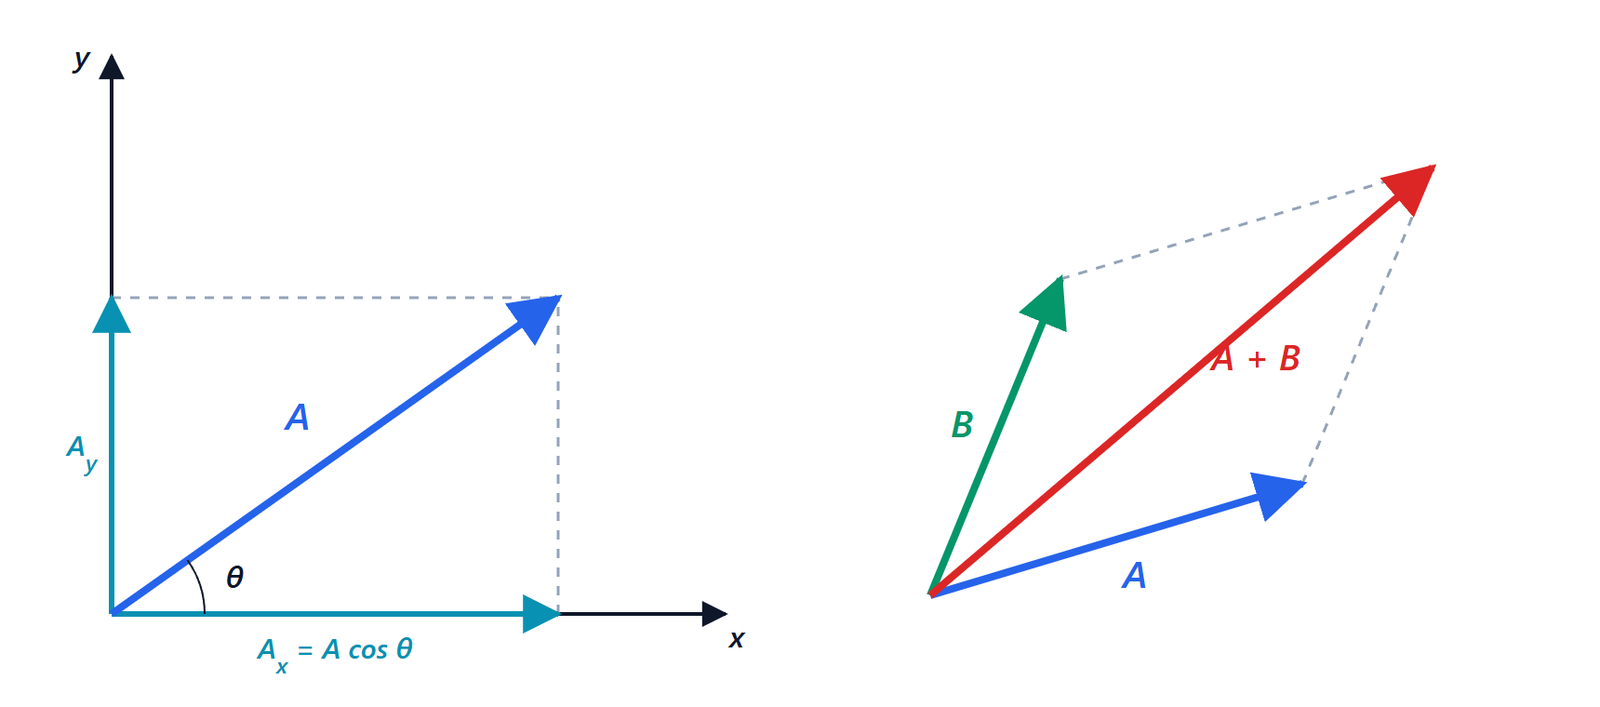
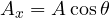 e
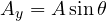 di un vettore nel piano. A destra: la somma
 è la diagonale del parallelogramma costruito sui due vettori.
Nel piano, se  è l’angolo con l’asse
 :
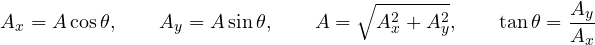
Attenzione all’ultima formula:  restituisce un angolo tra
 e
 , quindi se
 bisogna aggiungere
 . La funzione atan2 delle calcolatrici e dei linguaggi di programmazione lo fa da sola.
Somma e differenza
Geometricamente la somma si ottiene con la regola del parallelogramma, oppure mettendo la coda del secondo vettore sulla punta del primo. Con le componenti è ancora più semplice: si sommano componente per componente.
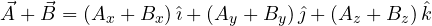
La differenza  è la somma di con l’opposto di
 . Moltiplicare un vettore per uno scalare ne moltiplica il modulo per
 e, se
 , ne inverte il verso.
Esempio. Una barca si muove a 4 m/s verso est in un fiume la cui corrente va a 3 m/s verso nord. La velocità rispetto alla riva è 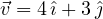 m/s, di modulo
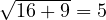 m/s, con un angolo
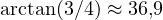 rispetto all’est.
Prodotto scalare
Il prodotto scalare di due vettori è un numero:
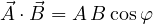
dove  è l’angolo tra i due vettori. È massimo quando sono paralleli, nullo quando sono perpendicolari, negativo quando formano un angolo ottuso. In fisica compare nel lavoro di una forza,
 , e nella potenza,
 .
Dimostrazione: prodotto scalare in componenti
I versori degli assi sono perpendicolari tra loro e di modulo 1, quindi 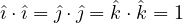 e
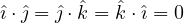 . Sviluppando il prodotto con la proprietà distributiva, dei nove termini sopravvivono solo quelli con versori uguali:
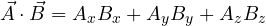
Questa formula permette di calcolare l’angolo tra due vettori dati in componenti: 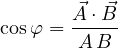 . Con
 si ritrova il teorema di Pitagora in tre dimensioni,
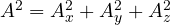 .
Prodotto vettoriale
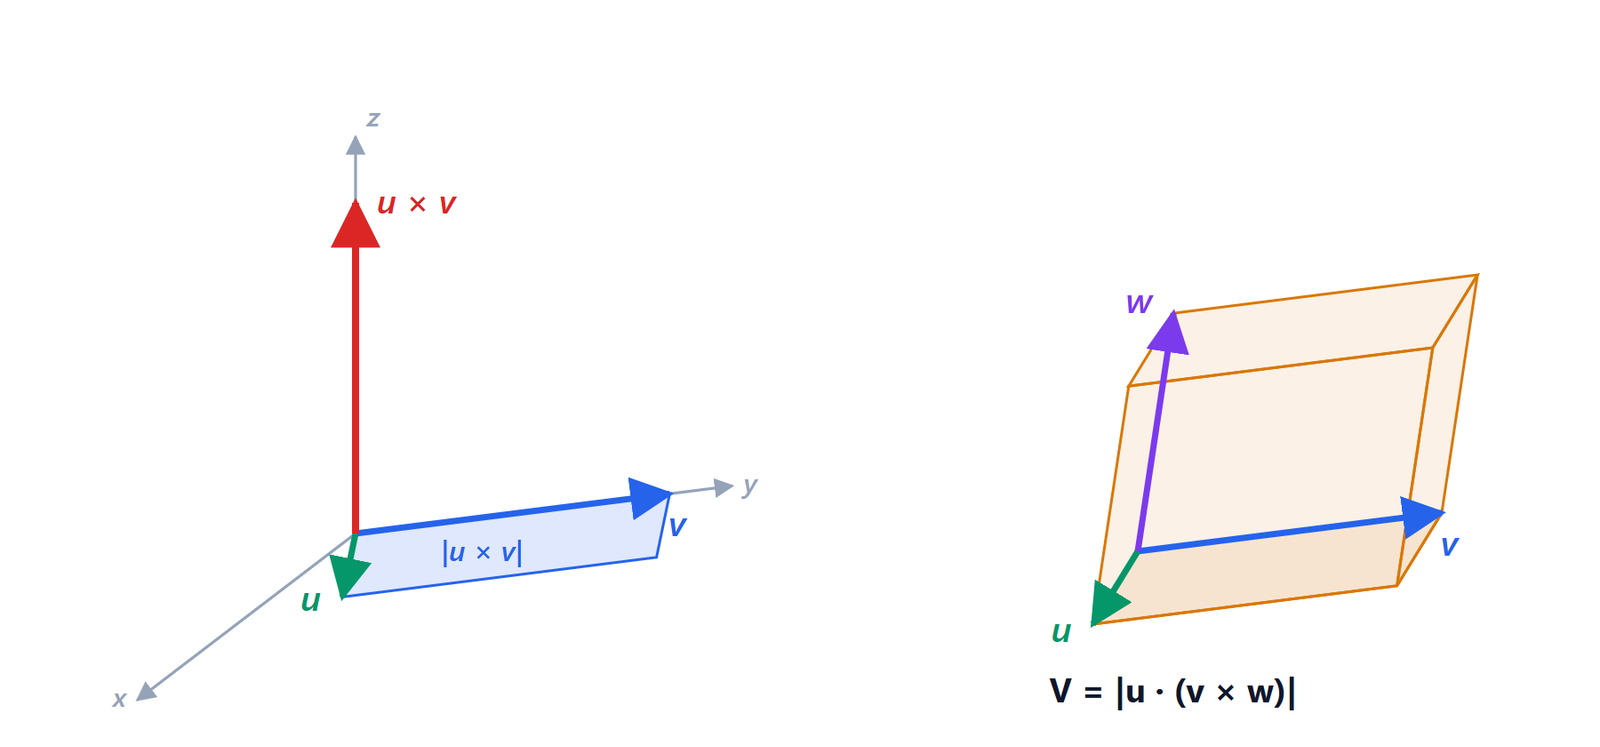
Il prodotto vettoriale  è un vettore:
- modulo
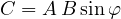 , cioè l’area del parallelogramma costruito sui due vettori;
- direzione perpendicolare al piano di e ;
- verso dato dalla regola della mano destra: indice lungo , medio lungo , il pollice indica
 .
Non è commutativo: 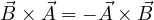 . Il prodotto di un vettore per se stesso è nullo. In componenti si calcola con il determinante:
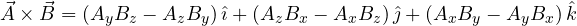
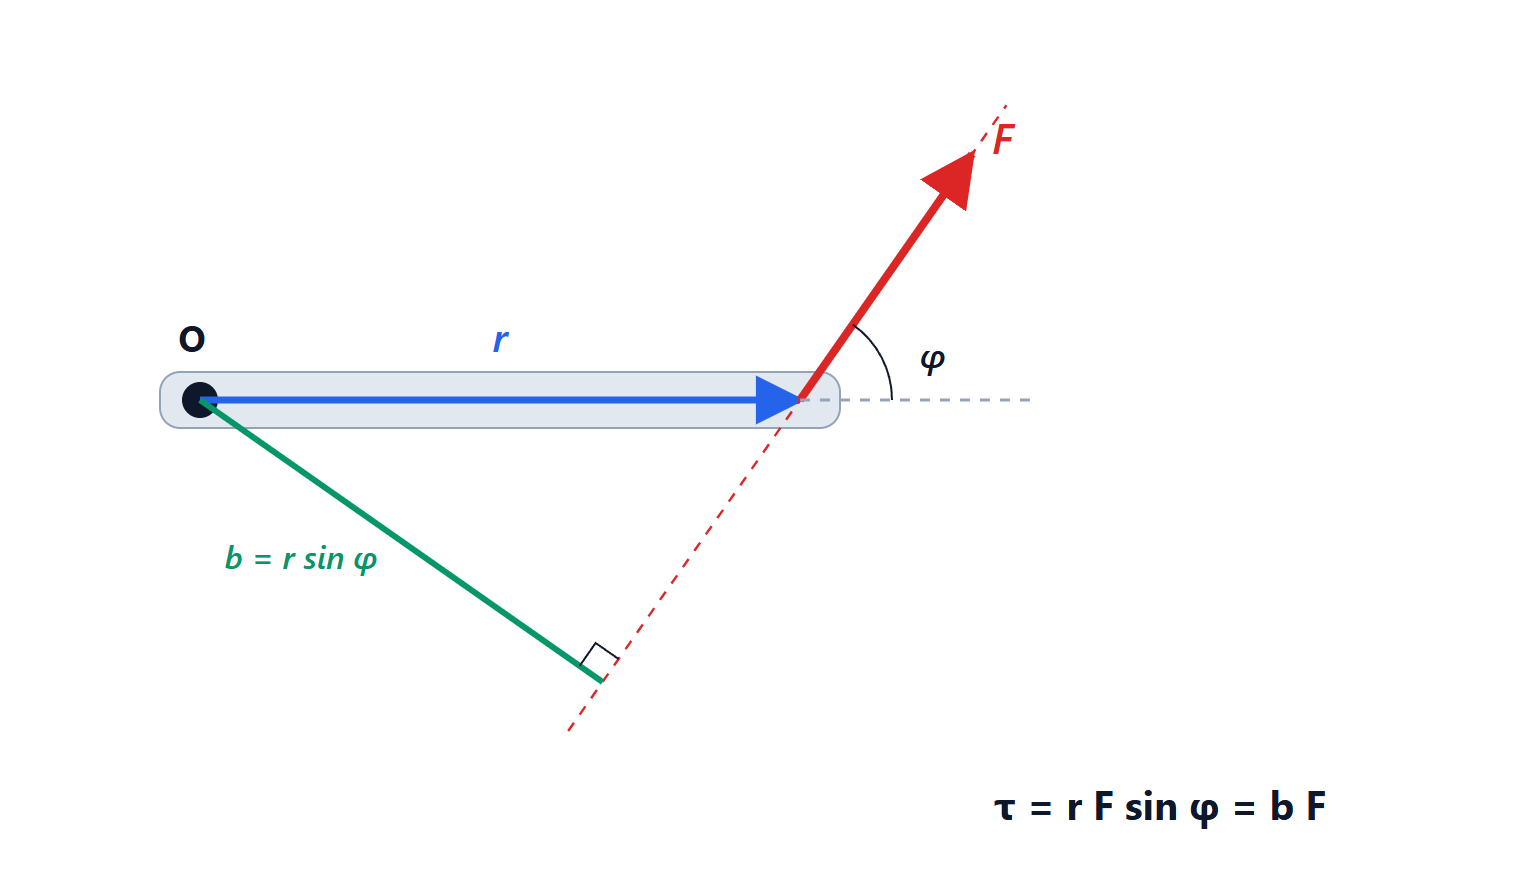
Lo useremo per il momento di una forza,  , per il momento angolare e, in Fisica 2, per la forza di Lorentz
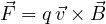 , che è il principio di funzionamento di ogni motore elettrico.
Esercizio svolto
Dati 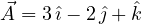 e
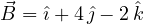 , calcolare ,
 , l’angolo tra i due vettori e
 .
- Somma:
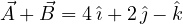 .
- Prodotto scalare:
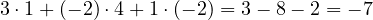 .
- Moduli:
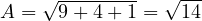 ,
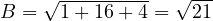 ;
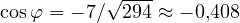 , quindi
 .
- Prodotto vettoriale:
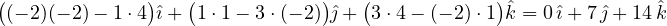 .
Verifica veloce: il prodotto vettoriale deve essere perpendicolare ad : 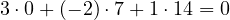 . Corretto.